 Repositorio
 Investigación
RNR-Map · rllab-snu
Repositorio oficial de Github para "Mapa de radiación neuronal renderizable para navegación visual". (Lo más destacado de CVPR 2023)
Navegación y SLAMEL DIRECTORIO DE IA INCORPORADO
Explore el software de cartografía, localización, odometría y navegación para robots autónomos.
Repositorio
Investigación
Repositorio oficial de Github para "Mapa de radiación neuronal renderizable para navegación visual". (Lo más destacado de CVPR 2023)
Navegación y SLAM Repositorio
 Investigación
Exploración autónoma para ROS 2, con dos algoritmos: Wanderer (basado en heurística) y Discoverer (basado en fronteras, eficiente para mapas grandes). El mapeo está a cargo de Google Cartographer (SLAM)…
Navegación y SLAM Repositorio
 Investigación
Navegación autónoma full-stack ROS 2: Nav2, SLAM Toolbox, RTAB-Map & ORB-SLAM3 VSLAM, Gazebo Harmonic, Docker, coordinación de flotas multirobot, cierre de bucle colaborativo, frontera coordinada…
Navegación y SLAM Repositorio
 Investigación
Este es el depósito oficial del artículo "Hacia un gaussiano 3D físicamente ejecutable para la navegación incorporada".
Navegación y SLAM Repositorio
 Repositorio
 Investigación
La aplicación SLAM recopila recursos de instalación y prueba para sistemas LiDAR y SLAM visual-inercial.
Navegación y SLAM Repositorio
 Repositorio
 Investigación
slamplay es una colección de poderosas herramientas para comenzar a jugar y experimentar con SLAM en C++
Navegación y SLAM Repositorio
 Investigación
Modelo de generación de vídeo disperso para navegación incorporada condicionado a una guía de lenguaje flexible, verificación 100% en el mundo real
Navegación y SLAM Repositorio
 Investigación
SPOC: imitar los caminos más cortos en la simulación permite una navegación y manipulación efectivas en el mundo real
Navegación y SLAM Repositorio
 Investigación
Marco de SLAM relativo que utiliza ajuste de paquete disperso; Los mantenedores recomiendan MOLA para trabajos más nuevos.
Navegación y SLAM Repositorio
 Investigación
Este es un sistema SLAM básico de líneas de puntos basado en ORBSLAM2.
Navegación y SLAM Repositorio
 Repositorio
 Investigación
TortoiseBot es un robot móvil de código abierto basado en ROS extremadamente fácil de aprender y rentable que es capaz de realizar teleoperaciones, mapeo manual y autónomo, navegación...
Navegación y SLAM Repositorio
 Investigación
Código de investigación de Ventura para navegación condicionada por tareas con modelos de difusión.
Navegación y SLAM Repositorio
 Investigación
La implementación Visibility-Aware RRT* para navegación crítica para la seguridad con robots de percepción limitada.
Navegación y SLAM Repositorio
 Investigación
Referencias de investigación para SLAM visual y semántico.
Navegación y SLAM Repositorio
 Investigación
Esta es una versión mejorada de ORB-SLAM3 que agrega un módulo de detección de objetos implementado con YOLOv5 para lograr SLAM en entornos dinámicos.
Navegación y SLAM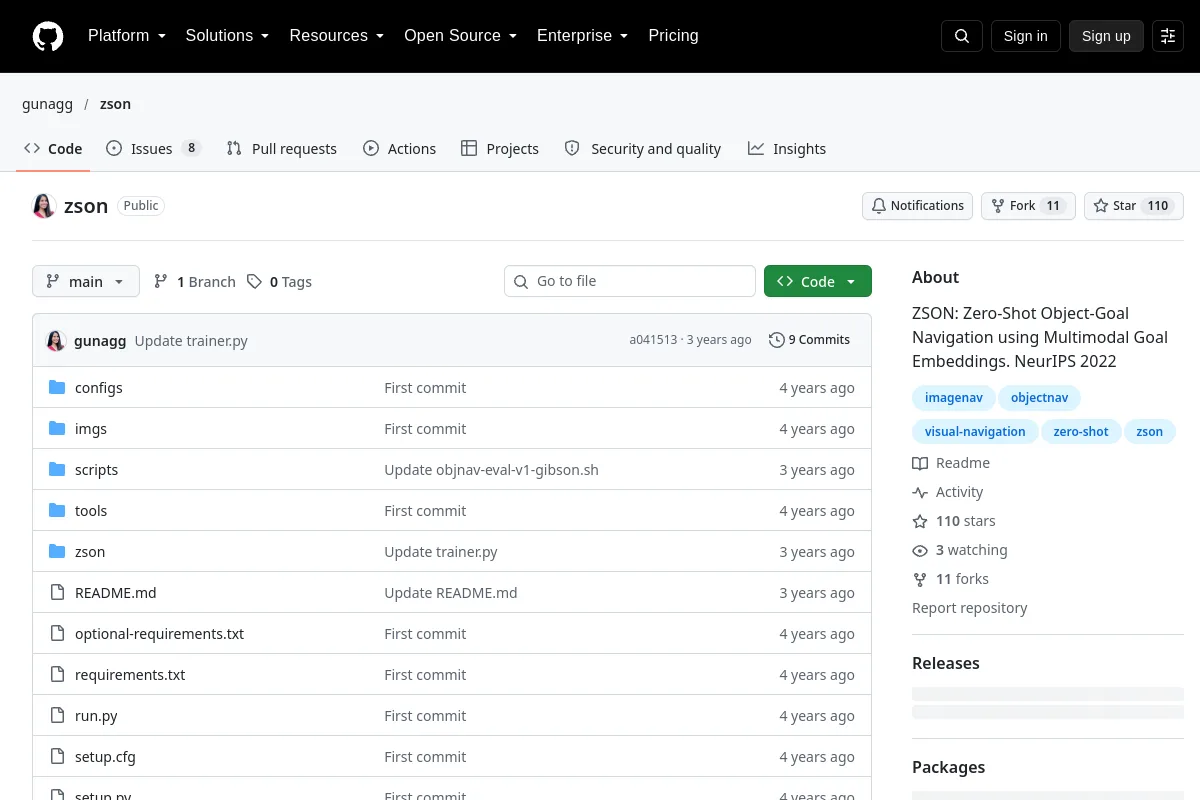 Repositorio
 Investigación
ZSON: Navegación de objetivo-objeto de disparo cero mediante incrustaciones de objetivos multimodales. NeuroIPS 2022
Navegación y SLAMNOTAS DE SELECCIÓN
Haga coincidir sensores, marcos de coordenadas y supuestos de localización con el entorno de implementación. El mapeo, la estimación de pose, la planificación de rutas y la evitación de obstáculos sirven a diferentes partes de la pila de navegación.
¿Conoce algún recurso que pertenezca aquí?