Repositorio
 Investigación
chalet · lil-lab
Entorno de aprendizaje para agentes de Cornell House y recursos asociados.
Percepción y geometríaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
Entorno de aprendizaje para agentes de Cornell House y recursos asociados.
Percepción y geometría Repositorio
 Investigación
CloudPeek proporciona un visor de nubes de puntos C++ liviano para la inspección visual de datos.
Herramientas de visualización y datos Repositorio
 Investigación
Un motor de física analítica paralelo a GPU con compatibilidad con API de mujoco
Simulación y física Repositorio
 Investigación
Método de última generación para la manipulación diestra basada en modelos.
Planificación y control de movimiento Repositorio
 Investigación
 de aprendizaje por imitación consciente de restricciones para carreras autónomas.
Percepción y geometría Sitio web
 Investigación
Un simulador de robot con modelado de escenas e interfaces de control remoto.
Simulación y física Repositorio
 Investigación
La biblioteca principal de CoppeliaSim.
Marcos de aprendizaje de robots Repositorio
 Investigación
Marco JavaScript para robótica, drones e Internet de las cosas (IoT)
Middleware y comunicación Repositorio
 Investigación
DexGarmentLab: entorno de manipulación diestra de prendas con política generalizable
Simulación y física Repositorio
 Investigación
Después de modificaciones en OpenTelevision, Quest 3 se puede utilizar para la teleoperación del brazo robótico Franka Panda e Inspire Hand en Isaac Gym.
Software de teleoperación Repositorio
 Investigación
Teleoperación basada en realidad virtual para una manipulación diestra: controle xArm + Inspire Hands con Vive Trackers y Quest Hand Tracking
Software de teleoperación Repositorio
 Investigación
🍀 DexTrack: hacia un control de seguimiento neuronal generalizable para una manipulación diestra a partir de referencias humanas
Percepción y geometría Repositorio
 Investigación
Este proyecto consiste en la investigación de un robot de 6 grados de libertad. Se creó un modelo 3D del robot en Unity para demostrar la cinemática directa e inversa. Conceptos importantes en robótica como…
Planificación y control de movimiento Repositorio
 Investigación
Implementación de la investigación del aprendizaje por refuerzo de divide y vencerás.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un agente de navegación de aprendizaje por refuerzo que utiliza observaciones de cámara y lidar.
Navegación y SLAM Sitio web
 Investigación
Herramientas de modelado, dinámica y optimización de sistemas robóticos.
Planificación y control de movimiento Repositorio
 Investigación
Experimentos de aleatorización de dominios para el control de robots blandos de circuito cerrado.
Planificación y control de movimiento Repositorio
 Repositorio
 Investigación
EAO-SLAM: SLAM de objetos semidensos monoculares basado en asociación de datos de conjunto
Navegación y SLAM Repositorio
 Investigación
Experimentos ACT de doble vista SO-ARM101 con salvaguardas de tiempo de ejecución documentadas.
Marcos de aprendizaje de robots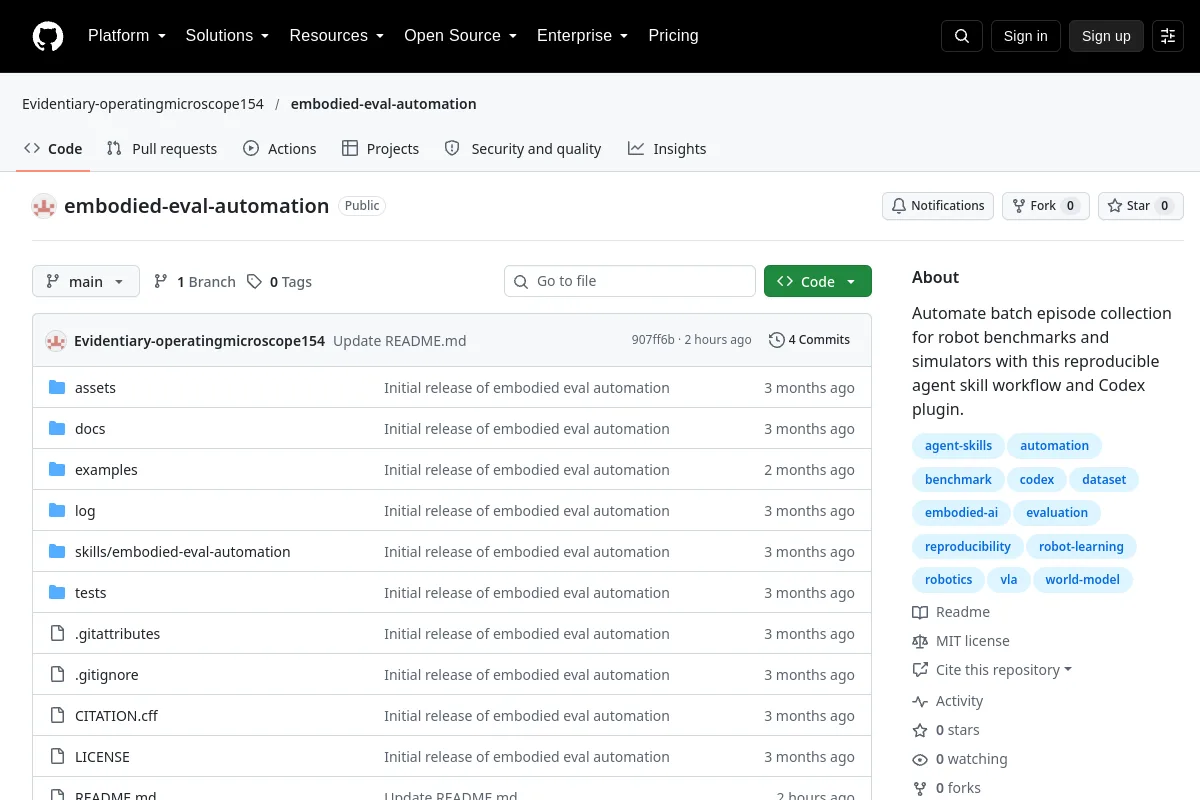 Repositorio
 Investigación
Embodied Eval Automation proporciona flujos de trabajo para recopilar episodios de simuladores y de referencia de robots.
Herramientas de visualización y datos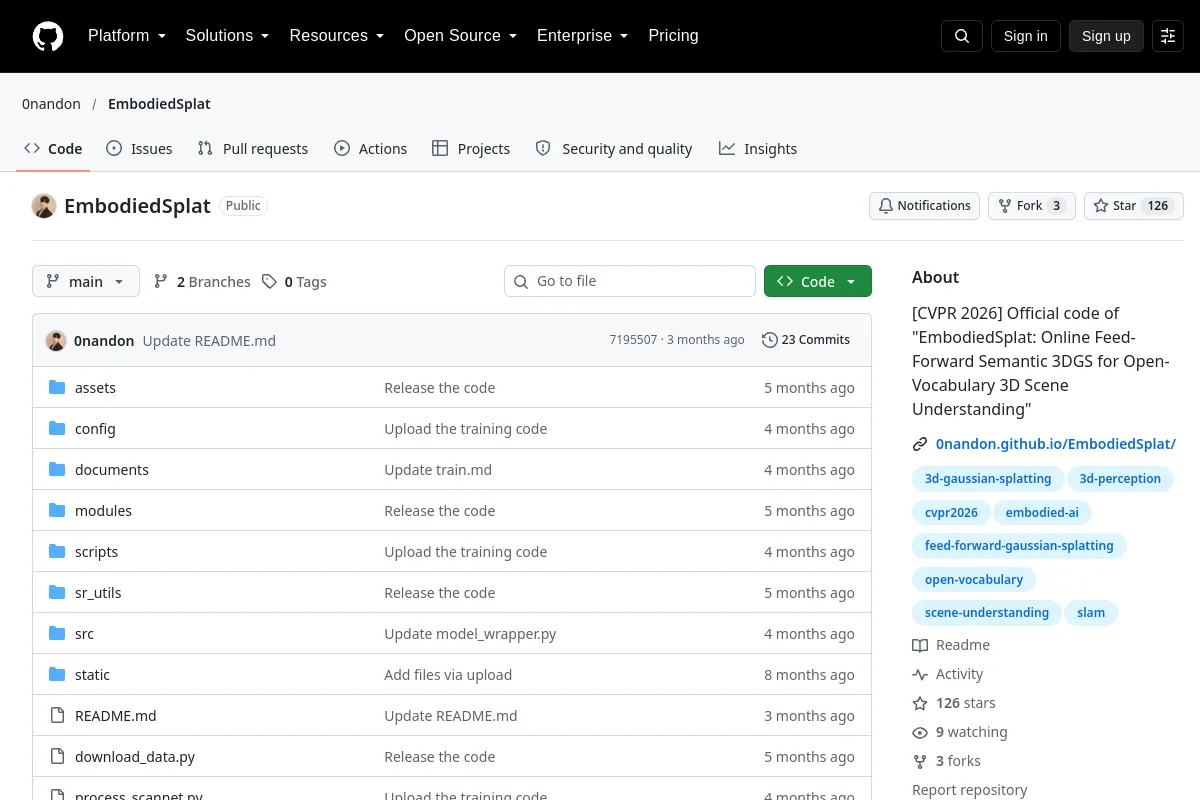 Repositorio
 Investigación
Código oficial de "EmbodiedSplat: 3DGS semántico de avance en línea para la comprensión de escenas 3D de vocabulario abierto"
Percepción y geometría Repositorio
 Investigación
Implementación para aprender un mapeo desde imágenes urbanas que contienen objetos dinámicos hasta imágenes estáticas realistas adecuadas para SLAM.
Navegación y SLAM Repositorio
 Investigación
EvoBot proporciona un agente y una biblioteca de habilidades reutilizable para las tareas de manipulación de LIBERO.
Planificación y control de movimiento¿Conoce algún recurso que pertenezca aquí?