 Repositorio
 Código abierto
ros reality · h2r
Herramientas que conectan robots habilitados para ROS a Unity.
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Herramientas que conectan robots habilitados para ROS a Unity.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Visualización nativa del navegador para datos de IA incorporados (MCAP, ROS bag, HDF5)
Herramientas de visualización y datos Repositorio
 Código abierto
Marco para medir espacios de simulación a real en los movimientos de las articulaciones de robots. Admite diferentes humanoides con simulación física, recopilación de datos de hardware real y análisis estadístico.
Simulación y física Repositorio
 Código abierto
Componentes del robot Sawyer para usar con Intera SDK.
SDK de robots Repositorio
 Código abierto
Herramientas Arduino y CMake para receptores y servos SBUS.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Controladores ROS para la mano robótica SCHUNK SVH.
Marcos de aprendizaje de robots Repositorio
 Código abierto
SchurVINS: sistema de navegación inercial visual ligero basado en complementos de Schur
Navegación y SLAM Repositorio
 Código abierto
Investigación Search-TTA sobre la adaptación multimodal del tiempo de prueba para la búsqueda visual.
Navegación y SLAM Repositorio
 Código abierto
SenseAct: un marco computacional para desarrollar tareas de aprendizaje de robots del mundo real
Marcos de aprendizaje de robots Repositorio
 Código abierto
SG-Nav: Solicitud de gráficos de escenas 3D en línea para navegación de objetos de disparo cero basada en LLM
Navegación y SLAM Repositorio
 Código abierto
Un constructor de entornos ligero de Isaac Gym con ejemplos de robots.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Un sistema de simulación de fútbol-robot para competiciones de robótica.
Simulación y física Repositorio
 Código abierto
SimpleNav: un marco simple, unificado, reproducible y extensible para la investigación de VLA de navegación.
Navegación y SLAM Repositorio
 Código abierto
Un resumen universal de los simuladores de robótica actuales.
Simulación y física Repositorio
 Código abierto
ROS/ ROS 2 Simulador de cuadricóptero mirador.
Simulación y física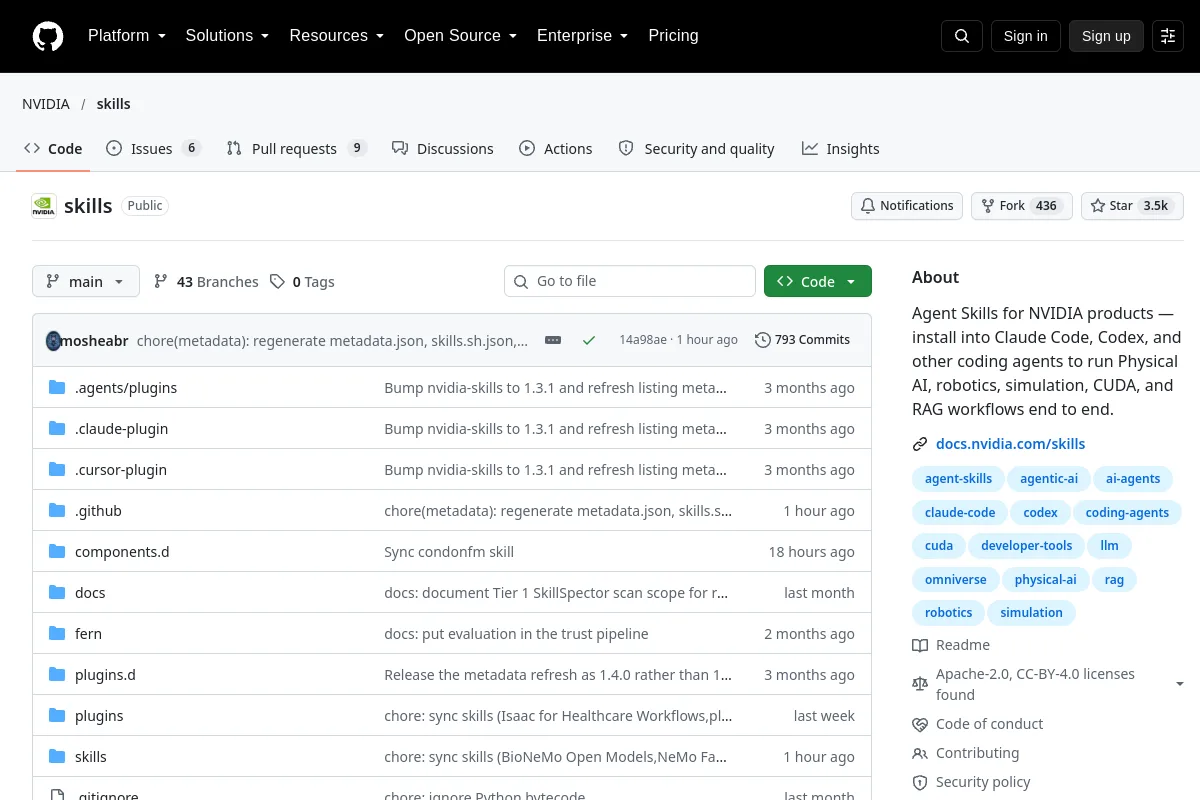 Repositorio
 Código abierto
Agent Skills para productos NVIDIA: instálelo en Claude Code, Codex y otros agentes de codificación para ejecutar flujos de trabajo de IA física, robótica, simulación, CUDA y RAG de principio a fin.
Simulación y física Repositorio
 Código abierto
Una biblioteca de máquinas de estado de comportamiento, asincrónicas y controladas por eventos para aplicaciones ROS2 (sistema operativo robótico) escritas en C++
Middleware y comunicación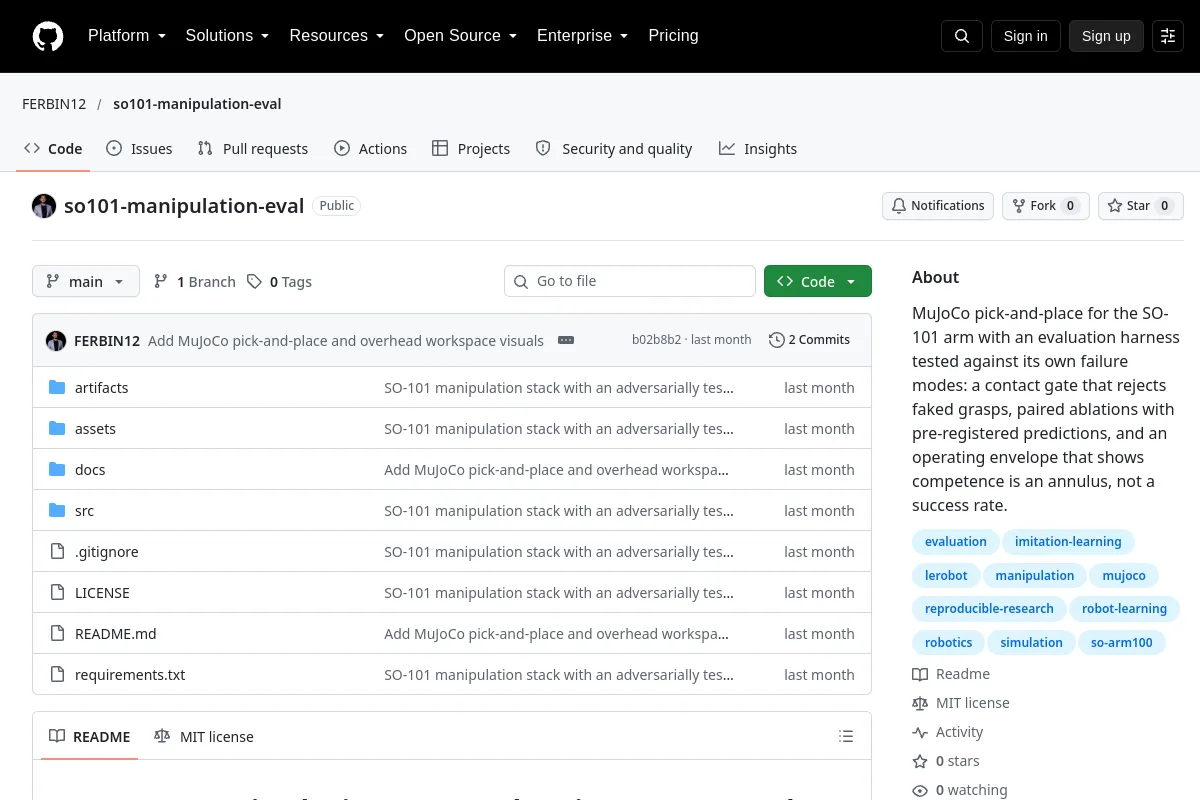 Repositorio
 Código abierto
MuJoCo Arnés de evaluación pick-and-place para el brazo SO-101.
Simulación y física Repositorio
 Código abierto
Proyecto de teleoperación basada en visión para el manipulador SO-ARM100.
Software de teleoperación Repositorio
 Código abierto
Implementación oficial de "SocialNav: Capacitación de un modelo básico inspirado en el ser humano para una navegación incorporada socialmente consciente"
Navegación y SLAM Repositorio
 Código abierto
Herramientas Python para representaciones de posición y orientación 2D y 3D.
Marcos de aprendizaje de robots Repositorio
 Código abierto
SplaTAM: Splat, rastrea y mapea gaussianos 3D para RGB-D SLAM denso (CVPR 2024)
Navegación y SLAM Repositorio
 Código abierto
Mi opinión sobre el robot cuadrúpedo Spot Micro. Está construido alrededor de un microcontrolador de leva ESP32 y utiliza una aplicación esbelta para controlarlo.
Planificación y control de movimiento Repositorio
 Código abierto
Dinámica y modulación de la marcha aleatoria de dominio con curvas de Bézier para locomoción de piernas de Sim a Real.
Marcos de aprendizaje de robots¿Conoce algún recurso que pertenezca aquí?