Repositorio
 Código abierto
semantic_slam · floatlazer
Golpe semántico en tiempo real en ROS con una cámara RGB-D portátil
Navegación y SLAMEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Golpe semántico en tiempo real en ROS con una cámara RGB-D portátil
Navegación y SLAM Repositorio
 Código abierto
Código y documentación para el robot bípedo Spryped.
Planificación y control de movimiento Repositorio
 Código abierto
Implementación de políticas de coincidencia de flujo 3D para manipulación con un solo brazo y con dos brazos.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Paquetes experimentales para manipuladores ABB dentro de ROS-Industrial (http://wiki.ros.org/abb_experimental)
SDK de robots Repositorio
 Código abierto
El nuevo controlador ROS para robots ABB
SDK de robots Repositorio
 Código abierto
Código de investigación AdaptiGraph para dinámicas de manipulación robótica adaptativa a materiales.
Percepción y geometría Repositorio
 Código abierto
La implementación oficial de "AdaPT: Hacia estilos de tenis profesionales para robots humanoides con seguimiento y planificación de movimiento adaptativo".
Planificación y control de movimiento Repositorio
 Código abierto
Un marco ROS 2 para sistemas autónomos de robots múltiples aéreos.
Sistemas de flota y autonomía Repositorio
 Código abierto
Construye recursos de simulación listos para realizar tareas a partir de imágenes individuales.
Simulación y física Repositorio
 Código abierto
Un middleware IPC de copia cero verdadera compatible con rclcpp que admite todos los tipos de mensajes ROS, incluidas las estructuras de mensajes ya generadas por rosidl.
Middleware y comunicación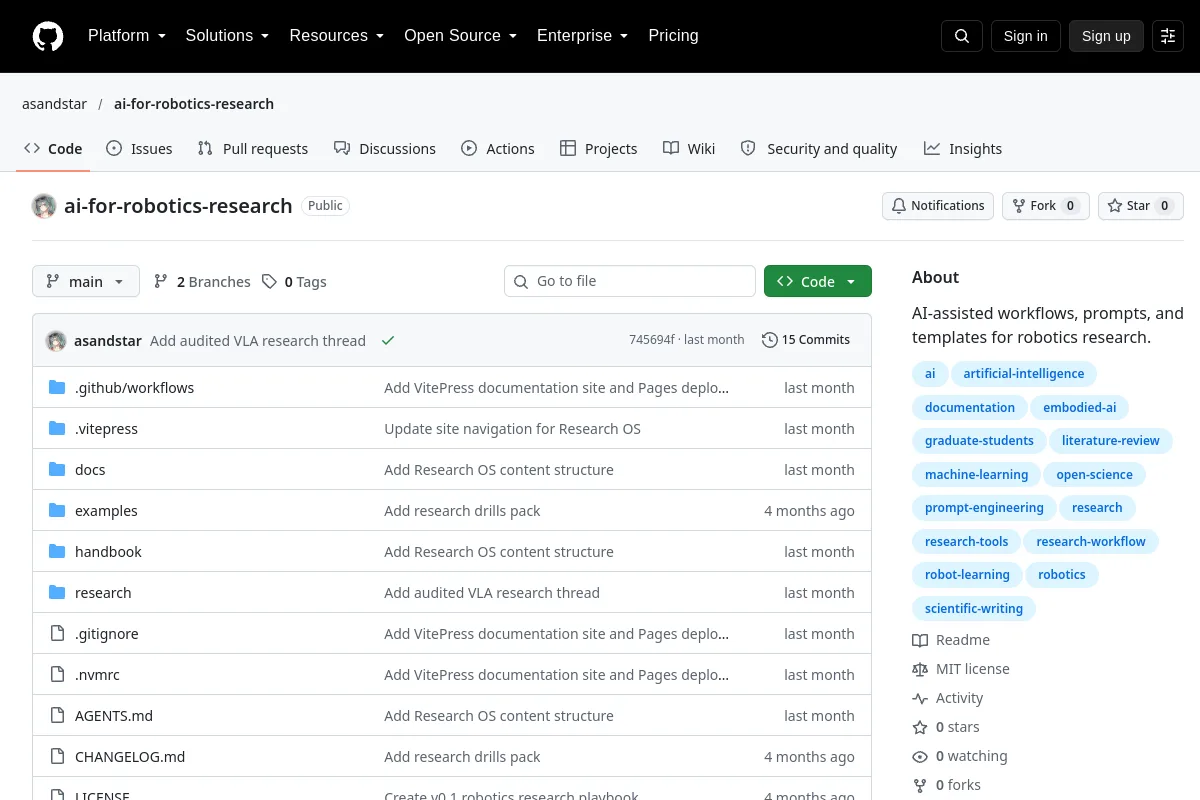 Repositorio
 Código abierto
Flujos de trabajo, indicaciones y plantillas asistidos por IA para la investigación en robótica.
Marcos de aprendizaje de robots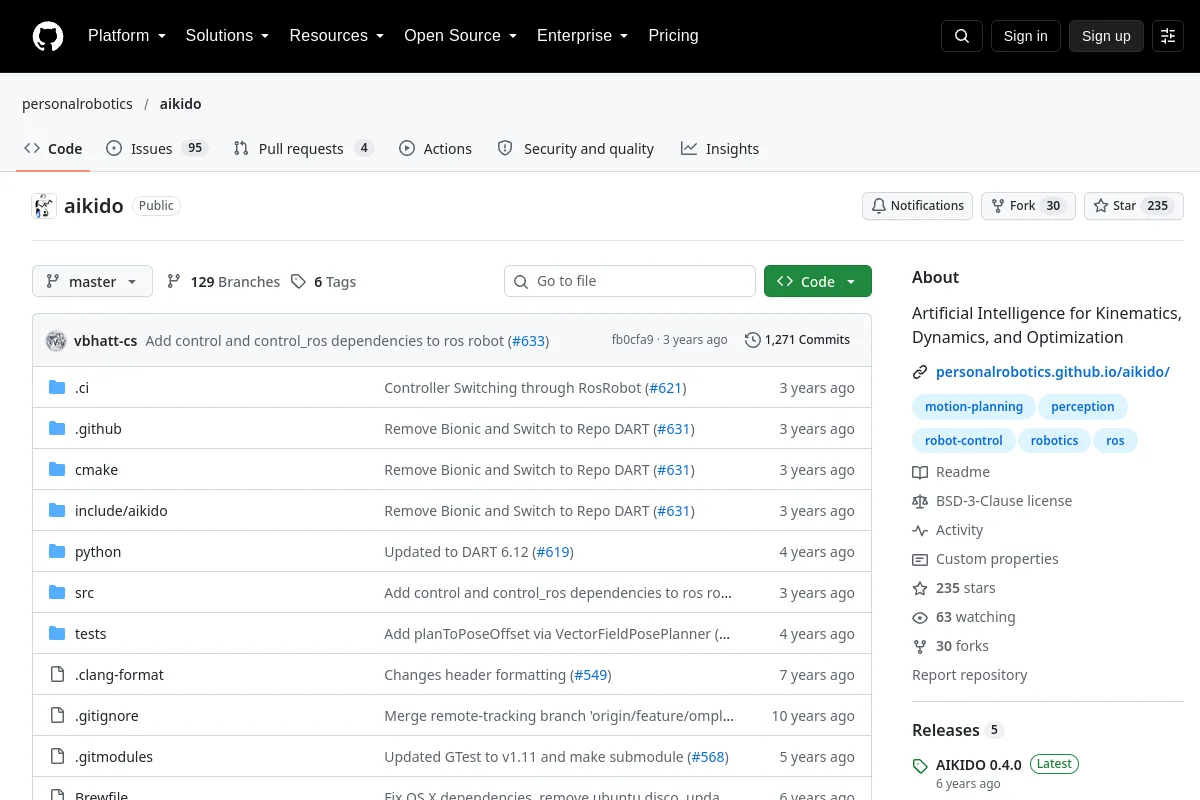 Repositorio
 Código abierto
Herramientas para cinemática, dinámica y optimización de robots.
Percepción y geometría Repositorio
 Código abierto
Plataforma Isaac Gym para el aprendizaje por refuerzo con drones.
Simulación y física Repositorio
 Código abierto
Una biblioteca de Python para el aprendizaje de robots: una extensión de PyRobot
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Código abierto
Una plataforma abierta de conducción autónoma.
Sistemas de flota y autonomía Repositorio
 Código abierto
Argus es un arnés independiente del formato y del conjunto de datos de código abierto para la anotación más densa de datos de aprendizaje de robots.
Herramientas de visualización y datos Repositorio
 Código abierto
Un estudio de robótica basado en navegador para escenas, demostraciones y experimentos.
Software de teleoperación Repositorio
 Código abierto
Demostraciones de robótica de Unity
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Código abierto
Escalera al éxito: un marco de navegación en línea de objetivos y objetos de disparo cero, consciente del piso, a través de una exploración de grueso a fino impulsada por LLM
Navegación y SLAM Repositorio
 Código abierto
Planificación de exploración robótica basada en simulación directa.
Simulación y física Repositorio
 Código abierto
Paquete ROS2 que implementa una interfaz de teleoperación usando QT
Software de teleoperación Repositorio
 Código abierto
Implementación de un robot móvil autónomo con sistemas de segmentación semántica, detección de objetos, planificación de movimiento y control.
Planificación y control de movimiento¿Conoce algún recurso que pertenezca aquí?