 Repositorio
 Investigación
UHC · ZhengyiLuo
Implementación Oficial del Controlador Humanoide Universal en Mujoco. Admite Kinpoly (NeurIPS 2021) y EmbodiedPose (NeurIPS 2022).
Políticas de robotsEL DIRECTORIO DE IA INCORPORADO
Explore modelos de visión, lenguaje y acción y modelos básicos de robótica para percepción, manipulación y control.
Repositorio
Investigación
Implementación Oficial del Controlador Humanoide Universal en Mujoco. Admite Kinpoly (NeurIPS 2021) y EmbodiedPose (NeurIPS 2022).
Políticas de robots Repositorio
 Investigación
UnifoLM-WMA-0: Un marco de acción modelo mundial (WMA) bajo la familia UnifoLM
Modelos mundiales Repositorio
 Investigación
VIRENA demuestra una pequeña política de VLA en ManiSkill PickCube con recursos de integración LeRobot.
Visión-lenguaje-acción Repositorio
 Investigación
VITRA: Entrenamiento previo del modelo escalable de visión, lenguaje y acción para manipulación robótica con videos de actividades humanas de la vida real
Visión-lenguaje-acción Repositorio
 Investigación
VLA From Scratch compara representaciones de acciones en demostraciones multimodales y tareas de trazado de obstáculos.
Visión-lenguaje-acción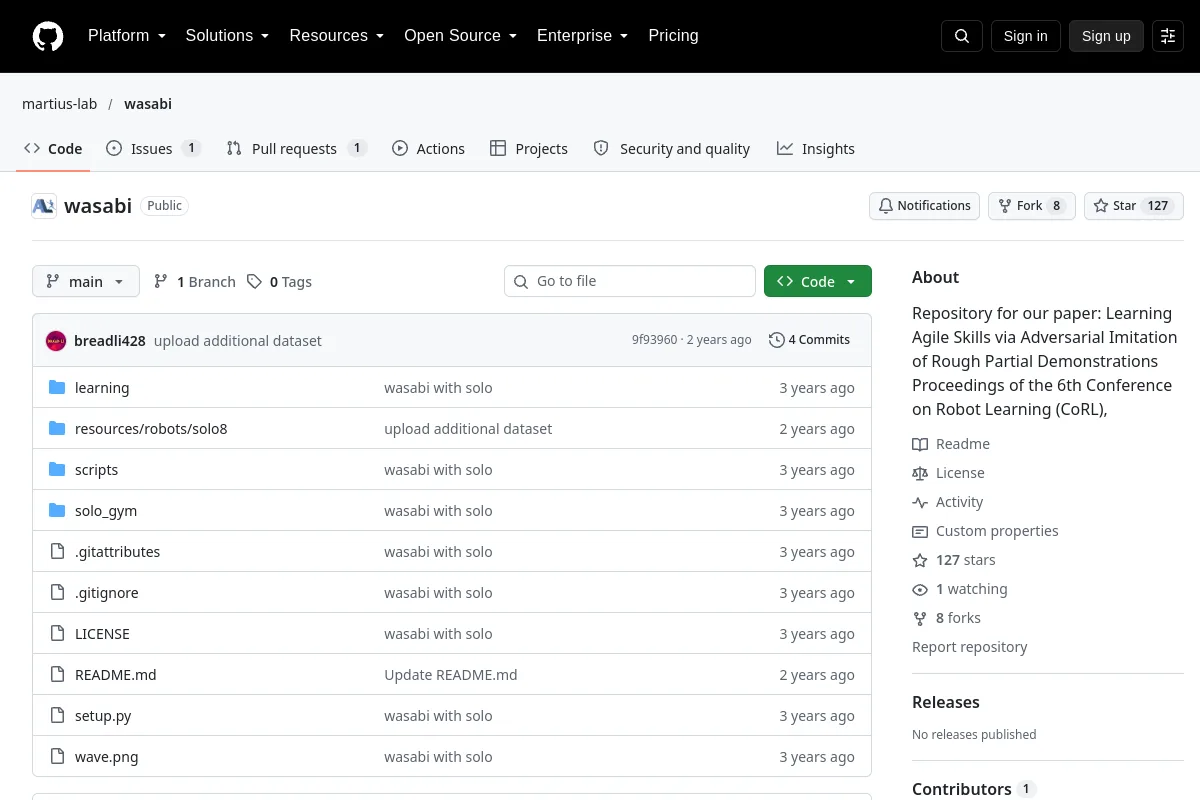 Repositorio
 Investigación
Repositorio de nuestro artículo: Aprendizaje de habilidades ágiles mediante la imitación adversaria de demostraciones parciales aproximadas Actas de la 6.ª Conferencia sobre aprendizaje de robots (CoRL),
Políticas de robots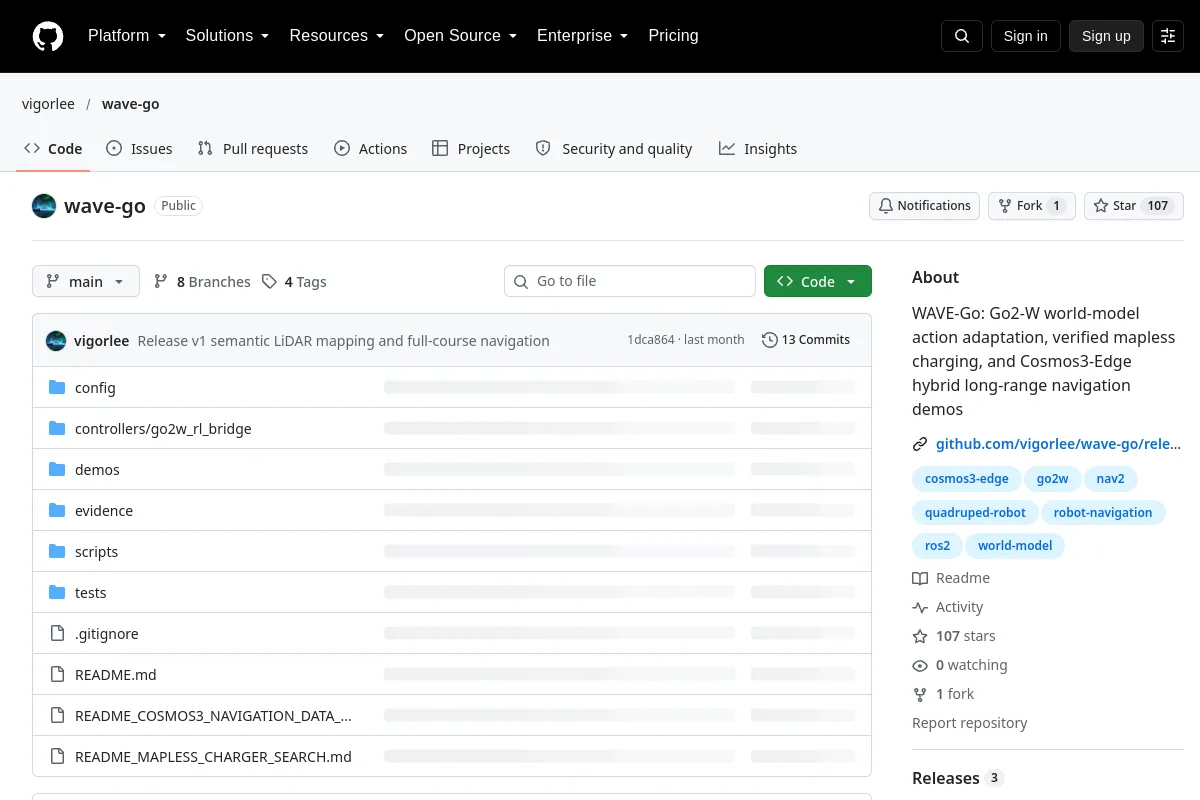 Repositorio
 Investigación
WAVE-Go: adaptación de acción del modelo mundial Go2-W, carga sin mapas verificada y demostraciones de navegación híbrida de largo alcance Cosmos3-Edge
Modelos mundiales Repositorio
 Investigación
Aprender la manipulación locomotora diestra de todo el cuerpo a partir de interacciones entre humanos y objetos
Políticas de robots Repositorio
 Investigación
WMNav: integración de modelos de visión y lenguaje en modelos mundiales para la navegación por objetivos de objetos
Modelos mundiales Repositorio
 Investigación
WoW (World-Omniscient World Model) es un modelo mundial generativo entrenado en 2 millones de trayectorias de interacción robótica, diseñado para imaginar, razonar y actuar en el mundo físico. A diferencia del pasivo...
Modelos mundiales Repositorio
 Investigación
Hacia modelos versátiles de visión-lenguaje-acción mediante el aprendizaje de representaciones unificadas de visión-movimiento
Visión-lenguaje-acción Repositorio
 Investigación
XRZero-G0: superando la frontera de la manipulación robótica diestra con interfaces, calidad y proporciones
Políticas de robots Repositorio
 Investigación
Código para mi artículo "Solo se enseña una vez: aprenda la manipulación robótica bimanual de una sola vez a partir de demostraciones en vídeo"
Políticas de robots Sitio web
 Investigación
Un modelo de investigación visión-lenguaje-acción para la manipulación de robots.
Visión-lenguaje-acción Sitio web
¿Conoce algún recurso que pertenezca aquí?
