 Repository
 Forschung
physical ai handbook · archebase
Das ArcheBase Physical AI Handbook behandelt VLA, Weltmodelle, Robotersteuerung, Bewertung und Datenpraktiken.
Kurse & DokumentationDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotik-Lernmaterialien und vom Verlag gepflegte Dokumentation.
Repository
Forschung
Das ArcheBase Physical AI Handbook behandelt VLA, Weltmodelle, Robotersteuerung, Bewertung und Datenpraktiken.
Kurse & Dokumentation Repository
 Open Source
Lösung von Übungen aus dem Buch „Probabilistische Robotik“
Kurse & Dokumentation Repository
 Forschung
robolings bietet kleine Roboter-Lernübungen zu Kinematik, Steuerung und Richtlinienmethoden.
Kurse & Dokumentation Repository
 Forschung
Wöchentliche MATLAB-Übungen des Kurses „Robot Dynamics“, ETH Zürich (Herbst 2020).
Kurse & Dokumentation Repository
 Open Source
Über den 3D-gedruckten Roboterarm, der von ROS 2 und Arduino angetrieben und über MoveIt gesteuert wird! 2 und Amazon Alexa. Es wird im Online-Kurs „Robotics and ROS 2 – Learn by…“ entwickelt und programmiert.
Kurse & Dokumentation Repository
 Open Source
Reihe von Tutorials zum Üben von Robotikkonzepten mit Webots und Python
Kurse & Dokumentation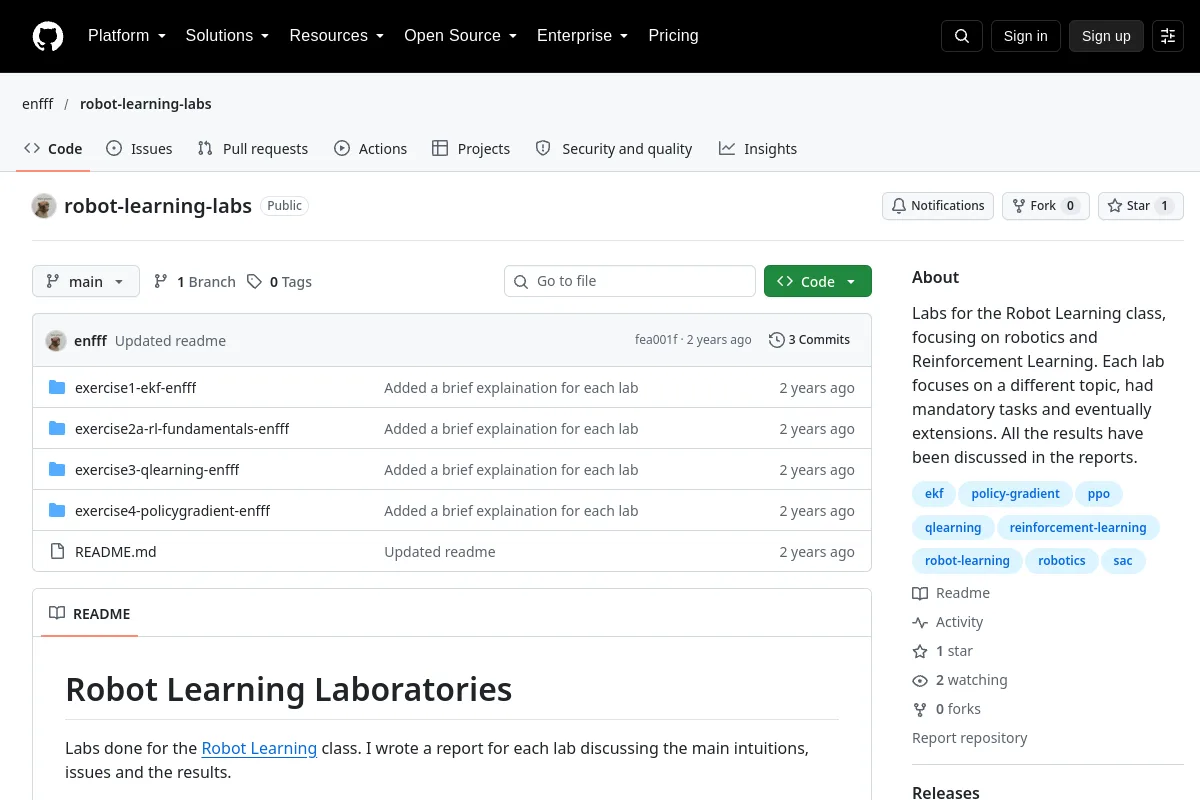 Repository
 Forschung
Kurslabore zu den Themen Robotik und Reinforcement Learning.
Kurse & Dokumentation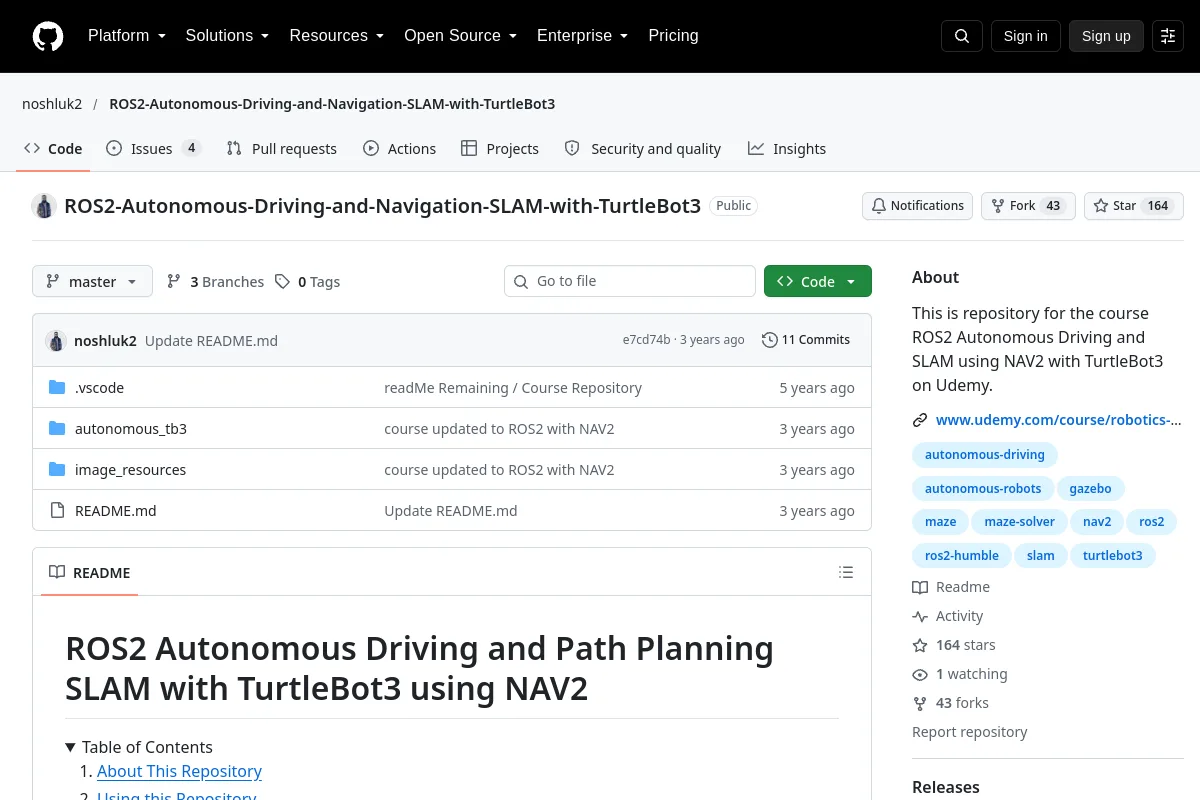 Repository
 Forschung
Dies ist das Repository für den Kurs „ROS2 Autonomous Driving and SLAM using NAV2 with TurtleBot3“ auf Udemy.
Kurse & Dokumentation Repository
 Open Source
Python- und C++-Beispiele für die ROS-Roboterarmentwicklung, MoveIt und visuelles Greifen.
Kurse & Dokumentation Repository
 Open Source
Best Practices, Konventionen und Tricks für ROS
Kurse & Dokumentation Repository
 Open Source
Lernhinweise und C++-Beispiele für das Robot Operating System.
Kurse & Dokumentation Repository
 Forschung
ROS 2 Implementierung von Robotik-Algorithmen basierend auf dem Buch Probabilistic Robotics
Kurse & Dokumentation Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Map & Localization“
Kurse & Dokumentation Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Odometry & Control“
Kurse & Dokumentation Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Plan & Navigation“
Kurse & Dokumentation Repository
 Forschung
Ein Manuskript und Begleitcode, der geometrische und Lernmethoden für SLAM abdeckt.
Kurse & Dokumentation Repository
 Repository
 Forschung
Öffentliche Tutorials des TIAGo-Roboters
Kurse & Dokumentation Repository
 Open Source
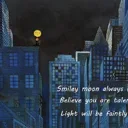
Ein praktisches Handbuch in chinesischer Sprache mit Schwerpunkt auf Vision-Sprach-Aktionsmodellen und Robotiktechnik.
Kurse & Dokumentation Repository
 Forschung
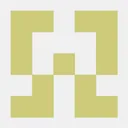
VLA Paper Reading Notes bietet Lesenotizen und einen Index für Papiere zur Roboterpolitik.
Kurse & Dokumentation Repository
 Open Source
Ein Simulations-Toolkit für Bodenroboter-FTF in Lagerumgebungen, einschließlich Tutorials für Roboternavigation und -lokalisierung
Kurse & Dokumentation Website
 Forschung
Lernmaterialien für Robotermechanik, -planung und -steuerung.
Kurse & DokumentationAUSWAHLHINWEISE
Überprüfen Sie die Voraussetzungen, die unterstützten Versionen und ob das Material konzeptionell oder plattformspezifisch ist. Verwenden Sie bei der Implementierung eines Hardware-Workflows die offizielle Release-Dokumentation.
Kennen Sie eine Ressource, die hierher gehört?