 Repository
 Forschung
Robotics Toolbox for Python
Python-Tools und Beispiele für die Robotikausbildung und die Erforschung von Algorithmen.
Kurse & Dokumentation
Forschen und Lernen / Forschung
Ein Manuskript und Begleitcode, der geometrische und Lernmethoden für SLAM abdeckt.
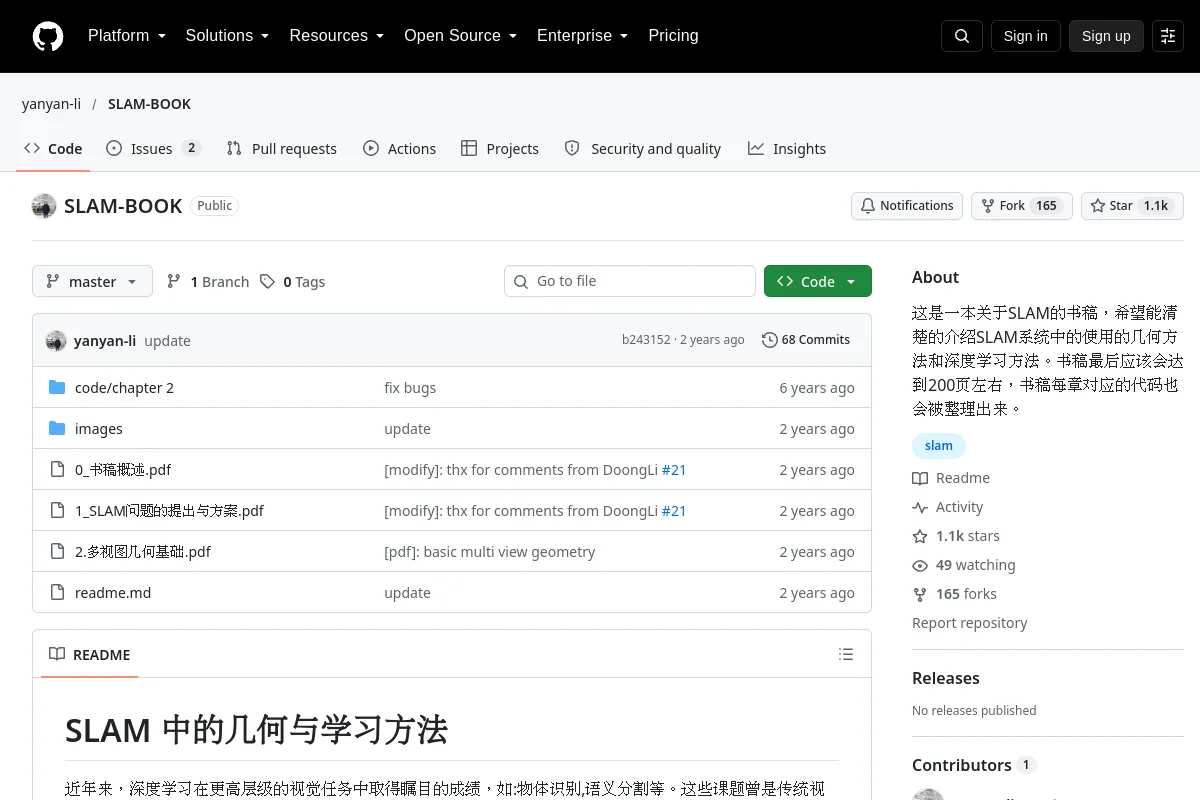
Ein Manuskript und Begleitcode, der geometrische und Lernmethoden für SLAM abdeckt.
Zweck des Herausgebers:这是一本关于SLAM的书稿, 希望能清楚的介绍SLAM系统中的使用的几何方法和深度学习方法.书稿最后应该会达到200页左右,书稿每章对应的代码也会被整理出来.
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
Python-Tools und Beispiele für die Robotikausbildung und die Erforschung von Algorithmen.
Kurse & Dokumentation Repository
 Open Source
Ein Tutorial zur Differentialkinematik von Manipulatoren
Kurse & Dokumentation Repository
 Repository
 Open Source
Die englische Version von 14 Vorträgen zum Thema Visual SLAM.
Kurse & Dokumentation Repository
 Forschung
zenoh-plugin-ros2dds bietet ein Zenoh-Plugin und eine Brücke für die ROS 2-Kommunikation über DDS.
Normen- und Referenzsammlungen Repository
 Forschung
Das Embodied AI Lab ist ein Forschungszentrum für VLA, Dateninfrastruktur und Robotikbewertung.
Normen- und Referenzsammlungen