 Bewaarplaats
 Onderzoek
Robotics Toolbox for Python
Python-tools en voorbeelden voor robotica-educatie en algoritmeverkenning.
Cursussen & documentatie
Onderzoek en leren / Onderzoek
Een manuscript en begeleidende code over geometrische en leermethoden voor SLAM.
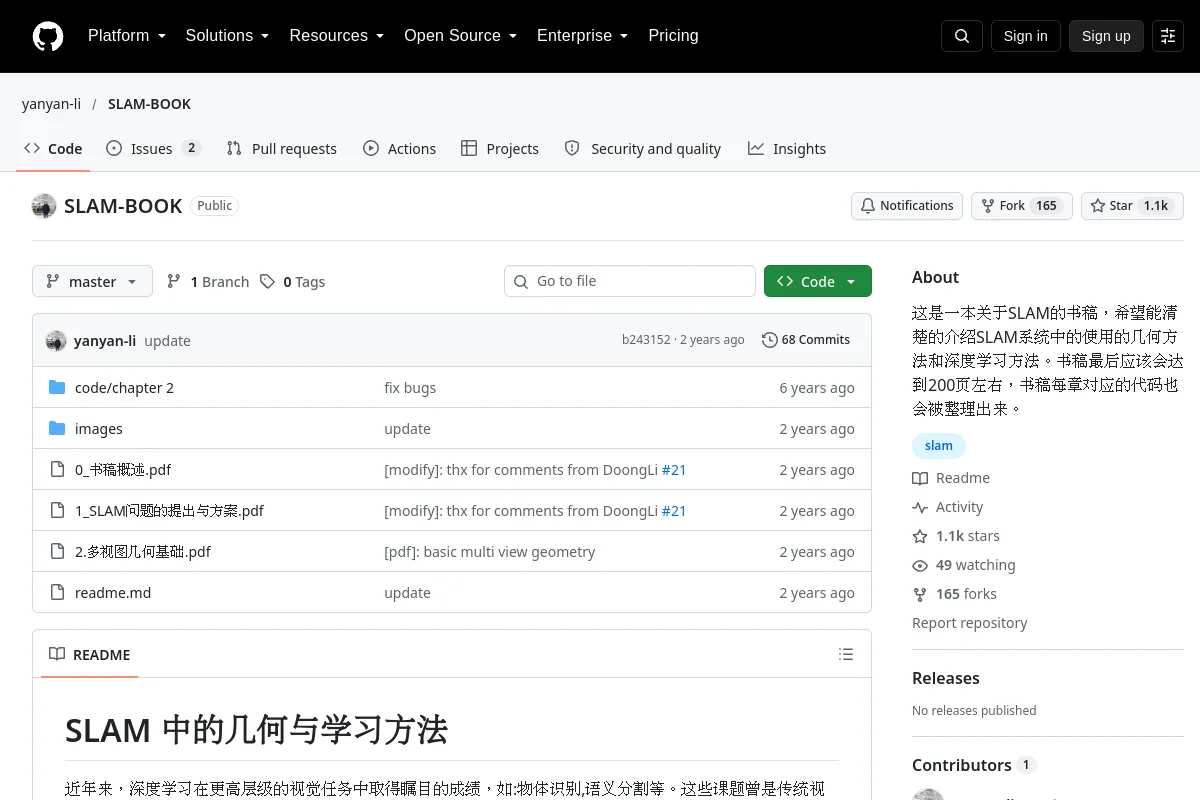
Een manuscript en begeleidende code over geometrische en leermethoden voor SLAM.
Doel van de uitgever: SLAM 的书稿, 希望能清楚的介绍SLAM系统中的使用的几何方法和深度学习方法。书稿最后应该会达到200页左右,书稿每章对应的代码也会被整理出来。
Gebruik de bron om robotica-concepten, voorbeelden en referenties te verkennen. Bronmateriaal kan historisch zijn; controleer de toepasselijke versie en context.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Onderzoek
Python-tools en voorbeelden voor robotica-educatie en algoritmeverkenning.
Cursussen & documentatie Bewaarplaats
 Open-source
Een tutorial over differentiële kinematica van de manipulator
Cursussen & documentatie Bewaarplaats
 Bewaarplaats
 Open-source
De Engelstalige versie van 14 lezingen over visuele SLAM.
Cursussen & documentatie Bewaarplaats
 Onderzoek
zenoh-plugin-ros2dds biedt een Zenoh-plug-in en bridge voor ROS 2-communicatie via DDS.
Normen & referentiecollecties Bewaarplaats
 Onderzoek
Embody AI Lab is een onderzoekscentrum dat zich bezighoudt met VLA, data-infrastructuur en robotica-evaluatie.
Normen & referentiecollecties