Förvar
genesislab · Renforce-Dynamics
Ett lätt robotics RL-ramverk byggt på Genesis med IsaacLab-justerade API: er, vilket möjliggör snabb uppgiftsutveckling och enkel migrering från befintliga IsaacLab-miljöer.
Simulering & fysikTHE EMBODIED AI DIRECTORY

Utforska robotsimuleringsprogramvara för fysik, kontroll och robotinlärning.
Förvar
Ett lätt robotics RL-ramverk byggt på Genesis med IsaacLab-justerade API: er, vilket möjliggör snabb uppgiftsutveckling och enkel migrering från befintliga IsaacLab-miljöer.
Simulering & fysik

Förvar
Generera robotsimuleringsuppgifter via stora språkmodeller
Simulering & fysik
Förvar
BETYG: Generera animerade dynamiska miljöer för robotforskning
Simulering & fysik
Förvar
Webbots-simulering av hjulförsedd tvåfotsrobot med modellbaserad LQR (från ett examensprojekt på grundnivå)
Simulering & fysik
Förvar
Plattform för allmän robotintelligensutveckling
Simulering & fysik
Förvar
En arkiverad verktygslåda för RL-experiment med ROS 2 och Gazebo.
Simulering & fysik
Förvar
Ramverk för att utveckla OpenAI Gym robotmiljöer simulerade med Ignition Gazebo
Simulering & fysik
Förvar
Mujoco Gym-miljö för styrning av fyrbäddsrobotar
Simulering & fysik
Förvar
Reproducerbara förstärkningsinlärningsexperiment i Gazebo.
Simulering & fysik
Förvar
Simuleringsprogramvara (ROS/MATLAB) för HECTOR Humanoid Robot Locomotion Control/Bipedal Locomotion Control/Force-and-moment-baserad MPC
Simulering & fysik
Förvar
URDF-modeller av människor skapade för att utföra mänskliga robotinteraktionsexperiment.
Simulering & fysik
Förvar
En simuleringsplattform för människa-fordon för experiment med autonoma system och interaktioner.
Simulering & fysik
Förvar
Ett simulerings- och navigeringsprojekt inomhusrobotsystem med ROS.
Simulering & fysik
Förvar
Integrering av Motoman CSDA10f dubbelarmsrobot med ROS, Moveit och Gazebo, med syftet att skapa en robotutvecklingsplattform för Invite GmbH, förkonfigurerad för att vara enkel att använda och lära sig.
Simulering & fysik
Förvar
En oberoende förlängning baserad på IsaacLab. Det ger stöd för robotmanipulationsuppgifter (Robotarm och Fingerhand).
Simulering & fysik
Förvar
En differentierbar fysikmotor och multikroppsdynamikbibliotek för kontroll och robotinlärning.
Simulering & fysik
Förvar
Python/C++ artikulerad robotsimulator med Gym-gränssnitt för förstärkningsinlärning.
Simulering & fysik
Förvar
C++ bibliotek för stelkroppsfysik och kollisionsdetektering.
Simulering & fysik
Förvar
Kodbas för Kinova Gen3-träning i Isaac Lab, sim2real-överföring och ROS-distribution.
Simulering & fysik
Förvar
Ramverk för att bygga parallell multifysisk simuleringsprogramvara.
Simulering & fysik
Förvar
RL träningsbibliotek för humanoid rörelse och manipulation. Byggd ovanpå MuJoCo och JAX.
Simulering & fysik
Förvar
Förvar
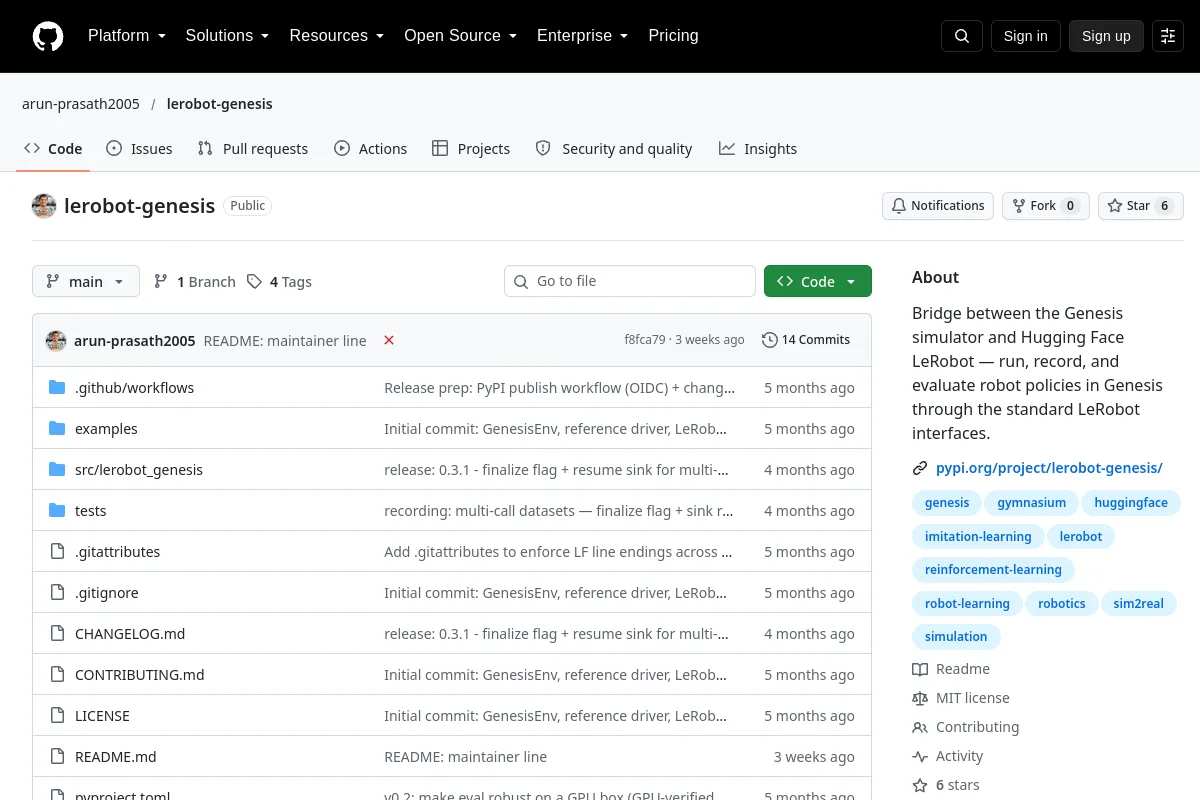
En Genesis–LeRobot-brygga för att köra, registrera och utvärdera robotpolicyer.
Simulering & fysik
Förvar
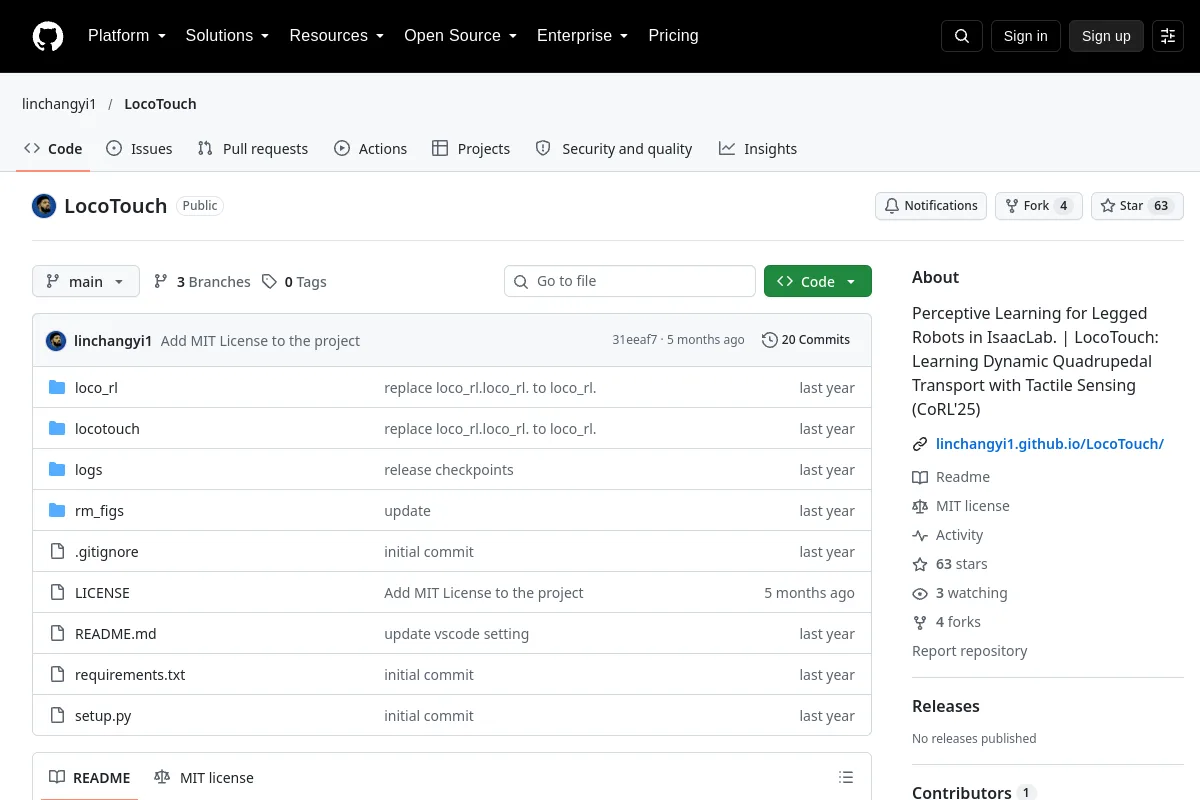
Perceptive Learning för benrobotar i IsaacLab. | LocoTouch: Lär dig dynamisk fyrfotstransport med taktil avkänning (CoRL'25)
Simulering & fysikURVALSANMÄRKNINGAR
Jämför fysiktrohet, rendering, stöd för robottillgångar och Python-gränssnitt. MuJoCo passar fysik och kontrollexperiment; Gazebo kopplar ihop simulering med ROS-ekosystemet; Isaac Sim stöder robotsimulering och syntetiska data. Kontrollera aktuella GPU och licenskrav innan du väljer.

Vet du en resurs som hör hemma här?