 Förvar
 Öppen källkod
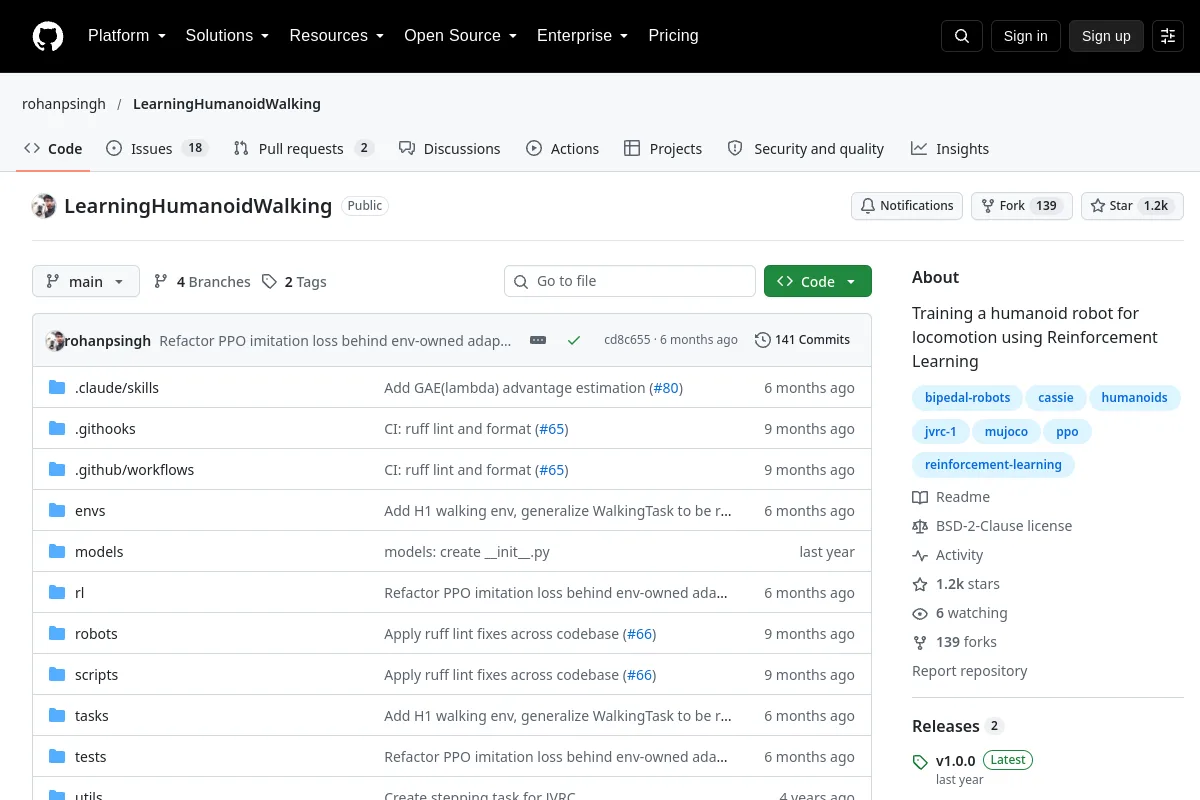
LearningHumanoidWalking · rohanpsingh
Träna en humanoid robot för förflyttning med hjälp av Reinforcement Learning
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar
Öppen källkod
Träna en humanoid robot för förflyttning med hjälp av Reinforcement Learning
Robotinlärningsramar Förvar
 Öppen källkod
Publicerar robotlänktransformationer från ledtillstånd och robotbeskrivningar.
Robotinlärningsramar Förvar
 Forskning
Exempel på distribution av ROS- och ROS 2-arbetsbelastningar på Kubernetes och KubeEdge.
Robotinlärningsramar Förvar
 Öppen källkod
Modulära förstärknings-inlärningsverktyg för styr- och simuleringsarbetsflöden.
Robotinlärningsramar Förvar
 Forskning
skod för att injicera robotic affordances i multimodala språkmodeller.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Verktyg för att experimentera med billiga AI-robotar.
Robotinlärningsramar Förvar
 Forskning
En URDF-modell av Robotiq 2-Finger Adaptive Gripper 85.
Robotinlärningsramar Förvar
 Öppen källkod
Officiellt arkiv för "OMG: Omni-Modal Motion Generation for Generalist Humanoid Control", https://arxiv.org/abs/2606.10340.
Robotinlärningsramar Förvar
 Öppen källkod
Ett C++ beteendeträdbibliotek för uppgiftskoordinering.
Robotinlärningsramar Förvar
 Öppen källkod
Modellpaket för Walkman-robotdemonstrationen.
Robotinlärningsramar Förvar
 Förvar
 Forskning
skod för förstärkningsinlärning med inlärda färdigheter.
Robotinlärningsramar Förvar
 Forskning
Implementeringar av RVT och RVT-2 robotmanipulationspolicyer.
Robotinlärningsramar Förvar
 Öppen källkod
Forskningsimplementering av en öppen språkmodellagent i Minecraft.
Robotinlärningsramar Förvar
 Öppen källkod
Ett riktmärke för språkbaserad robotmanipulation i realistiska 3D-scener.
Robotinlärningsramar Förvar
 Öppen källkod
AutoEval: Autonom utvärdering av Generalist Robot Manipulation Policies i den verkliga världen | CoRL 2025
Robotinlärningsramar Förvar
 Öppen källkod
Officiell kodbas för "Do as I Do: Dexterous Manipulation Data from Everyday Human Videos"
Robotinlärningsramar Förvar
 Öppen källkod
Video-actionmodeller för generaliserbar robotkontroll bortom VLA:er
Robotinlärningsramar Förvar
 Forskning
URDF, SDF och meshtillgångar för robotprojekt.
Robotinlärningsramar Förvar
 Öppen källkod
Rörelseinsamlingsverktyg för datainsamling för skicklig robotmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
En Rust-robot körtid för deterministisk exekvering och uppspelning.
Robotinlärningsramar Förvar
 Forskning
Verktyg för att läsa Dex-Net-objekt, grepp och greppkvalitetsdata.
Robotinlärningsramar Förvar
 Forskning
URDF och mesh-tillgångar för roboten Agility Robotics Digit.
RobotinlärningsramarURVALSANMÄRKNINGAR
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
Vet du en resurs som hör hemma här?