 Förvar
 Öppen källkod
robomimic
Verktyg för att lära sig robotpolicyer från demonstrationsdatauppsättningar.
Robotinlärningsramar
Programvara / Öppen källkod
Rörelseinsamlingsverktyg för datainsamling för skicklig robotmanipulation.
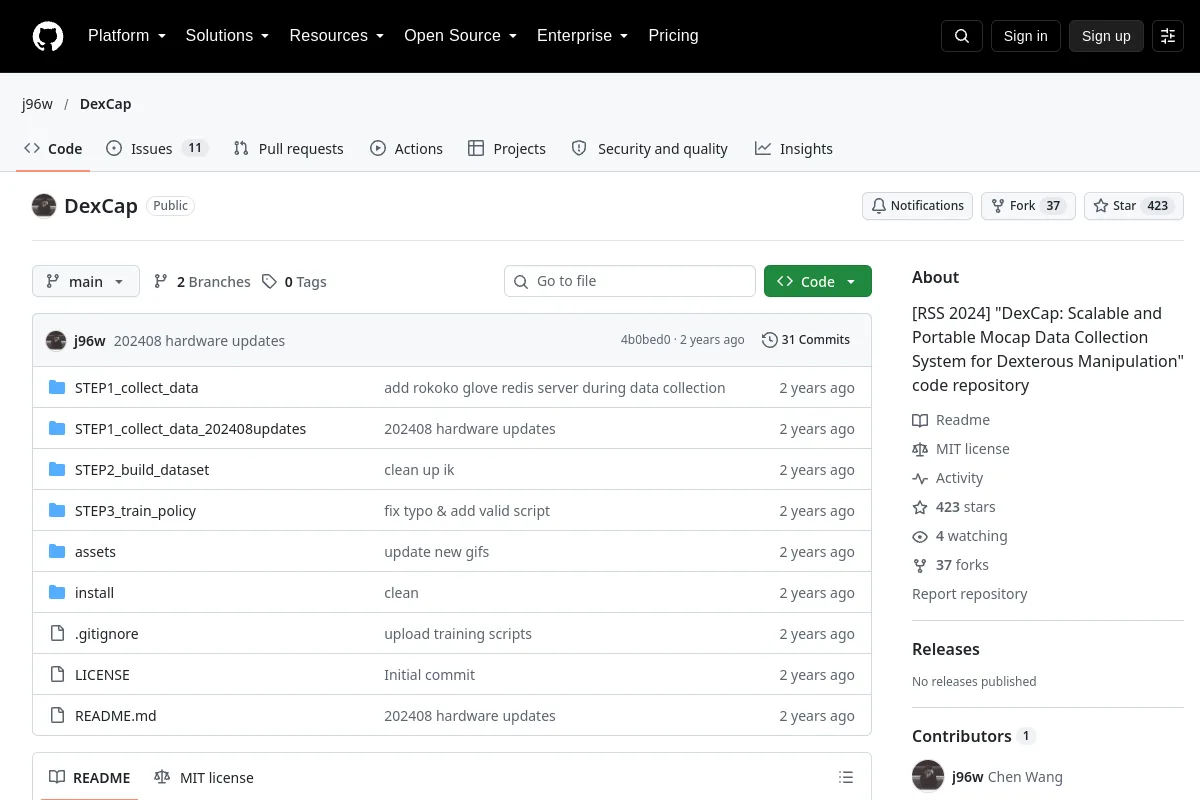
Rörelseinsamlingsverktyg för datainsamling för skicklig robotmanipulation.
Förlagssammanfattning: "[RSS 2024] "DexCap: Scalable and Portable Mocap Data Collection System for Dexterous Manipulation" kodlager"
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Verktyg för att lära sig robotpolicyer från demonstrationsdatauppsättningar.
Robotinlärningsramar Förvar
 Forskning
En visuomotorisk strategi som använder diffusion för att generera robotåtgärder.
Robotpolitik