 Deposito
 Fonte aperta
robomimic
Strumenti per apprendere le politiche dei robot da set di dati dimostrativi.
Strutture di apprendimento dei robot
Software / Fonte aperta
Strumenti di raccolta dati di motion capture per un'abile manipolazione dei robot.
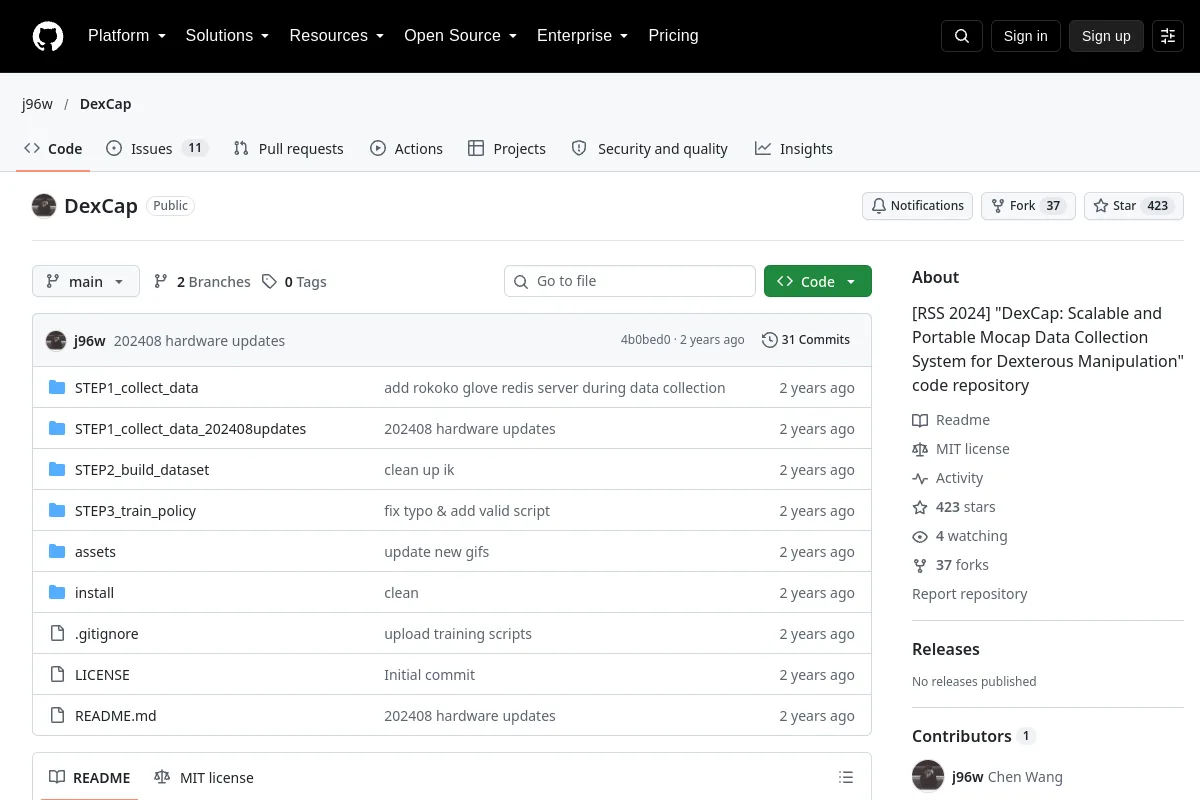
Strumenti di raccolta dati di motion capture per un'abile manipolazione dei robot.
Riepilogo editore: "[RSS 2024] "DexCap: sistema di raccolta dati Mocap scalabile e portatile per una manipolazione abile" repository di codici"
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Strumenti per apprendere le politiche dei robot da set di dati dimostrativi.
Strutture di apprendimento dei robot Deposito
 Ricerca
Un approccio politico visuomotorio che utilizza la diffusione per generare azioni robotiche.
Politiche sui robot