 Repositório
 Código aberto
dex-hand-teleop · yzqin
De uma mão para múltiplas mãos: aprendizagem de imitação para manipulação hábil a partir de teleoperação com câmera única, RA-L IROS 2022
Software de teleoperaçãoO DIRETÓRIO DE IA INCORPORADO
Explore interfaces de software e ferramentas de retargeting para controlar robôs remotamente e coletar demonstrações.
Repositório
Código aberto
De uma mão para múltiplas mãos: aprendizagem de imitação para manipulação hábil a partir de teleoperação com câmera única, RA-L IROS 2022
Software de teleoperação Repositório
 Código aberto
Software HandUMI de código aberto para coleta de dados bimanual sincronizada e redirecionamento para qualquer robô bimanual. Inclui calibração, controle de qualidade, repetição e teleoperação.
Software de teleoperação Repositório
 Código aberto
Ferramentas de redirecionamento de movimento manual para teleoperação hábil de robôs.
Software de teleoperação Repositório
 Código aberto
Recursos de aprendizagem e teleoperação Mobile ALOHA para manipulação móvel bimanual.
Software de teleoperação Repositório
 Código aberto
Extrai e redireciona animações FBX para referências de movimento de robô.
Software de teleoperação Repositório
 Código aberto
Pilha de aprendizagem de robô SO-101 com teleoperação e fluxos de trabalho de aprendizagem MuJoCo.
Software de teleoperação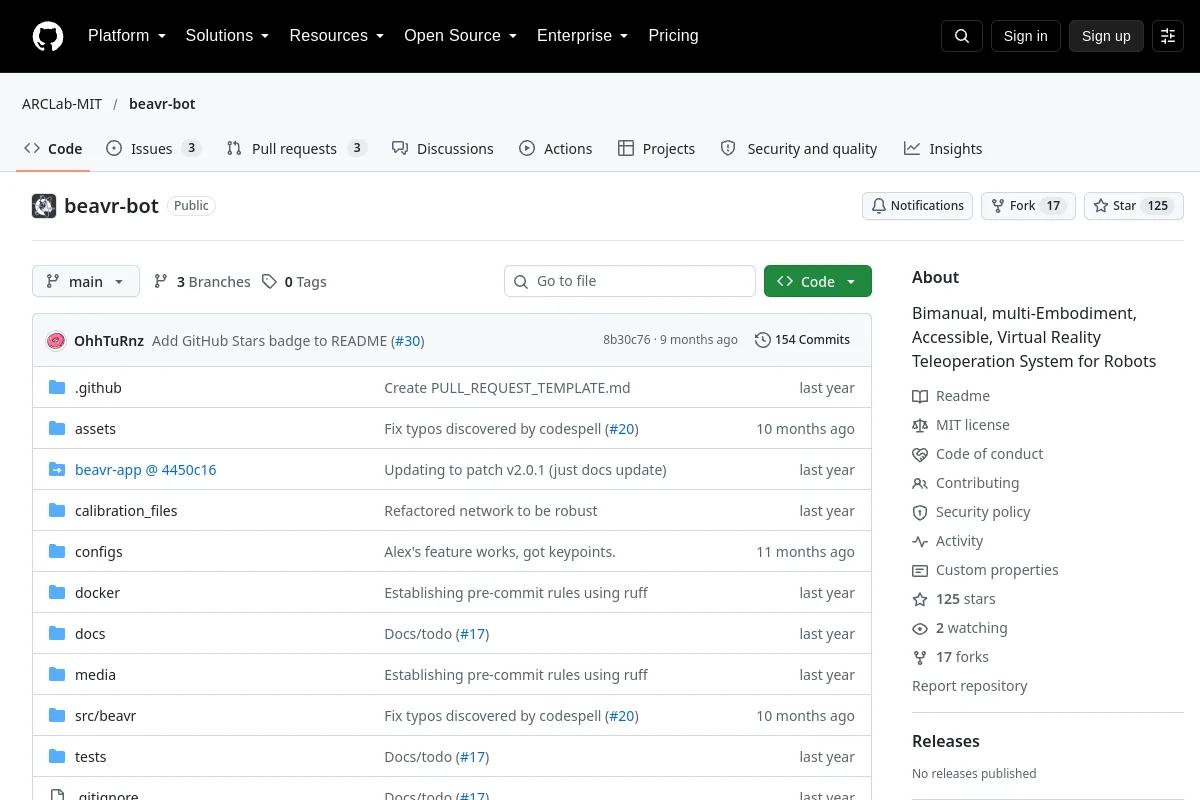 Repositório
 Código aberto
Sistema de teleoperação bimanual, multi-corporalidade, acessível e de realidade virtual para robôs
Software de teleoperação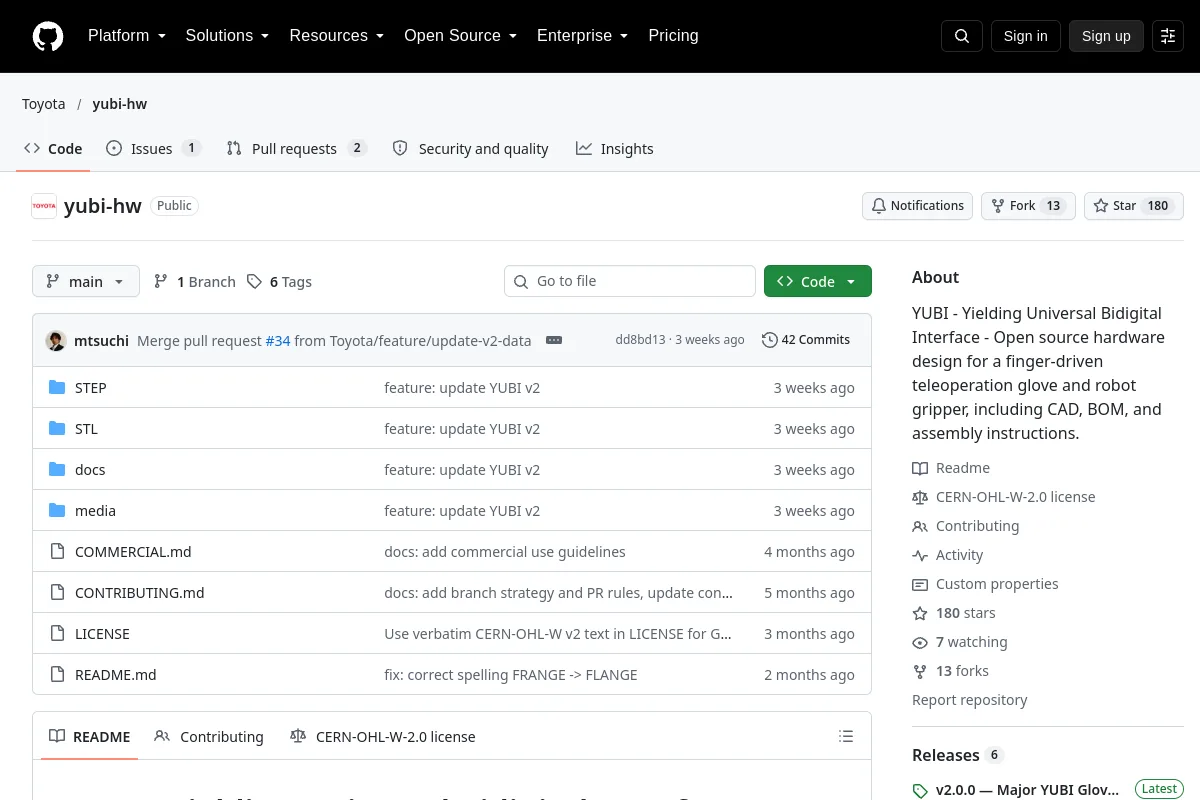 Repositório
 Código aberto
YUBI - Yielding Universal Bidigital Interface - Projeto de hardware de código aberto para uma luva de teleoperação acionada pelos dedos e uma pinça robótica, incluindo CAD, BOM e instruções de montagem.
Software de teleoperação Repositório
 Código aberto
U-Arm: Lerobot-Everything-Cross-Embodiment-Teleoperação
Software de teleoperação Repositório
 Código aberto
Uma estrutura versátil de teleoperação para manipulação robótica usando Meta Quest3
Software de teleoperação Repositório
 Código aberto
DexUMI: Usando a mão humana como interface de manipulação universal para manipulação hábil
Software de teleoperação Repositório
 Código aberto
Um estúdio de robótica baseado em navegador para cenas, demonstrações e experimentos.
Software de teleoperação Repositório
 Código aberto
Pacote ROS2 implementando uma interface de teleoperação usando QT
Software de teleoperação Repositório
 Código aberto
HEI ReBot Lift é um robô móvel de braço duplo baseado em LeRobot/ReBot com uma plataforma de elevação, chassi omnidirecional, visão de três visualizações e um pipeline de teleoperação VR + MuJoCo + Pinóquio IK. É…
Software de teleoperação Repositório
 Código aberto
A estrutura unificada para teleoperação de robôs sim e reais
Software de teleoperação Repositório
 Código aberto
Joycon-Robotics: teleoperação conveniente e de baixo custo para robôs de um e dois braços
Software de teleoperação Repositório
 Código aberto
Este repositório implementa a teleoperação do robô humanóide Unitree H1/G1 usando a câmera Azure Kinect DK.
Software de teleoperação Repositório
 Código aberto
Um repositório para braços robóticos acessíveis e fáceis de montar, projetados para aplicações de teleoperação.
Software de teleoperação Repositório
 Código aberto
SDK Python para a luva de dados OpenCyberGlove.
Software de teleoperação Repositório
 Código aberto
Ponte ROS 2 para dados ao vivo, streaming de vídeo, teleoperação e monitoramento remoto.
Software de teleoperação Repositório
 Código aberto
SuperDex reúne um mecanismo de física desenvolvido especificamente, ferramentas de autoria robótica e uma interface escalonável de aprendizado por reforço em uma plataforma de simulação unificada, com teleoperação baseada em VR e…
Software de teleoperação Repositório
 Código aberto
Implementação de Campos Radiantes para Teleoperação Robótica
Software de teleoperação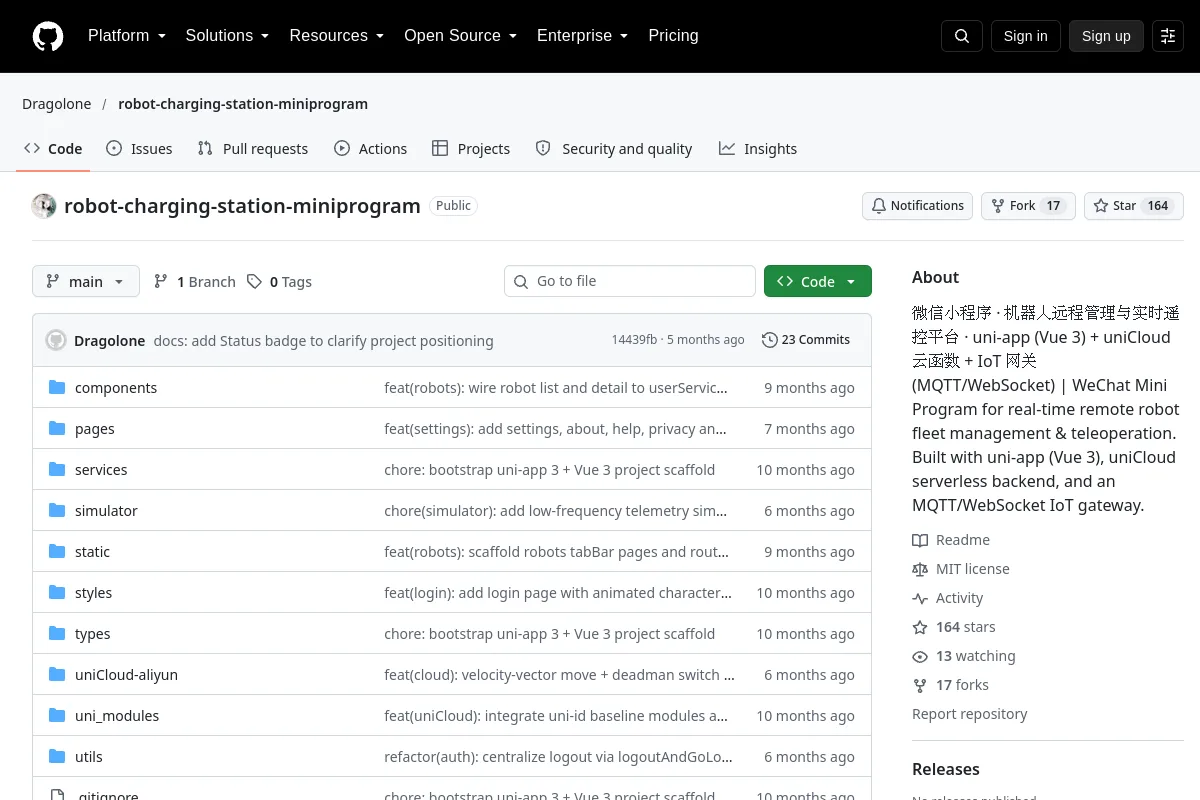 Repositório
 Código aberto
Um miniprograma WeChat para gerenciamento remoto de frota de robôs e teleoperação.
Software de teleoperação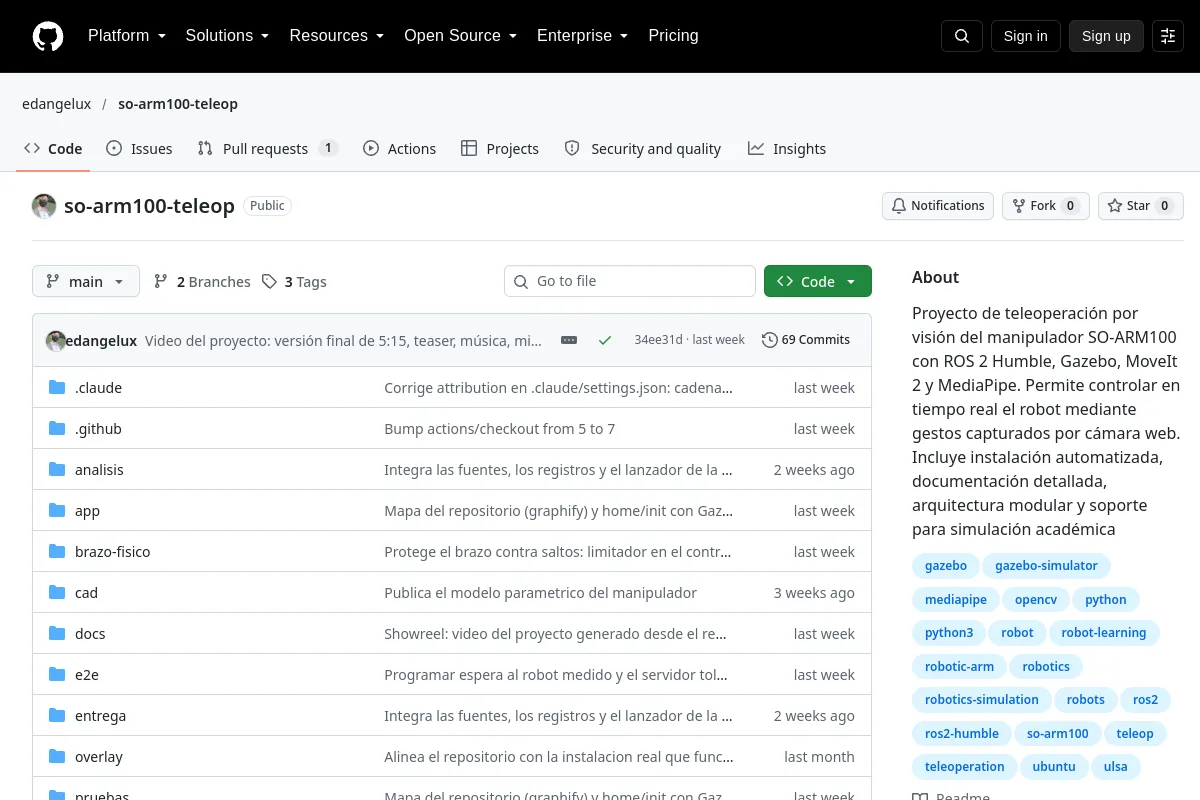 Repositório
 Código aberto
Projeto de teleoperação baseada em visão para o manipulador SO-ARM100.
Software de teleoperaçãoNOTAS DE SELEÇÃO
Verifique a latência, a sincronização de observação e os dispositivos de controle suportados. Verifique os limites do lado do robô e o tratamento de emergência antes de conectar um pipeline de teleoperação.
Conhece um recurso que pertence aqui?