Repositório
CoSLAM · danping
CoSLAM é um software SLAM visual que visa usar múltiplas câmeras em movimento livre para calcular simultaneamente seu egomotion e o mapa 3D das cenas circundantes em um ambiente altamente dinâmico.
Navegação e SLAMO DIRETÓRIO DE IA INCORPORADO

Explore software de mapeamento, localização, odometria e navegação para robôs autônomos.
Repositório
CoSLAM é um software SLAM visual que visa usar múltiplas câmeras em movimento livre para calcular simultaneamente seu egomotion e o mapa 3D das cenas circundantes em um ambiente altamente dinâmico.
Navegação e SLAM

Repositório
Codificador SLAM RGB-D para um robô com acionamento diferencial em ambientes dinâmicos
Navegação e SLAM
Repositório
Estrutura de mapeamento multimodal com odometria visual-inercial e fluxos de trabalho multirobôs.
Navegação e SLAM
Repositório
Este código contém um algoritmo para calcular SLAM visual estéreo usando recursos de segmento de ponto e linha.
Navegação e SLAM
Repositório
Repositório
Golpe semântico em tempo real no ROS com uma câmera RGB-D portátil
Navegação e SLAM
Repositório
Repositório
Repositório
Escada para o sucesso: uma estrutura de navegação on-line com reconhecimento de piso zero-shot objeto-meta por meio de exploração grosseira a fina orientada por LLM
Navegação e SLAM
Repositório
Uma implementação do AVP-SLAM e algumas novas contribuições
Navegação e SLAM
Repositório
Biblioteca de localização C++ Monte Carlo com pacotes ROS.
Navegação e SLAM
Repositório
A base de código para a plataforma do manipulador móvel BestMan.
Navegação e SLAM
Repositório
Co-SLAM: coordenadas conjuntas e codificações paramétricas esparsas para SLAM neural em tempo real
Navegação e SLAM
Repositório
implementação cpp de algoritmos robóticos, incluindo localização, mapeamento, SLAM, planejamento e controle de caminho
Navegação e SLAM
Repositório
NOTA: Este repositório está desatualizado
Navegação e SLAM
Repositório
dddmr_navigation é a solução de navegação 3D para robôs móveis que inclui mapeamento/localização/percepção/planejamento de caminho/controlador/pilha de navegação
Navegação e SLAM
Repositório
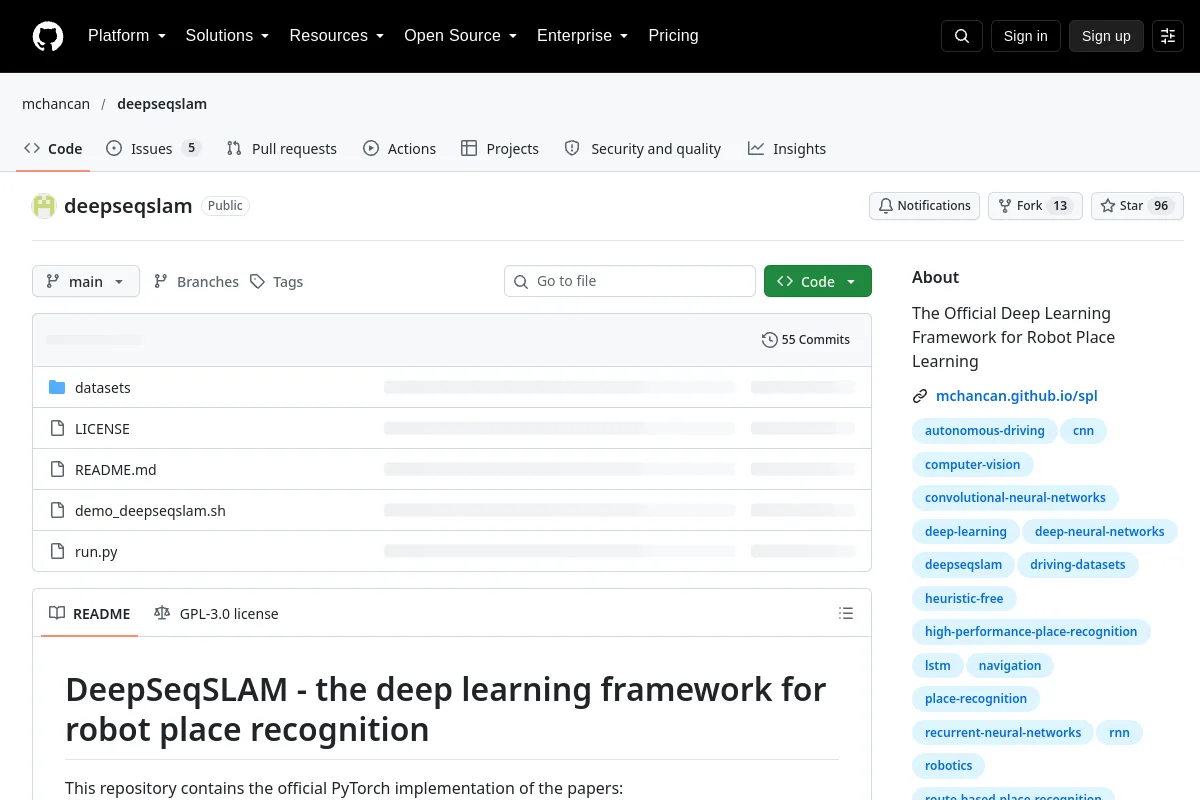
A estrutura oficial de aprendizado profundo para Robot Place Learning
Navegação e SLAM
Repositório
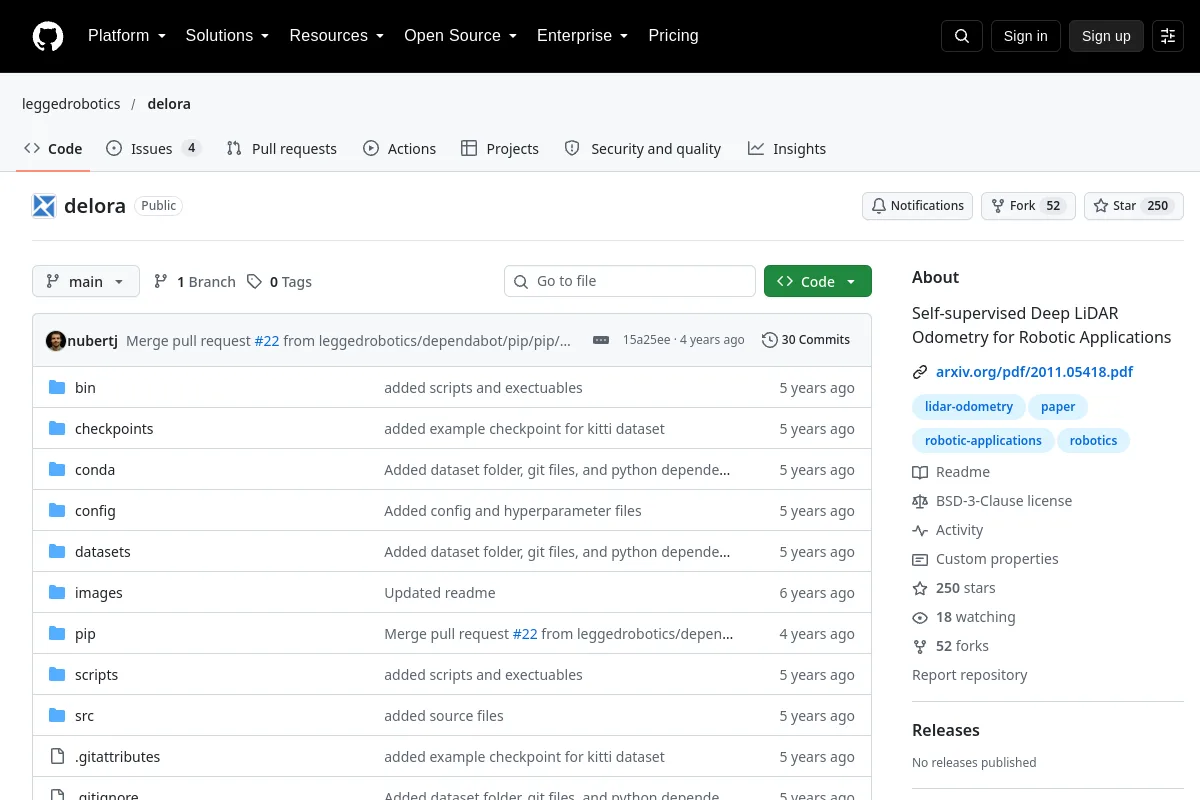
Odometria LiDAR Profunda Auto-supervisionada para Aplicações Robóticas
Navegação e SLAM

Repositório
Repositório
Exploração e mapeamento de autoaprendizagem para robôs móveis por meio de aprendizado por reforço profundo
Navegação e SLAM

Repositório
SLAM ponta a ponta com calibração de câmera, integração prévia monocular e renderização densa
Navegação e SLAM
Repositório
DSP-SLAM: SLAM orientado a objetos com Deep Shape Priors
Navegação e SLAM
Repositório
Implementação do algoritmo D* lite em Python para "Replanejamento Rápido Melhorado para Navegação de Robô em Terreno Desconhecido"
Navegação e SLAM
Repositório
Uma implementação ROS do planejador de abordagem de janela dinâmica.
Navegação e SLAMNOTAS DE SELEÇÃO
Combine sensores, coordene quadros e suposições de localização com o ambiente de implantação. Mapeamento, estimativa de pose, planejamento de caminho e prevenção de obstáculos atendem a diferentes partes da pilha de navegação.
Conhece um recurso que pertence aqui?