 Repositório
 Pesquisa
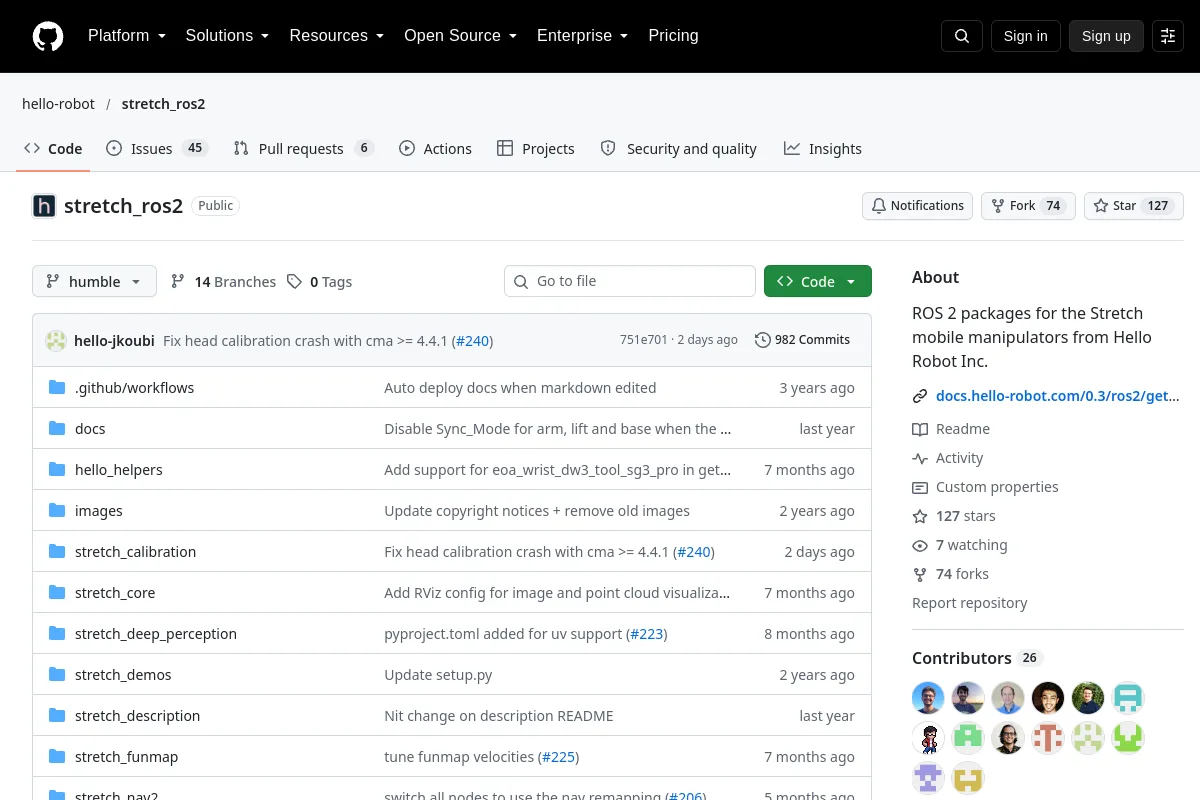
stretch ros2 · hello-robot
Pacotes ROS 2 para manipuladores móveis Hello Robot Stretch.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Pesquisa
Pacotes ROS 2 para manipuladores móveis Hello Robot Stretch.
Estruturas de aprendizagem de robôs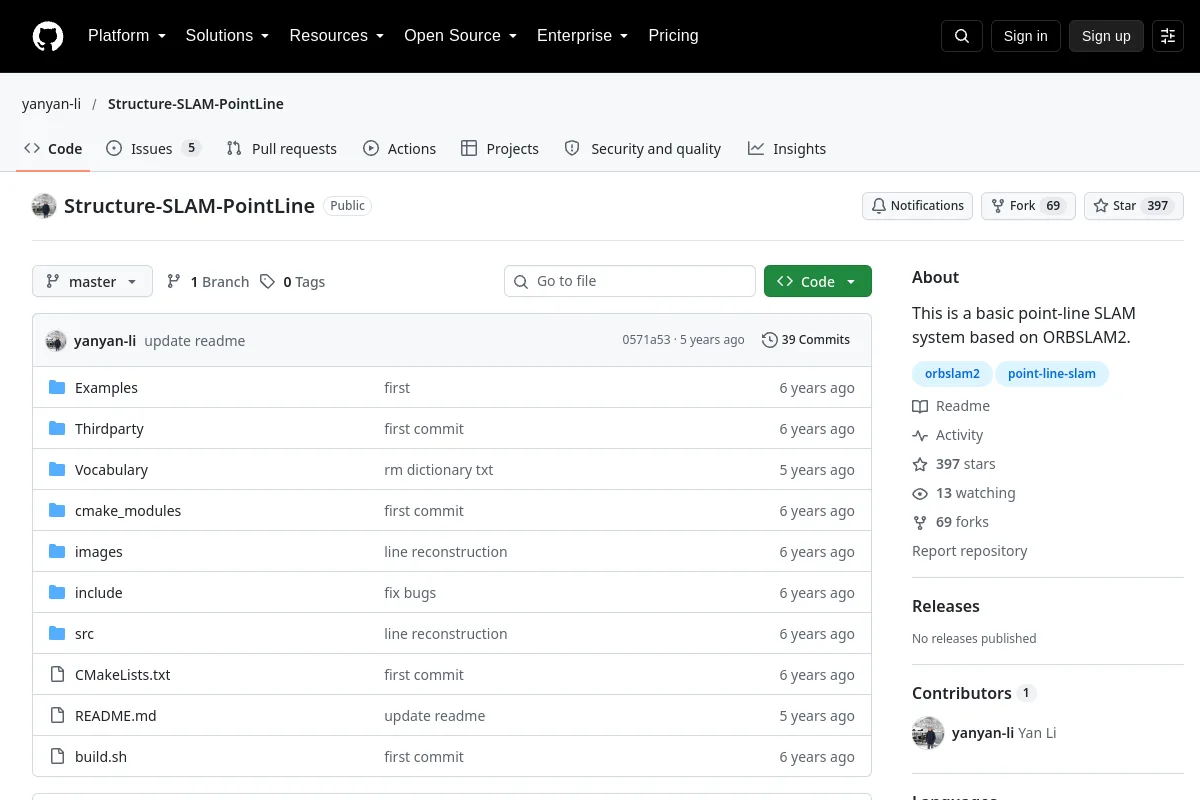 Repositório
 Pesquisa
Este é um sistema SLAM básico de linha de ponto baseado em ORBSLAM2.
Navegação e SLAM Repositório
 Pesquisa
Este é o repositório de código para o artigo IEEE-RAL'26 "Super LiDAR Intensity for Robotic Perception""
Percepção e geometria Repositório
 Repositório
 Pesquisa
Simulação interativa de sutura assistida por robô
Simulação e física Repositório
 Pesquisa
Este projeto PyBullet gera dados sintéticos de compreensão RGB-D e treina linhas de base de manipulação de objetos invisíveis.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
 de previsão tátil e correção de ação para manipulação rica em contato.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Coleção de ambientes robóticos MuJoCo equipados com visão e detecção tátil
Simulação e física Repositório
 Pesquisa
 sobre compressão de memória episódica com reconhecimento de tarefas para agentes robóticos.
Percepção e geometria Repositório
 Repositório
 Pesquisa
Também conhecido como Sistema Avançado de Teleoperação Robótica Fourier (F.A.R.T.S.) 💨
Software de teleoperação Repositório
 Pesquisa
Um conjunto de ferramentas genéricas de teleoperação para qualquer robô.
Software de teleoperação Repositório
 Pesquisa
Infraestrutura de planejamento de movimento para aplicações de robôs industriais.
Planejamento e controle de movimento Repositório
 Pesquisa
Experimento com braço robótico envolvendo tarefas de arremesso e goleiro.
Percepção e geometria Repositório
 Pesquisa
Fluxos de trabalho Isaac Lab para pesquisa de robôs com pernas TienKung.
Simulação e física Repositório
 Pesquisa
Driver ROS de radar TI mmWave (com fusão de sensores e híbrido)
SDKs de robô Repositório
 Pesquisa
Uma sandbox de simulação física baseada em CUDA de alto desempenho para robótica suave e aprendizagem por reforço.
Simulação e física Repositório
 Pesquisa
TortoiseBot é um robô móvel de código aberto baseado em ROS extremamente fácil de aprender e econômico, capaz de realizar teleoperação, mapeamento manual e autônomo, navegação…
Navegação e SLAM Repositório
 Pesquisa
Simulador de robótica subaquática visualmente realista UNav-Sim
Simulação e física Repositório
 Pesquisa
📣 [IEEE IROS 2023] Repositório oficial do artigo IROS 23 "Reconhecimento de lugar Lidar com reconhecimento de incerteza em novos ambientes"
Percepção e geometria Repositório
 Pesquisa
Um SDK unificado e amigável ao agente de IA para o robô quadrúpede Unitree Go2W que permite integração perfeita de percepção, planejamento e controle por meio de uma única interface de API.
SDKs de robô Repositório
 Pesquisa
usando comunicação de rede TCP/IP para controlar o robô UR5 com uma pinça RG2
SDKs de robô Repositório
 Pesquisa
Este é um projeto sobre planejamento de movimento de manipulação robótica usando aprendizado de reforço profundo baseado em simulação ROS e Gazebo
Planejamento e controle de movimento Repositório
 Pesquisa
Simulação de escolha e posicionamento do robô universal (UR5) no ROS-Gazebo com uma câmera USB e pinças a vácuo
Simulação e físicaConhece um recurso que pertence aqui?