 Repositório
 Código aberto
pymanoid · stephane-caron
Ambiente baseado em OpenRAVE para prototipagem de robótica humanóide.
Planejamento e controle de movimentoO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Ambiente baseado em OpenRAVE para prototipagem de robótica humanóide.
Planejamento e controle de movimento Repositório
 Código aberto
Uma interface Python para MoveIt 2.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Uma biblioteca para robótica diferenciável em manifolds.
Planejamento e controle de movimento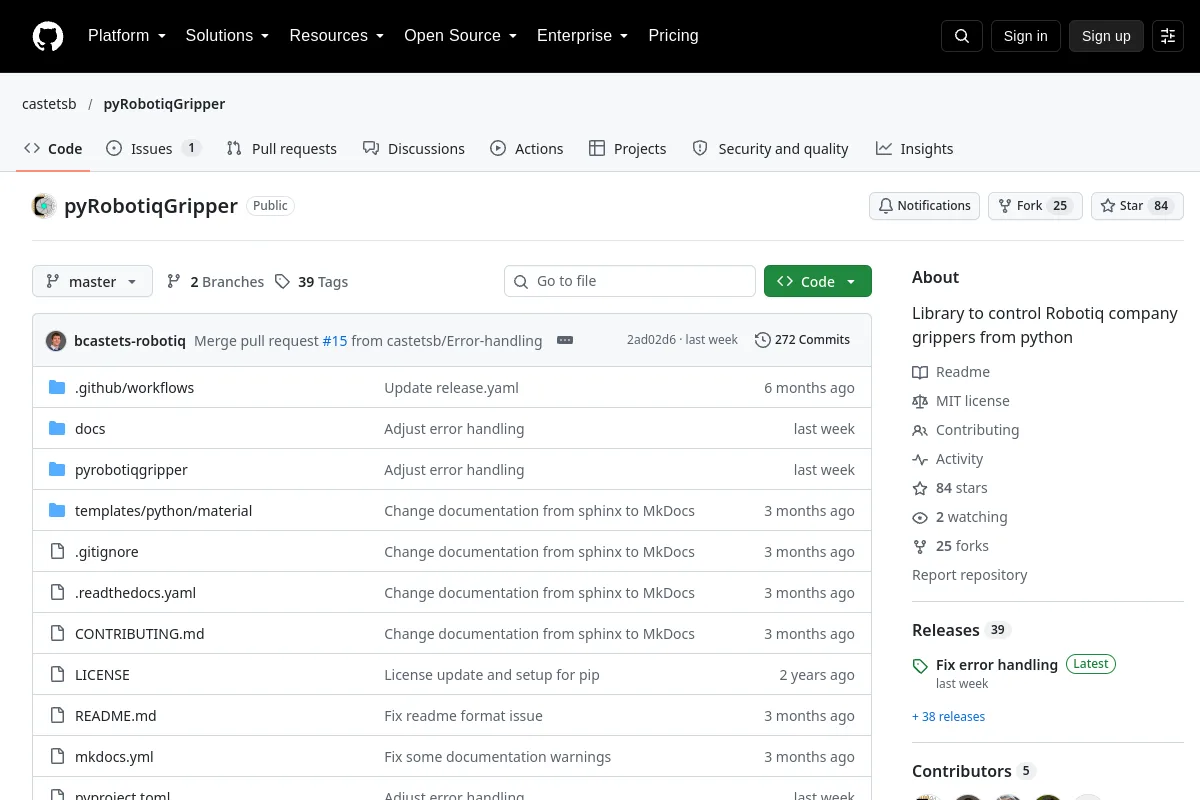 Repositório
 Código aberto
Biblioteca para controlar as garras da empresa Robotiq em python
SDKs de robô Repositório
 Código aberto
Simulação de bala para robôs SoftBank Robotics
Simulação e física Repositório
 Código aberto
:dog2: Planejador e controlador de manipulador quadrúpede usando MPC e WBC baseado em OCS2: Unitree AlienGo + Z1
Planejamento e controle de movimento Repositório
 Código aberto
Uma CLI para todos os seus robôs. Conecte-os, comande-os e deixe-os trabalhar juntos, cada um com um LLM para cérebro (Claude, OpenAI, Gemini, Grok ou local via Ollama ou vLLM), VLAs para braços e…
Middleware e comunicação Repositório
 Código aberto
Robô mini chita quadrúpede do MIT simulado em ambiente pybullet usando ros.
Simulação e física Repositório
 Código aberto
Um modelo de controlador preditivo para robôs quadrúpedes baseado no modelo de corpo rígido único e escrito em python. Baseado em gradiente (acados) ou baseado em amostragem (jax)
Planejamento e controle de movimento Repositório
 Código aberto
Um guia e fluxos de trabalho para locomoção quadrúpede com aprendizagem por reforço.
Simulação e física Repositório
 Código aberto
Implementação de Campos Radiantes para Teleoperação Robótica
Software de teleoperação Repositório
 Código aberto
Demonstração de manipulação de braço robótico usando a estrutura RAI.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Código de pesquisa Rank-Then-Act para controle do progresso da ordem dos quadros.
Planejamento e controle de movimento Repositório
 Código aberto
Uma estrutura de simulação para sistemas robóticos de atendimento móvel
Simulação e física Repositório
 Código aberto
Ativos de descrição do robô para o manipulador móvel RBY1.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Ambiente de simulação RCareWorld para robôs cuidadores
Simulação e física Repositório
 Código aberto
Descrições URDF para o robô Reachy.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Real2Render2Real: dimensionando dados do robô sem simulação dinâmica ou hardware do robô
Simulação e física Repositório
 Código aberto
Código-fonte aberto do artigo: Avaliação de políticas de robôs reais para sim com simulação de respingos gaussianos de interações de corpos moles.
Simulação e física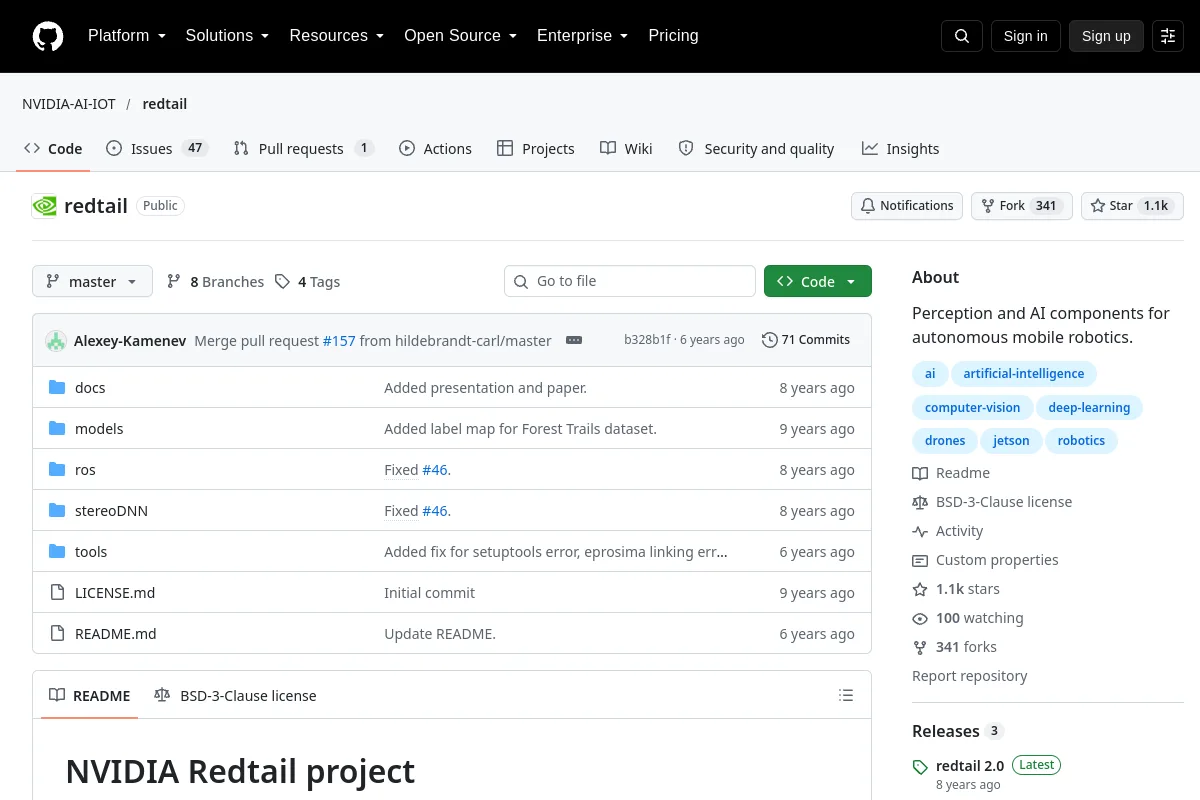 Repositório
 Código aberto
Componentes de percepção e IA para robótica móvel autônoma.
Percepção e geometria Repositório
 Código aberto
Plataforma nativa em nuvem de inteligência incorporada entre clusters. Gerencie cargas de trabalho de IA incorporadas entre clusters com CRDs nativos do Kubernetes, agendamento de tarefas unificado, rede de pods entre clusters e…
Middleware e comunicação Repositório
 Código aberto
Deep RL para controle MPC de locomoção de robô quadrúpede
Planejamento e controle de movimento Repositório
 Código aberto
Uma biblioteca PyTorch modular, primitiva e python para Aprendizagem por Reforço.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Biblioteca de robótica C++ para cinemática, dinâmica, planejamento de movimento e controle.
Ferramentas de visualização e dadosConhece um recurso que pertence aqui?