 Repositório
 Código aberto
franka ros2 · frankarobotics
Pacotes de integração ROS 2 para robôs de pesquisa Franka.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Pacotes de integração ROS 2 para robôs de pesquisa Franka.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Pacotes de integração ROS para robôs de pesquisa Franka.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
ACDC4Robot: Conversão Automatizada de Convenções de Descrição para Robôs desde o Projeto até o Aprendizado
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Localização ROS 2 para robôs externos: IMU, codificadores de roda e GPS fundidos em um UKF de 23 estados a 100 Hz. Quando a estimativa dá errado, ela informa qual sensor e por quê, em vez de ficar à deriva silenciosamente.…
Navegação e SLAM Repositório
 Código aberto
Gaussian-SLAM: SLAM denso foto-realista com respingos gaussianos
Navegação e SLAM Repositório
 Código aberto
Uma ferramenta simples para gerar terreno de mirante usando imagens de satélite e dados DEM.
Simulação e física Repositório
 Código aberto
Planejamento de movimento em torno de obstáculos com otimização convexa por Marcucci et al, 2023
Planejamento e controle de movimento Repositório
 Código aberto
Código de pesquisa para aprender fluxos de movimento gerais como recursos de robôs.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Uma estrutura RL de robótica leve construída em Genesis com APIs alinhadas ao IsaacLab, permitindo o desenvolvimento rápido de tarefas e fácil migração de ambientes IsaacLab existentes.
Simulação e física Repositório
 Código aberto
Gerando Tarefas de Simulação Robótica por meio de Modelos de Linguagem Grande
Simulação e física Repositório
 Código aberto
Kit de ferramentas GNSS C++20 moderno — fusão RTK/PPP/CLAS/IMU.
Navegação e SLAM Repositório
 Código aberto
Um controlador de locomoção MPC convexo implementado em MuJoCo com Unitree Go2 quadrúpede
Planejamento e controle de movimento Repositório
 Código aberto
"Bom Robô! Agora Veja Isto!": Reaproveitando o Aprendizado por Reforço para Transferência de Tarefa para Tarefa; e “Bom Robô!”: Aprendizado de Reforço Eficiente para Tarefas Visuais de Várias Etapas com Transferência Sim para Real
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Suavização de caminho informada por gradiente para robôs móveis com rodas (GRIPS)
Planejamento e controle de movimento Repositório
 Código aberto
Exemplo de conexão de uma política Isaac GR00T a um Franka Panda simulado no MuJoCo.
Percepção e geometria Repositório
 Código aberto
Implementação de segmentação de terreno LiDAR e estimativa de terreno.
Sistemas de frota e autonomia Repositório
 Código aberto
Experimentos de aprendizagem por reforço on-line que fundamentam modelos de linguagem em BabyAI-Text.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Um kit de ferramentas arquivado para experimentos RL com ROS 2 e Gazebo.
Simulação e física Repositório
 Código aberto
Framework para desenvolvimento de ambientes robóticos OpenAI Gym simulados com Ignition Gazebo
Simulação e física Repositório
 Código aberto
Ambientes PyBullet Gymnasium para aprendizado de controle de quadricóptero.
Planejamento e controle de movimento Repositório
 Código aberto
Experimentos reproduzíveis de aprendizagem por reforço no Gazebo.
Simulação e física Repositório
 Código aberto
O NVIDIA Halos Outside-In Safety Blueprint amplia a percepção do robô além dos sensores integrados, usando câmeras de infraestrutura externa e agentes de IA para controlar dinamicamente o comportamento e o desempenho do robô…
Percepção e geometria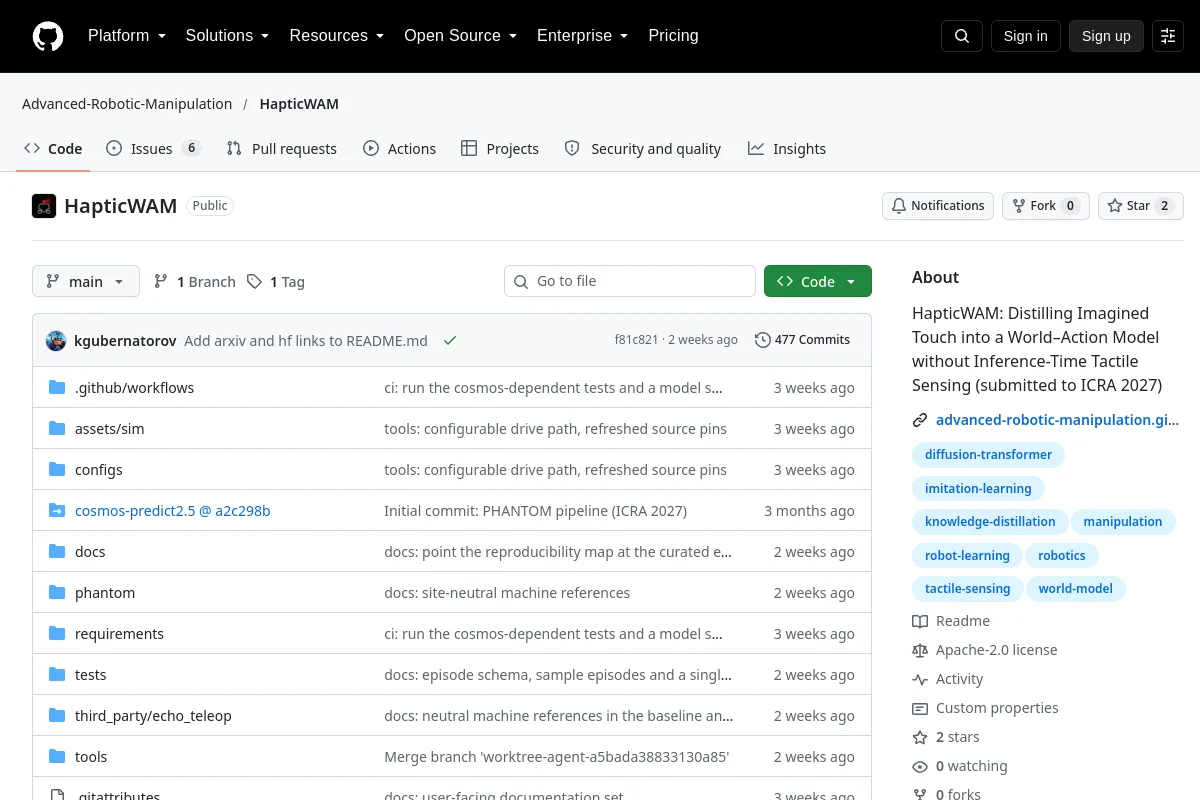 Repositório
 Código aberto
Código de pesquisa HapticWAM para transformar o toque em um modelo de ação mundial.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Heitor Quadrotor com MoveIt! Estrutura de planejamento de movimento
Planejamento e controle de movimentoConhece um recurso que pertence aqui?