 Repozytorium
 Otwarte źródło
ai2thor · allenai
Kod źródłowy AI2-THOR dla interaktywnych środowisk wizualnych AI.
Percepcja i geometriaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Kod źródłowy AI2-THOR dla interaktywnych środowisk wizualnych AI.
Percepcja i geometria Repozytorium
 Otwarte źródło
Chmura punktów ma znaczenie: ponowne przemyślenie wpływu różnych przestrzeni obserwacyjnych na uczenie się robotów
Percepcja i geometria Repozytorium
 Otwarte źródło
Wykrywa pozycje chwytania 6-DoF w chmurach punktów.
Percepcja i geometria Repozytorium
 Otwarte źródło
Narzędzia do eksperymentowania z tanimi robotami AI.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
YUBI – Yielding Universal Bidigital Interface – projekt sprzętu typu open source dla rękawicy teleoperacyjnej sterowanej palcami i chwytaka robota, w tym CAD, BOM i instrukcje montażu.
Oprogramowanie do teleoperacji Repozytorium
 Badania
Model URDF dwupalcowego chwytaka adaptacyjnego Robotiq 85.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Biblioteka dynamiki wieloczłonowej C++ dla przegubowych układów mechanicznych i biomechanicznych.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
🐍 Biblioteka geometrycznej wizji komputerowej dla przestrzennej sztucznej inteligencji
Percepcja i geometria Repozytorium
 Badania
Ujednolicony, agentowy system dla robotów ogólnego przeznaczenia, umożliwiający multimodalną percepcję, mapowanie i lokalizację oraz autonomiczną mobilność i manipulację, z inteligentną interakcją z użytkownikami.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Oficjalne repozytorium „OMG: Omni-Modal Motion Generation for Generalist Humanoid Control”, https://arxiv.org/abs/2606.10340.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Model generatywny dla zadań Unified Motion Planning
Planowanie i kontrola ruchu Repozytorium
 Badania
VDO-SLAM: Wizualny, dynamiczny system SLAM świadomy obiektów
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Otwarta uprząż do symulacji i wdrażania rojów dronów PX4/ArduPilot opartych na percepcji z ROS2, YOLO, LiDAR, NVIDIA Jetson
Percepcja i geometria Repozytorium
 Otwarte źródło
Adaptacyjne tłumienie niemaksymalne dla przestrzennego rozkładu punktów kluczowych.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Model robota mobilnego wyposażonego w czujniki dla wielu platform symulacyjnych.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Biblioteka drzewa zachowań C++ do koordynacji zadań.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Kod badawczy CityWalker do nauki ucieleśnionej nawigacji miejskiej z filmów.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
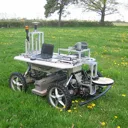
Proceduralny generator świata do symulacji robotyki zadań rolniczych
Symulacja i fizyka Repozytorium
 Repozytorium
 Otwarte źródło
Jednoczesna lokalizacja i mapowanie oparte na znacznikach dla robotów.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Pakiety modeli do demonstracji robota Walkman.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Struktura robota na nogach do kontroli predykcyjnej, kontroli całego ciała i szacowania stanu.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Sterownik ODrive dla ros2_control.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Interaktywna symulacja sceny przedstawiająca zachowanie i manipulację ucieleśnionego agenta.
Symulacja i fizykaZnasz zasób, który tu pasuje?
