Repozytorium
flingbot · real-stanford
To repozytorium zawiera kod do szkolenia i ewaluacji FlingBota zarówno w ustawieniach symulacyjnych, jak i rzeczywistych, na konfiguracji ramienia robota z dwoma UR5 dla Ubuntu 18.04
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
To repozytorium zawiera kod do szkolenia i ewaluacji FlingBota zarówno w ustawieniach symulacyjnych, jak i rzeczywistych, na konfiguracji ramienia robota z dwoma UR5 dla Ubuntu 18.04
Symulacja i fizyka
Repozytorium
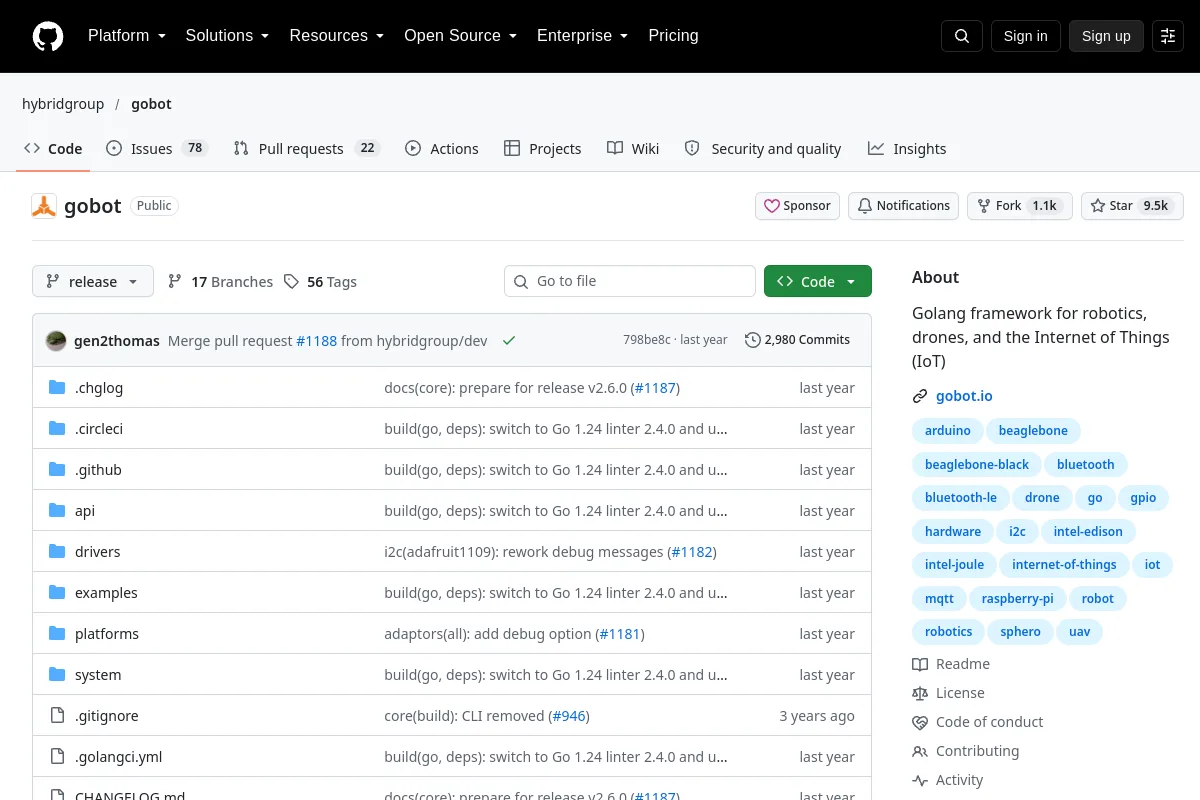
Framework Golang dla robotyki, dronów i Internetu rzeczy (IoT)
Oprogramowanie pośredniczące i komunikacja
Repozytorium
Chwyć to! symulator do badań chwytania robotycznego.
Symulacja i fizyka
Repozytorium
Główne repozytorium oprogramowania humanoidalnego robota iCub.
Frameworki uczenia się robotów
Repozytorium
Biblioteka Pythona dla kinematyki odwrotnej.
Planowanie i kontrola ruchu
Repozytorium
Aplikacja Isaac Sim do projektowania, symulacji i testowania robotów napędzanych sztuczną inteligencją.
Symulacja i fizyka
Repozytorium
Pełna implementacja SLAM oparta na kontekście skanowania intensywności do jazdy autonomicznej. IKRA 2020
Nawigacja i SLAM
Repozytorium
Szkolenie humanoidalnego robota w zakresie poruszania się przy użyciu uczenia się przez wzmacnianie
Frameworki uczenia się robotów
Repozytorium
Symulator pojazdu i robota mobilnego z interfejsami API C++ i Python.
Planowanie i kontrola ruchu
Repozytorium
Środowisko do opracowywania i testowania algorytmów planowania ruchu robotów.
Planowanie i kontrola ruchu
Repozytorium
robopal: wieloplatformowy, modułowy framework do symulacji robotów oparty na MuJoCo, używany głównie do uczenia się przez wzmacnianie i implementacji algorytmów sterowania ramionami robotów.
Symulacja i fizyka
Repozytorium
Kompletna, kompleksowa demonstracja, podczas której zbieramy dane szkoleniowe w Unity i wykorzystujemy je do uczenia głębokiej sieci neuronowej w celu przewidywania położenia sześcianu. Model ten jest następnie wdrażany w…
Percepcja i geometria
Repozytorium
Publikuje transformacje połączeń robotów na podstawie stanów połączeń i opisów robotów.
Frameworki uczenia się robotów
Repozytorium
Przykłady wdrażania obciążeń ROS i ROS 2 na Kubernetes i KubeEdge.
Frameworki uczenia się robotów
Repozytorium
Modułowe narzędzia do uczenia się przez wzmacnianie do procesów sterowania i symulacji.
Frameworki uczenia się robotów
Repozytorium
Biblioteka dynamiki odwrotnej w przestrzeni zadaniowej zbudowana na Pinokio.
Planowanie i kontrola ruchu
Repozytorium
Repozytorium
Pakiety ROS 2 do podłączenia robotów i kontrolerów do Webotów.
Nawigacja i SLAM
Repozytorium
FreeTacMan: Bezrobotny wizualno-dotykowy system gromadzenia danych do manipulacji kontaktowej
Narzędzia do wizualizacji i danych
Repozytorium
Kod badawczy umożliwiający wstrzykiwanie afordancji robotycznych do modeli języków multimodalnych.
Frameworki uczenia się robotów
Repozytorium
Pakiety ROS dla robota ABB YuMi.
Frameworki uczenia się robotów
Repozytorium
Implementacja rekonstrukcji 3D metryki ze sprzężeniem zwrotnym.
Percepcja i geometria
Repozytorium
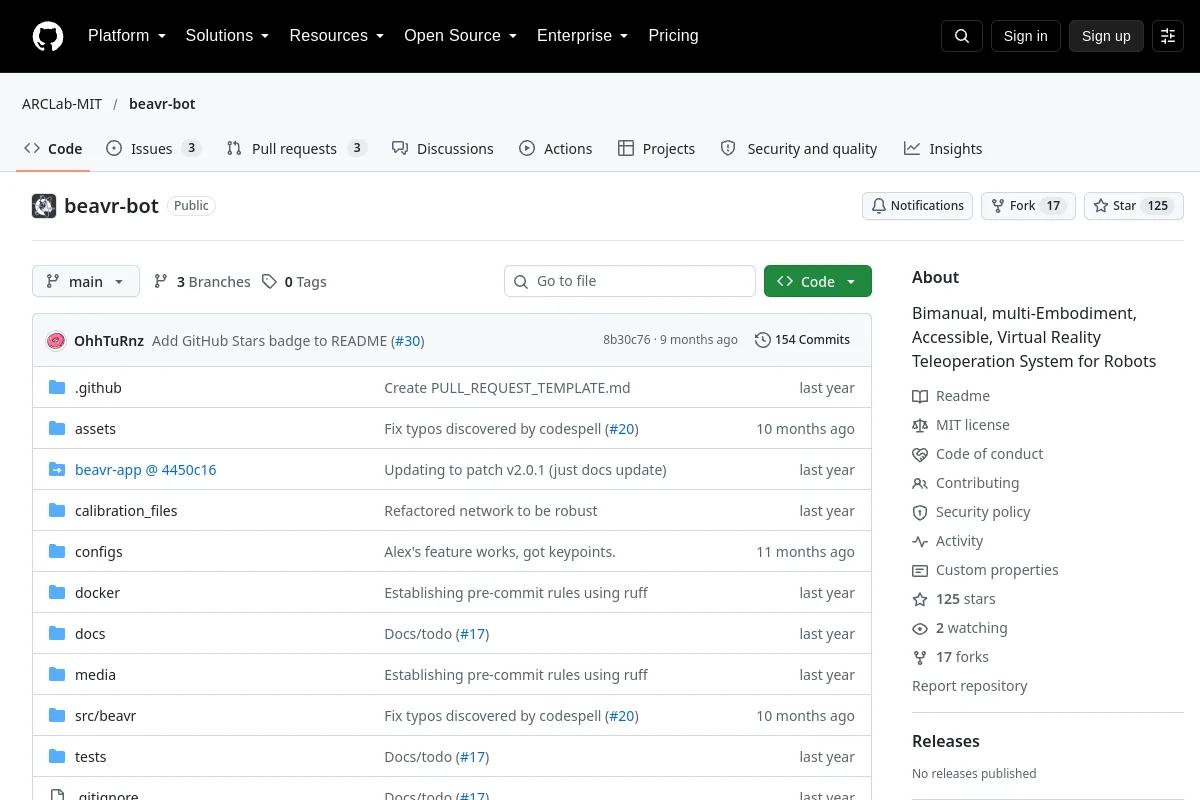
Dwuręczny, wieloelementowy, dostępny system teleoperacji w wirtualnej rzeczywistości dla robotów
Oprogramowanie do teleoperacji
Repozytorium
Znasz zasób, który tu pasuje?