 Repozytorium
 Badania
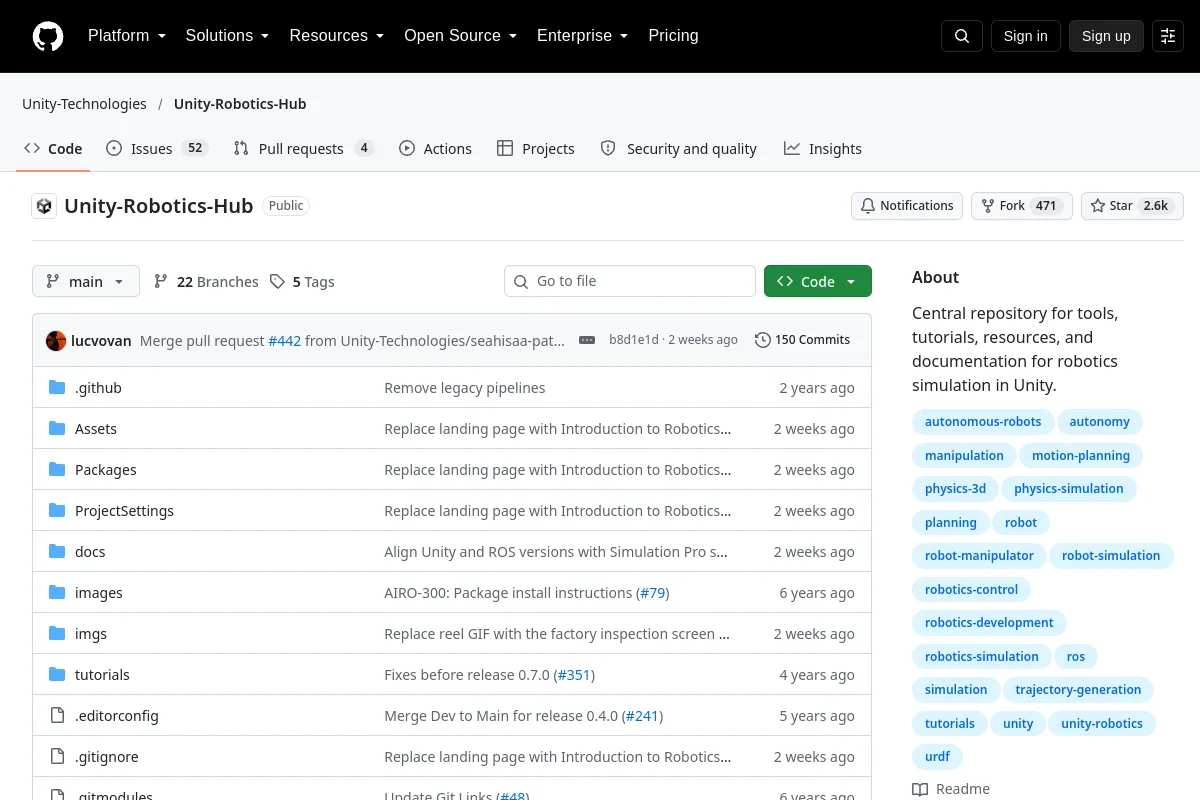
Unity Robotics Hub · Unity-Technologies
Unity Robotics Hub udostępnia narzędzia, samouczki i dokumentację do symulacji robotyki w Unity.
Normy i zbiory referencyjne
Oprogramowanie / Otwarte źródło
Kompletna, kompleksowa demonstracja, podczas której zbieramy dane szkoleniowe w Unity i wykorzystujemy je do uczenia głębokiej sieci neuronowej w celu przewidywania położenia sześcianu. Model ten jest następnie wdrażany w…
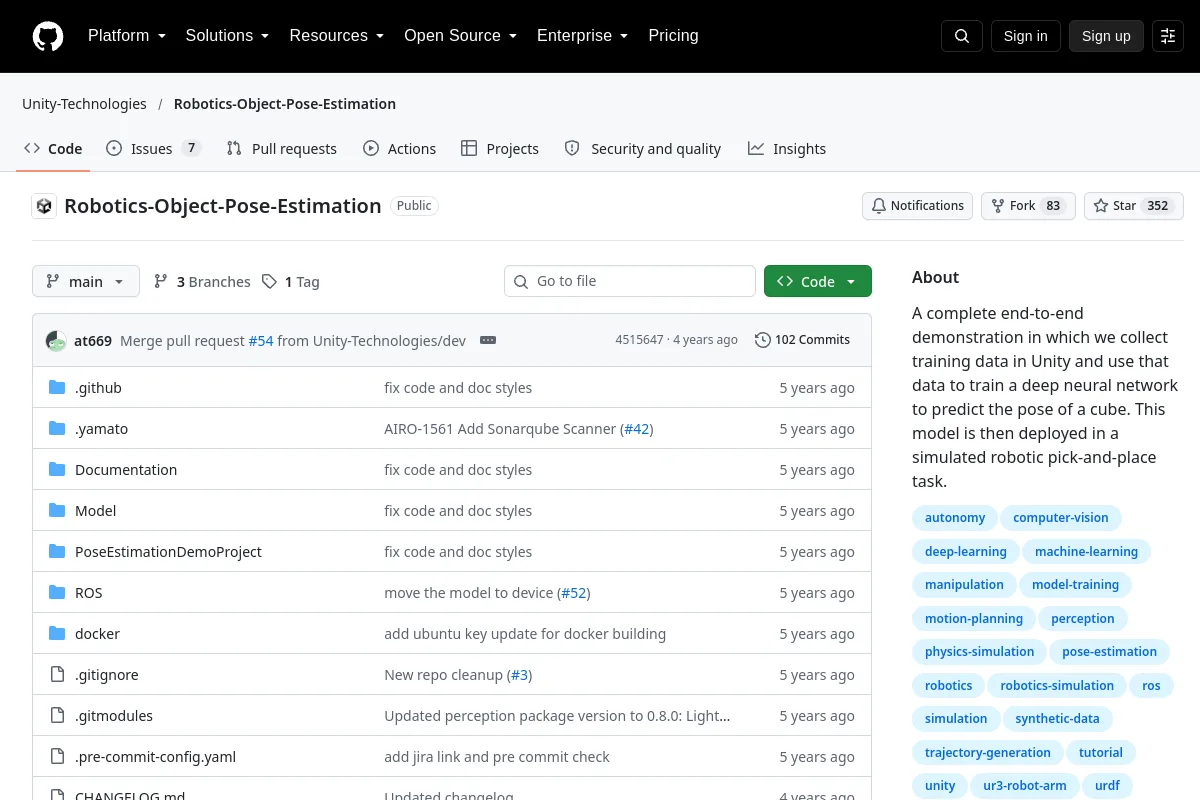
Kompletna, kompleksowa demonstracja, podczas której zbieramy dane szkoleniowe w Unity i wykorzystujemy je do uczenia głębokiej sieci neuronowej w celu przewidywania położenia sześcianu. Model ten jest następnie wdrażany w…
Cel wydawcy: kompletna, kompleksowa demonstracja, podczas której zbieramy dane szkoleniowe w Unity i wykorzystujemy je do uczenia głębokiej sieci neuronowej w celu przewidywania położenia sześcianu. Model ten jest następnie wdrażany w symulowanym zrobotyzowanym zadaniu podnoszenia i umieszczania.
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Unity Robotics Hub udostępnia narzędzia, samouczki i dokumentację do symulacji robotyki w Unity.
Normy i zbiory referencyjne Repozytorium
 Otwarte źródło
Importuj opisy robotów URDF do Unity w celu wizualizacji i symulacji robotów.
Narzędzia do wizualizacji i danych