Una demostración completa de un extremo a otro en la que recopilamos datos de entrenamiento en Unity y los usamos para entrenar una red neuronal profunda para predecir la pose de un cubo. Este modelo luego se implementa en un...
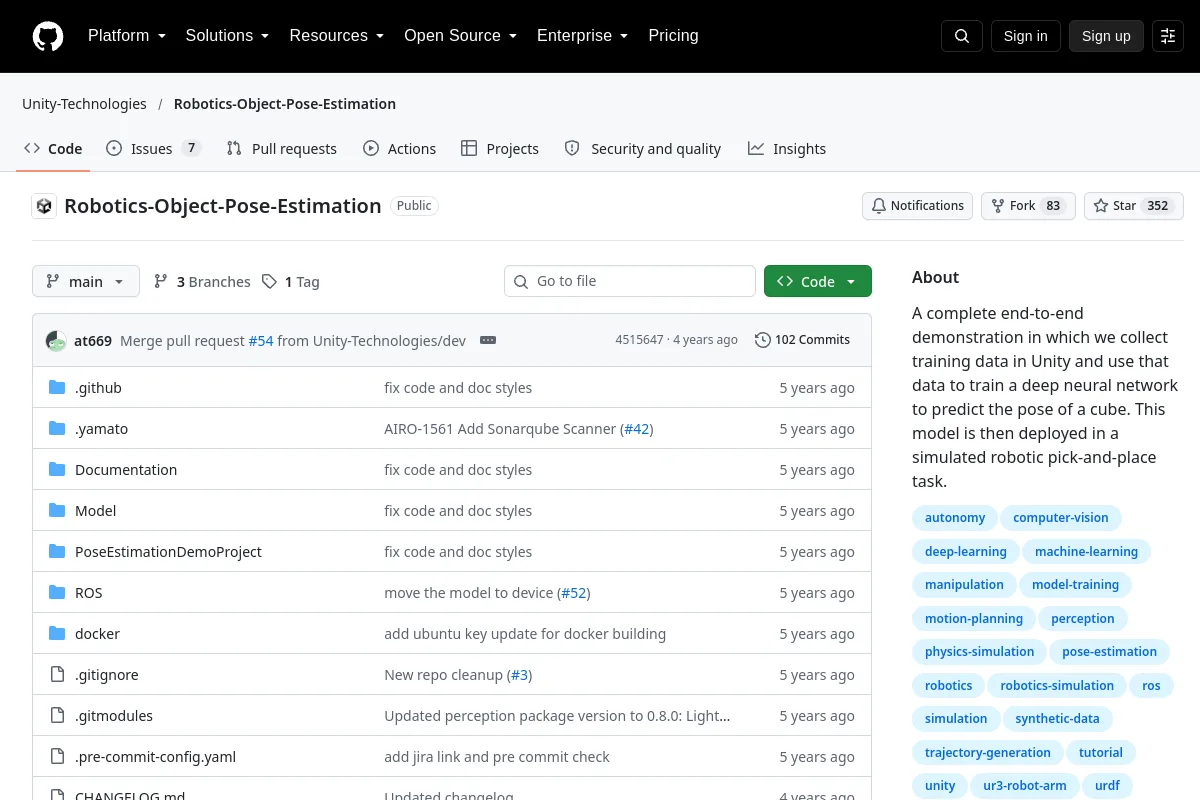
Captura de pantalla del recurso · capturada 2026-10-09 · revisado visualmente
Descripción general
Una demostración completa de un extremo a otro en la que recopilamos datos de entrenamiento en Unity y los usamos para entrenar una red neuronal profunda para predecir la pose de un cubo. Este modelo luego se implementa en un...
Propósito del editor: una demostración completa de un extremo a otro en la que recopilamos datos de entrenamiento en Unity y los usamos para entrenar una red neuronal profunda para predecir la pose de un cubo. Luego, este modelo se implementa en una tarea robótica simulada de recogida y colocación.
Inspeccione las instrucciones de instalación, las versiones compatibles, los ejemplos y las interfaces en la fuente. Este directorio no afirma que el software haya sido instalado o probado en su robot.
Información del proyecto
mantenedor
Unity-Technologies
idioma principal
Python
Licencia de código de repositorio
Apache-2.0
Licencia de peso modelo
No registrado
Licencia de conjunto de datos
No registrado
Licencia de diseño de hardware
No registrado
Mantenimiento
No archivado en los últimos metadatos registrados
Último envío de repositorio observado
2022-04-13
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Secciones de documentación
Object Pose Estimation Demo
<a name="link-part-1">[Part 1: Create Unity Scene with Imported URDF](Documentation/1_set_up_the_scene.md)</a>
<a name="link-part-2">[Part 2: Setup the Scene for Data Collection](Documentation/2_set_up_the_data_collection_scene.md)</a>
<a name="link-part-3">[Part 3: Data Collection and Model Training](Documentation/3_data_collection_model_training.md)</a>
 Repositorio
 Investigación