 Förvar
 Forskning
Unity Robotics Hub · Unity-Technologies
Unity Robotics Hub tillhandahåller verktyg, handledning och dokumentation för robotsimulering i Unity.
Standarder & referenssamlingar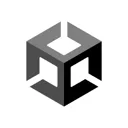
Programvara / Öppen källkod
En komplett demonstration från början där vi samlar in träningsdata i Unity och använder dessa data för att träna ett djupt neuralt nätverk för att förutsäga en kubs position. Denna modell distribueras sedan i en...
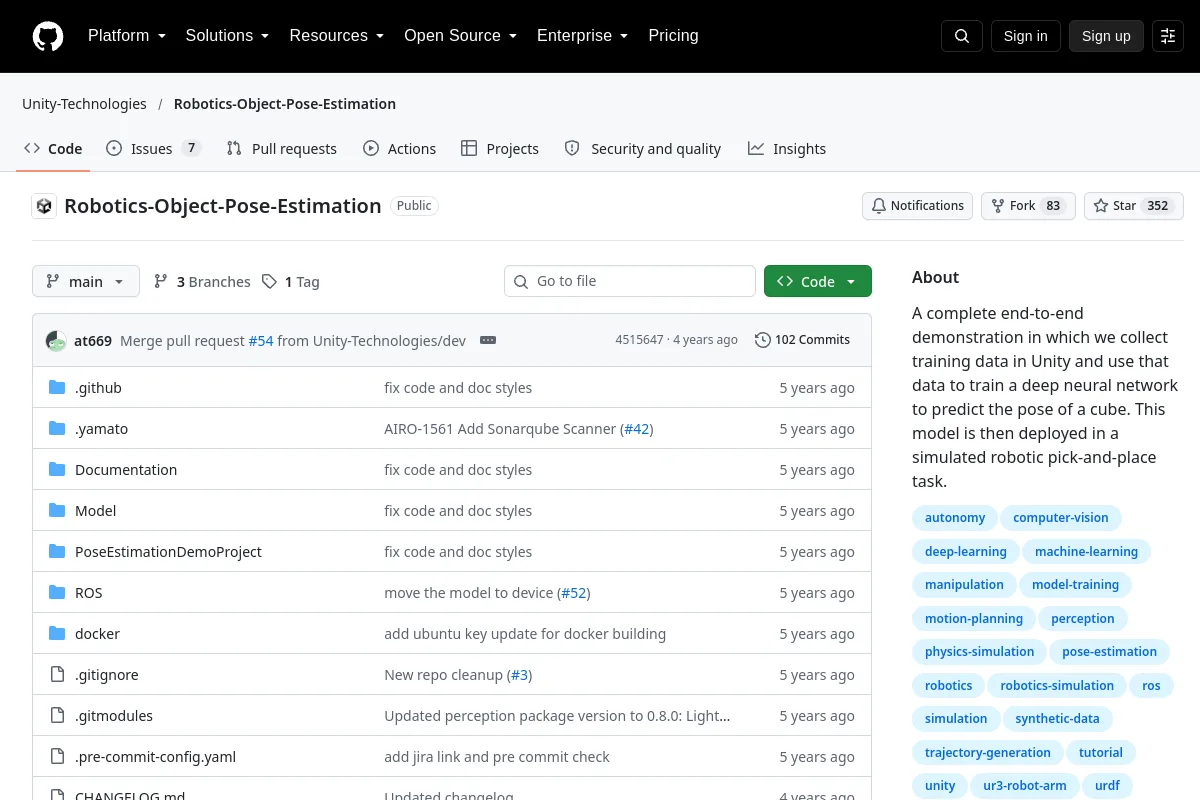
En komplett demonstration från början där vi samlar in träningsdata i Unity och använder dessa data för att träna ett djupt neuralt nätverk för att förutsäga en kubs position. Denna modell distribueras sedan i en...
Utgivarens syfte: En fullständig demonstration från början där vi samlar in träningsdata i Unity och använder dessa data för att träna ett djupt neuralt nätverk för att förutsäga en kubs position. Denna modell distribueras sedan i en simulerad robotisk pick-and-place-uppgift.
Inspektera installationsinstruktioner, versioner som stöds, exempel och gränssnitt i källan. Denna katalog hävdar inte att programvaran har installerats eller testats på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Unity Robotics Hub tillhandahåller verktyg, handledning och dokumentation för robotsimulering i Unity.
Standarder & referenssamlingar Förvar
 Öppen källkod
Importera URDF-robotbeskrivningar till Unity för robotvisualisering och simulering.
Visualisering & dataverktyg