 Förvar
 Öppen källkod
ai2thor · allenai
AI2-THOR källkod för interaktiva visuella AI-miljöer.
Perception & geometriTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
AI2-THOR källkod för interaktiva visuella AI-miljöer.
Perception & geometri Förvar
 Öppen källkod
Point Cloud Matters: Rethinking the Impact of Different Observation Spaces on Robot Learning
Perception & geometri Förvar
 Förvar
 Öppen källkod
Verktyg för att experimentera med billiga AI-robotar.
Robotinlärningsramar Förvar
 Öppen källkod
YUBI - Yielding Universal Bidigital Interface - Hårdvarudesign med öppen källkod för en fingerdriven teleoperationshandske och robotgripare, inklusive CAD, BOM och monteringsanvisningar.
Teleoperationsprogramvara Förvar
 Forskning
En URDF-modell av Robotiq 2-Finger Adaptive Gripper 85.
Robotinlärningsramar Förvar
 Öppen källkod
C++ multibody dynamics bibliotek för ledade mekaniska och biomekaniska system.
Rörelseplanering och kontroll Förvar
 Öppen källkod
🐍 Geometriskt datorseendebibliotek för rumslig AI
Perception & geometri Förvar
 Forskning
Ett enhetligt, agentsystem för generella robotar, som möjliggör multimodal perception, kartläggning och lokalisering, och autonom mobilitet och manipulation, med intelligent interaktion med användarna.
Navigation & SLAM Förvar
 Öppen källkod
Officiellt arkiv för "OMG: Omni-Modal Motion Generation for Generalist Humanoid Control", https://arxiv.org/abs/2606.10340.
Robotinlärningsramar Förvar
 Öppen källkod
Generativ modell för Unified Motion Planning-uppgifter
Rörelseplanering och kontroll Förvar
 Forskning
VDO-SLAM: Ett Visual Dynamic Object-aware SLAM-system
Navigation & SLAM Förvar
 Öppen källkod
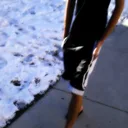
En öppen sele för att simulera och distribuera perceptionsbaserad PX4/ArduPilot drönare svärmar med ROS2, YOLO, LiDAR, NVIDIA Jetson
Perception & geometri Förvar
 Öppen källkod
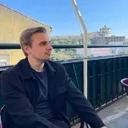
Adaptiv icke-maximal undertryckning för rumslig nyckelpunktsfördelning.
Navigation & SLAM Förvar
 Öppen källkod
En sensorutrustad mobilrobotmodell för flera simuleringsplattformar.
Navigation & SLAM Förvar
 Öppen källkod
Ett C++ beteendeträdbibliotek för uppgiftskoordinering.
Robotinlärningsramar Förvar
 Öppen källkod
CityWalker forskningskod för att lära sig förkroppsligad stadsnavigering från videor.
Navigation & SLAM Förvar
 Öppen källkod
En processuell världsgenerator för robotsimulering av jordbruksuppgifter
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Markörbaserad simultan lokalisering och kartläggning för robotar.
Navigation & SLAM Förvar
 Öppen källkod
Modellpaket för Walkman-robotdemonstrationen.
Robotinlärningsramar Förvar
 Öppen källkod
Benrobotramverk för prediktiv kontroll, helkroppskontroll och tillståndsuppskattning.
Rörelseplanering och kontroll Förvar
 Öppen källkod
ODrive-drivrutin för ros2_control.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Interaktiv scensimulering för förkroppsligade agentbeteende och manipulation.
Simulering & fysikVet du en resurs som hör hemma här?