 Förvar
 Öppen källkod
gz sim · gazebosim
Gazebo Sim robotsimulator källkod och utvecklingsresurser.
Simulering & fysik
Programvara / Öppen källkod
En öppen sele för att simulera och distribuera perceptionsbaserad PX4/ArduPilot drönare svärmar med ROS2, YOLO, LiDAR, NVIDIA Jetson
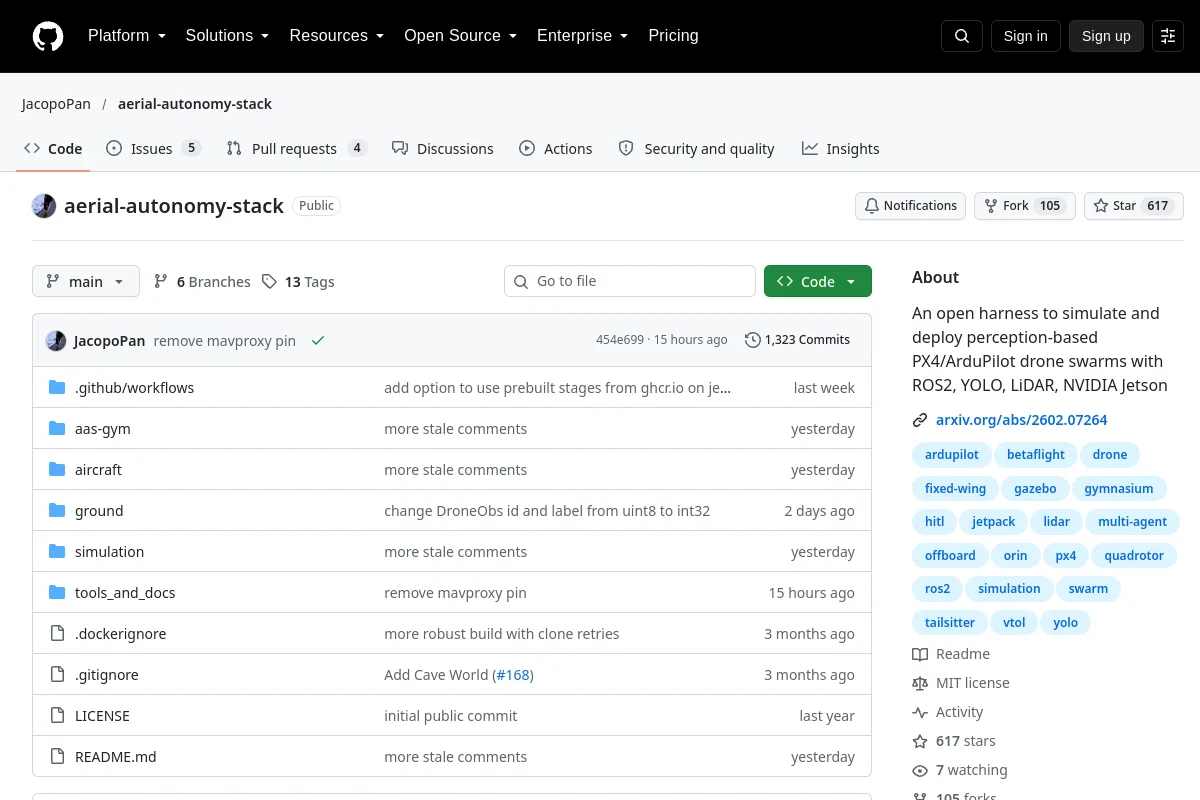
En öppen sele för att simulera och distribuera perceptionsbaserad PX4/ArduPilot drönare svärmar med ROS2, YOLO, LiDAR, NVIDIA Jetson
Inspektera installationsinstruktioner, versioner som stöds, exempel och gränssnitt i källan. Denna katalog hävdar inte att programvaran har installerats eller testats på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Gazebo Sim robotsimulator källkod och utvecklingsresurser.
Simulering & fysik Förvar
 Forskning
zenoh-plugin-ros2dds tillhandahåller en Zenoh-plugin och brygga för ROS 2-kommunikation över DDS.
Standarder & referenssamlingar Förvar
 Öppen källkod
En LiDAR-odometripipeline byggd kring punkt-molnregistrering.
Navigation & SLAM Förvar
 Öppen källkod
YOLO verktygslåda för detektering, segmentering, ställningsuppskattning och spårning.
Perception & geometri Förvar
 Öppen källkod
Programvara för flygkontroll och gränssnitt för robotplattformar.
Flotta och autonomisystem Webbplats
 Öppen källkod
Autopilotprogram som stöder flyg-, mark- och marina fordon.
Flotta och autonomisystem