 Repositório
 Código aberto
gz sim · gazebosim
Código-fonte e recursos de desenvolvimento do simulador de robótica Gazebo Sim.
Simulação e física
Programas / Código aberto
Um equipamento aberto para simular e implantar enxames de drones PX4/ArduPilot baseados em percepção com ROS2, YOLO, LiDAR, NVIDIA Jetson
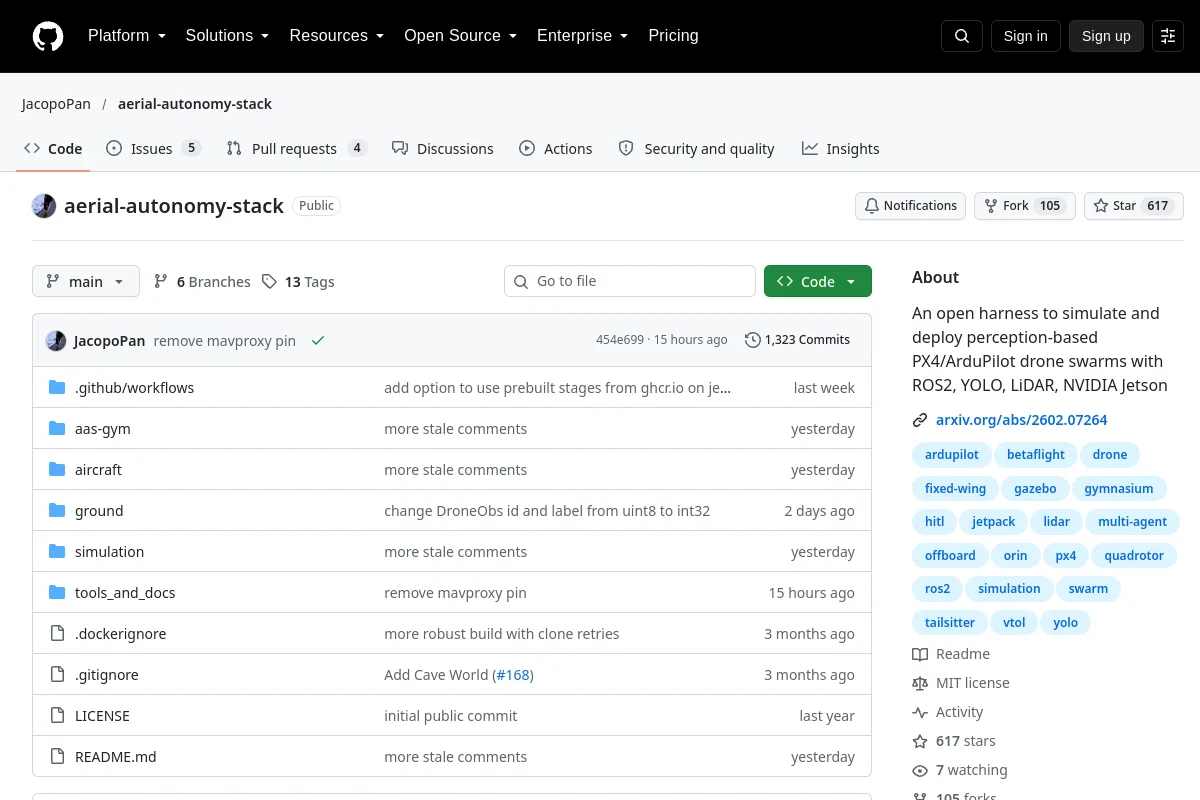
Um equipamento aberto para simular e implantar enxames de drones PX4/ArduPilot baseados em percepção com ROS2, YOLO, LiDAR, NVIDIA Jetson
Inspecione as instruções de instalação, versões suportadas, exemplos e interfaces na fonte. Este diretório não afirma que o software foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Código-fonte e recursos de desenvolvimento do simulador de robótica Gazebo Sim.
Simulação e física Repositório
 Pesquisa
zenoh-plugin-ros2dds fornece um plugin Zenoh e uma ponte para comunicação ROS 2 via DDS.
Padrões e coleções de referência Repositório
 Código aberto
Um pipeline de odometria LiDAR construído em torno do registro de nuvem de pontos.
Navegação e SLAM Repositório
 Código aberto
Kit de ferramentas YOLO para detecção, segmentação, estimativa de pose e rastreamento.
Percepção e geometria Repositório
 Código aberto
Software de controle de vôo e interfaces para plataformas robóticas aéreas.
Sistemas de frota e autonomia Site
 Código aberto
Software de piloto automático que suporta veículos aéreos, terrestres e marítimos.
Sistemas de frota e autonomia