 Repositorio
 Código abierto
gz sim · gazebosim
Código fuente y recursos de desarrollo del simulador de robótica Gazebo Sim.
Simulación y física
programas / Código abierto
Un arnés abierto para simular y desplegar enjambres de drones PX4/ArduPilot basados en percepción con ROS2, YOLO, LiDAR, NVIDIA Jetson
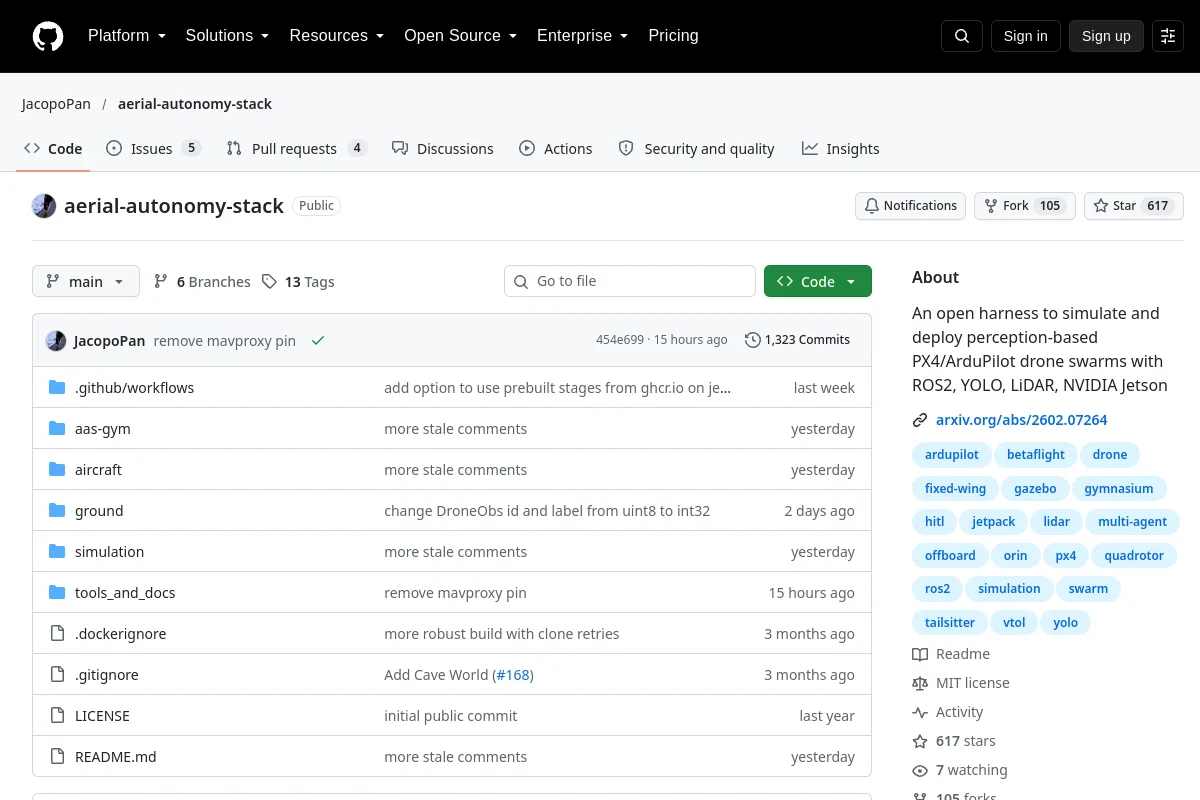
Un arnés abierto para simular y desplegar enjambres de drones PX4/ArduPilot basados en percepción con ROS2, YOLO, LiDAR, NVIDIA Jetson
Inspeccione las instrucciones de instalación, las versiones compatibles, los ejemplos y las interfaces en la fuente. Este directorio no afirma que el software haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Código fuente y recursos de desarrollo del simulador de robótica Gazebo Sim.
Simulación y física Repositorio
 Investigación
zenoh-plugin-ros2dds proporciona un complemento y un puente Zenoh para la comunicación ROS 2 a través de DDS.
Estándares y colecciones de referencia Repositorio
 Código abierto
Un canal de odometría LiDAR construido en torno al registro de nubes de puntos.
Navegación y SLAM Repositorio
 Código abierto
Kit de herramientas YOLO para detección, segmentación, estimación de pose y seguimiento.
Percepción y geometría Repositorio
 Código abierto
Software de control de vuelo e interfaces para plataformas robóticas aéreas.
Sistemas de flota y autonomía Sitio web
 Código abierto
Software de piloto automático compatible con vehículos aéreos, terrestres y marinos.
Sistemas de flota y autonomía