 Deposito
 Fonte aperta
gz sim · gazebosim
Codice sorgente e risorse di sviluppo del simulatore di robotica Gazebo Sim.
Simulazione e fisica
Software / Fonte aperta
Un'imbracatura aperta per simulare e implementare sciami di droni PX4/ArduPilot basati sulla percezione con ROS2, YOLO, LiDAR, NVIDIA Jetson
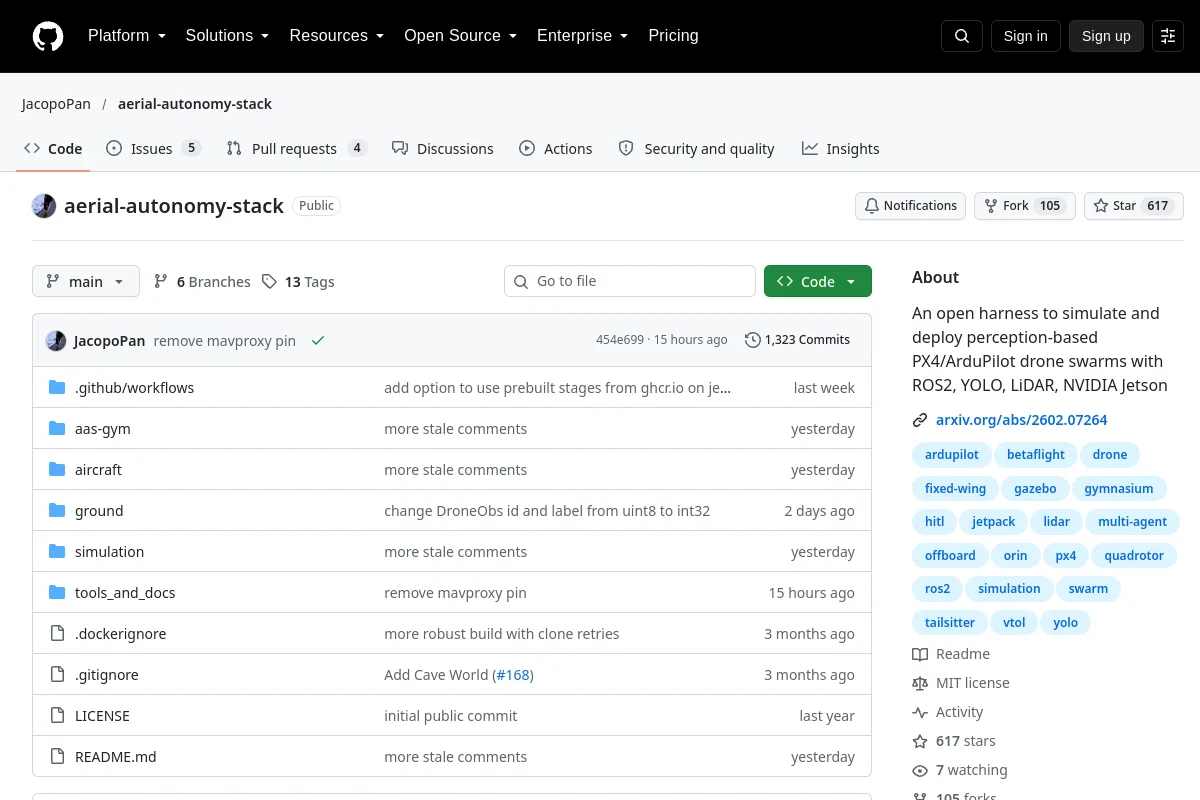
Un'imbracatura aperta per simulare e implementare sciami di droni PX4/ArduPilot basati sulla percezione con ROS2, YOLO, LiDAR, NVIDIA Jetson
Esamina le istruzioni di installazione, le versioni supportate, gli esempi e le interfacce nel sorgente. Questa directory non afferma che il software sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Codice sorgente e risorse di sviluppo del simulatore di robotica Gazebo Sim.
Simulazione e fisica Deposito
 Ricerca
zenoh-plugin-ros2dds fornisce un plugin Zenoh e un bridge per la comunicazione ROS 2 su DDS.
Standard e raccolte di riferimento Deposito
 Fonte aperta
Una pipeline di odometria LiDAR costruita attorno alla registrazione di nuvole di punti.
Navigazione e SLAM Deposito
 Fonte aperta
Toolkit YOLO per rilevamento, segmentazione, stima della posa e tracciamento.
Percezione e geometria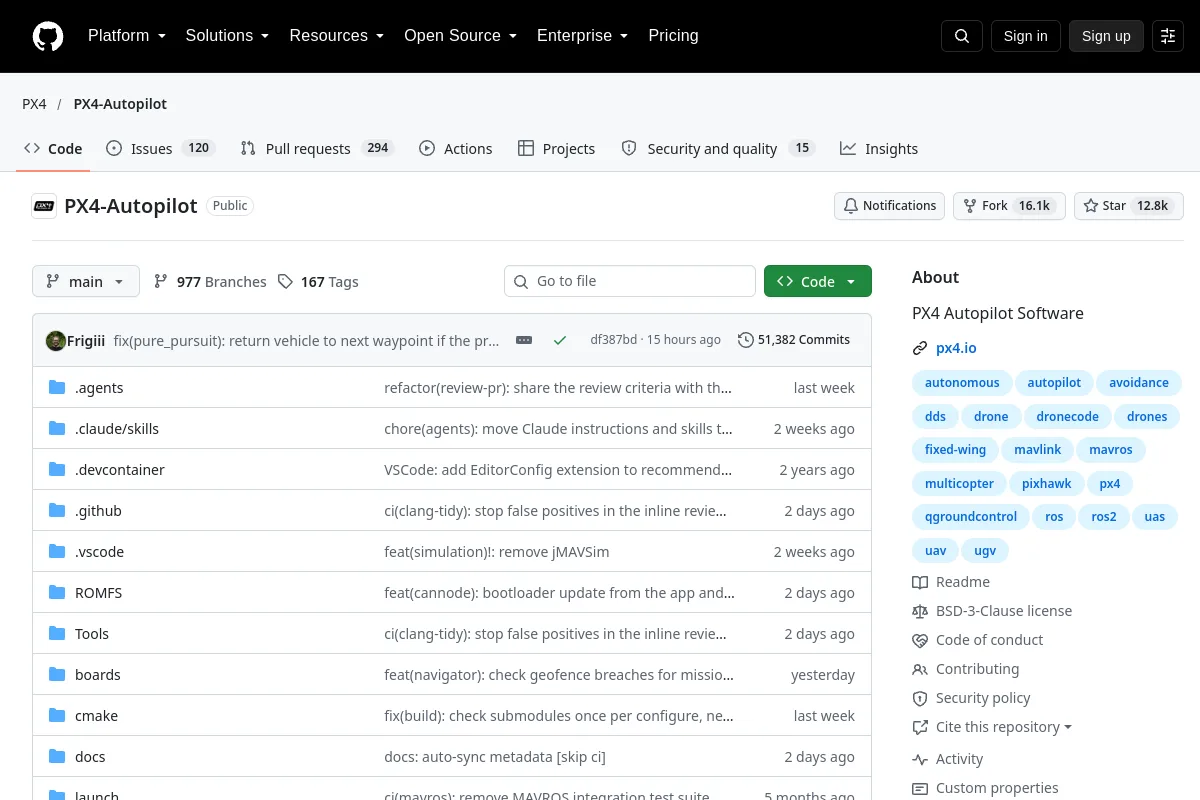 Deposito
 Fonte aperta
Software di controllo di volo e interfacce per piattaforme robotiche aeree.
Sistemi di flotta e autonomia Sito web
 Fonte aperta
Software di pilota automatico che supporta veicoli aerei, terrestri e marini.
Sistemi di flotta e autonomia