 Deposito
 Ricerca
M2DGR · SJTU-ViSYS
M2DGR: un set di dati multimodale e multiscenario per robot di terra (RA-L2021 e ICRA2022)
Dimostrazioni di robotLA DIRECTORY DELL'AI INCORPORATA
Trova interazioni robot registrate e dimostrazioni per apprendere la manipolazione e il controllo.
Deposito
Ricerca
M2DGR: un set di dati multimodale e multiscenario per robot di terra (RA-L2021 e ICRA2022)
Dimostrazioni di robot Deposito
 Ricerca
M3DGR: un set di dati SLAM multisensore, multiscenario e con base di riferimento massiva per robot di terra (IROS2025)
Dimostrazioni di robot Deposito
 Ricerca
Estensione e aggiornamento di M2DGR: un nuovo set di dati SLAM multimodale e multiscenario per robot di terra (ICRA2022 e ICRA2024)
Dimostrazioni di robot Deposito
 Ricerca
AgiBot World fornisce risorse della piattaforma di manipolazione per i dati e l'apprendimento del sistema incorporato.
Dimostrazioni di robot Deposito
 Ricerca
Un set di dati SLAM multisensore incentrato sui casi angolari per robot di terra (ROBIO2023)
Dimostrazioni di robot Deposito
 Ricerca
Il set di dati GrandTour: un set di dati sulla robotica con gambe in natura
Dimostrazioni di robot Deposito
 Ricerca
(ICRA 2025) Questo repository è il codice ufficiale per DiTer++: Diverse Terrain and Multi-modal Dataset for Multi-Robot Navigation in Multi-session Outdoor Environments.
Dimostrazioni di robot Deposito
 Ricerca
RELLIS-3D: un set di dati multimodale per la robotica fuoristrada
Dimostrazioni di robot Deposito
 Ricerca
Modelli di mondo unificato: accoppiamento di video e diffusione di azioni per il pre-addestramento su set di dati robotici di grandi dimensioni
Dimostrazioni di robot Deposito
 Ricerca
BotanicGarden: un set di dati di alta qualità per la navigazione robotica in ambienti naturali non strutturati
Dimostrazioni di robot Deposito
 Ricerca
un set di dati di un robot con gambe (Unitree Go1) contenente la cinematica delle gambe (encoder articolari e sensori di contatto), imu e lidar
Dimostrazioni di robot Deposito
 Ricerca
Pronto a testare il tuo sistema SLAM in set di dati impegnativi provenienti da ambienti estremi? Provalo! Il set di dati è fornito dal Team CoSTAR che ha testato intensamente sistemi multi-robot in...
Dimostrazioni di robot Deposito
 Ricerca
Set di dati di presa robotica per la valutazione multi-presa di più oggetti con dati RGB-D. Questo set di dati è annotato utilizzando lo stesso protocollo del Cornell Dataset e può essere utilizzato come estensione multi-oggetto di...
Dimostrazioni di robot Deposito
 Ricerca
Il repository DROID fornisce risorse di configurazione per la sua piattaforma di raccolta dimostrativa di robot.
Dimostrazioni di robot Deposito
 Ricerca
Open-H-Embodiment è un'iniziativa di set di dati guidata dalla comunità che crea le basi aperte e condivise necessarie per formare e valutare un modello generalista Vision-Language-Action (VLA) per la robotica sanitaria
Dimostrazioni di robot Deposito
 Ricerca
Tecniche di deep learning per la segmentazione della pelle su un nuovo set di dati addominali. Lavoro condotto come parte del processo di sviluppo di un sistema ecografico robotizzato autonomo.
Dimostrazioni di robot Sito web
 Ricerca
Dati dimostrativi sui robot e strumenti per la ricerca sulla manipolazione incorporata.
Dimostrazioni di robot Sito web
 Ricerca
Dati dimostrativi multi-task per l'apprendimento della manipolazione dei robot.
Dimostrazioni di robot Deposito
 Ricerca
Set di dati di navigazione e localizzazione per auto a guida autonoma e robot autonomi
Dimostrazioni di robot Deposito
 Ricerca
Un set di dati guida per lo sviluppo e la validazione di stimatori di posa fusa e algoritmi di mappatura
Dimostrazioni di robot Deposito
 Ricerca
Integrazione dell'apprendimento e della pianificazione delle attività per i robot con Keras, inclusa la simulazione, il robot reale e il supporto di più set di dati.
Dimostrazioni di robot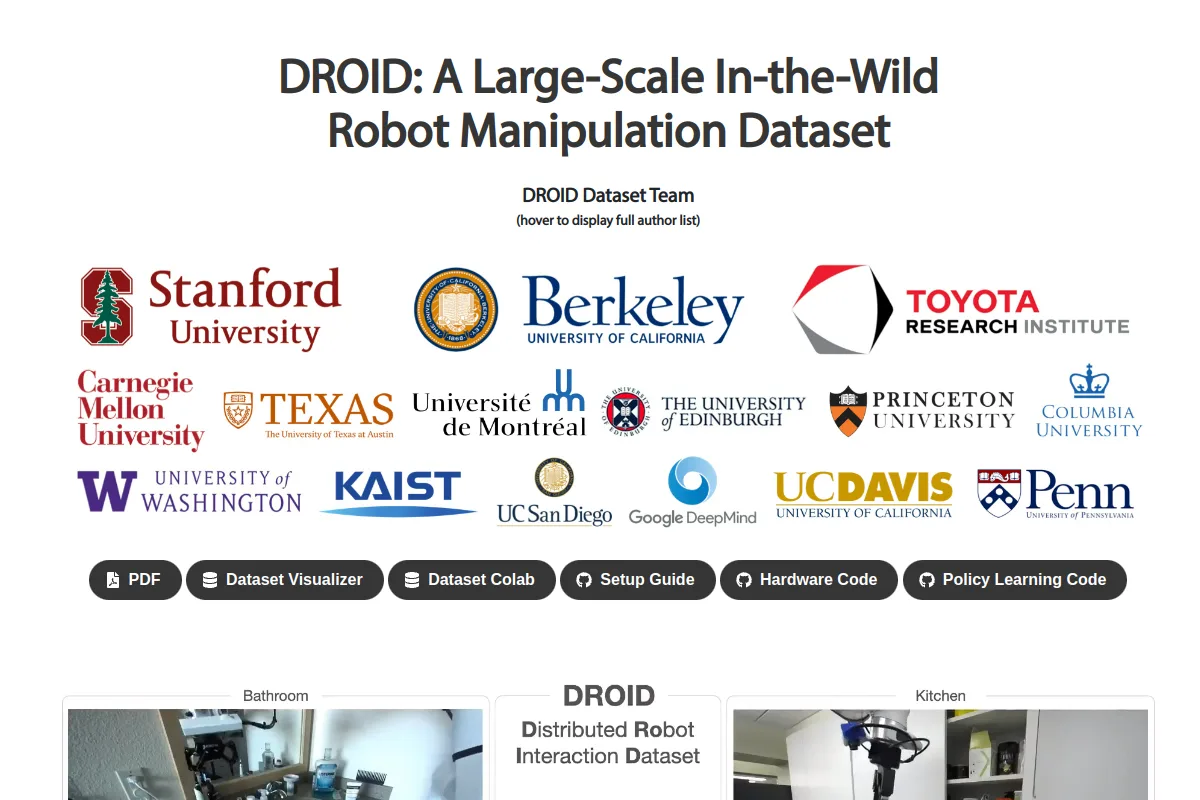 Sito web
 Ricerca
Un set di dati e un flusso di lavoro di raccolta per la manipolazione di robot in vari ambienti.
Dimostrazioni di robot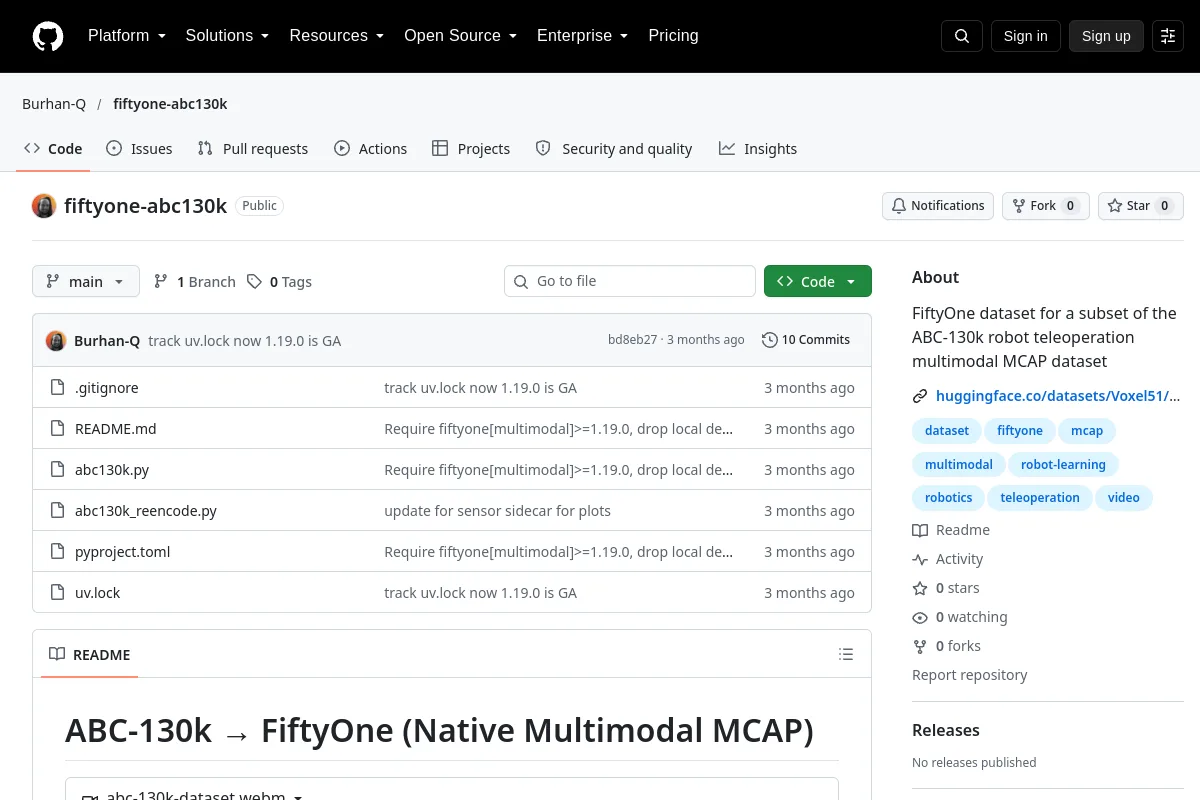 Deposito
 Ricerca
FiftyOne ABC130k fornisce un sottoinsieme orientato al visualizzatore di dati MCAP di teleoperazione robotica.
Dimostrazioni di robot Deposito
 Ricerca
Cornell comprende l'analisi e l'elaborazione dei set di dati
Dimostrazioni di robotNOTE SULLA SELEZIONE
Ispezionare le forme di realizzazione dei robot, i formati di osservazione/azione, la diversità dei compiti e le procedure di raccolta. Controlla le suddivisioni di training/test e le licenze dei set di dati prima di combinare le fonti.
Conosci una risorsa che appartiene a questo posto?