 Référentiel
 Source ouverte
jaxsim · gbionics
Un moteur physique différenciable et une bibliothèque de dynamique multicorps pour le contrôle et l'apprentissage des robots.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Un moteur physique différenciable et une bibliothèque de dynamique multicorps pour le contrôle et l'apprentissage des robots.
Simulation et physique Référentiel
 Source ouverte
ROS 2 Implémentation d'un robot téléopéré avec flux vidéo en direct utilisant webrtc et SLAM utilisant les caméras stéréo de Realsense. Fonctionner sur un Jetson Nano
Navigation et SLAM Référentiel
 Source ouverte
Guides et code pour l'inférence de deep learning sur NVIDIA Jetson avec TensorRT.
Perception et géométrie Référentiel
 Source ouverte
Contrôle de robot précis avec Jev, aperçus physiques et tâches LIBERO configurables.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Simulateur de robot articulé Python/C++ avec interfaces Gym pour l'apprentissage par renforcement.
Simulation et physique Référentiel
 Source ouverte
Bibliothèque C++ de physique des corps rigides et de détection de collisions.
Simulation et physique Référentiel
 Source ouverte
Joycon-Robotics : téléopération pratique et peu coûteuse pour les robots à un et deux bras
Logiciel de téléopération Référentiel
 Source ouverte
Modèle URDF du robot humanoïde JVRC.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une collection de filtres de Kalman sur les groupes de Lie.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Odométrie visuelle inertielle avec capacités SLAM et génération de maillage 3D.
Navigation et SLAM Référentiel
 Source ouverte
Ce référentiel implémente la téléopération du robot humanoïde Unitree H1/G1 à l'aide de la caméra Azure Kinect DK.
Logiciel de téléopération Référentiel
 Source ouverte
Un pipeline d'odométrie LiDAR pour robots mobiles à roues
Navigation et SLAM Référentiel
 Source ouverte
Ce projet est basé sur un bras robotique Kinova URDF converti au format MJCF pour la simulation MuJoCo. Il intègre Pinocchio pour les calculs dynamiques et développe des démos pour la cinématique, la trajectoire…
Planification et contrôle des mouvements Référentiel
 Source ouverte
Base de code pour la formation Kinova Gen3 en Isaac Lab, transfert sim2real et déploiement ROS.
Simulation et physique Référentiel
 Source ouverte
Boîte à outils Python pour les calculs cinématiques des robots.
Planification et contrôle des mouvements Référentiel
 Référentiel
 Source ouverte
Bibliothèque de formation RL pour la locomotion et la manipulation humanoïde. Construit sur MuJoCo et JAX.
Simulation et physique Référentiel
 Source ouverte
Packages expérimentaux pour les manipulateurs KUKA au sein de ROS-Industrial (http://wiki.ros.org/kuka_experimental)
SDK de robots Référentiel
 Source ouverte
Un ensemble de données de mouvements d'arts martiaux hautement dynamiques (848 échantillons, sous-ensembles Sol/Saut) pour robots humanoïdes, avec reciblage GMR, réglage de la hauteur et pipeline d'entraînement RL (PPO et FastSAC) pour Unitree…
Outils de visualisation et de données Référentiel
 Source ouverte
LAP : la pré-formation langage-action permet un transfert d'incarnation croisé Zero-Shot
Cadres d'apprentissage des robots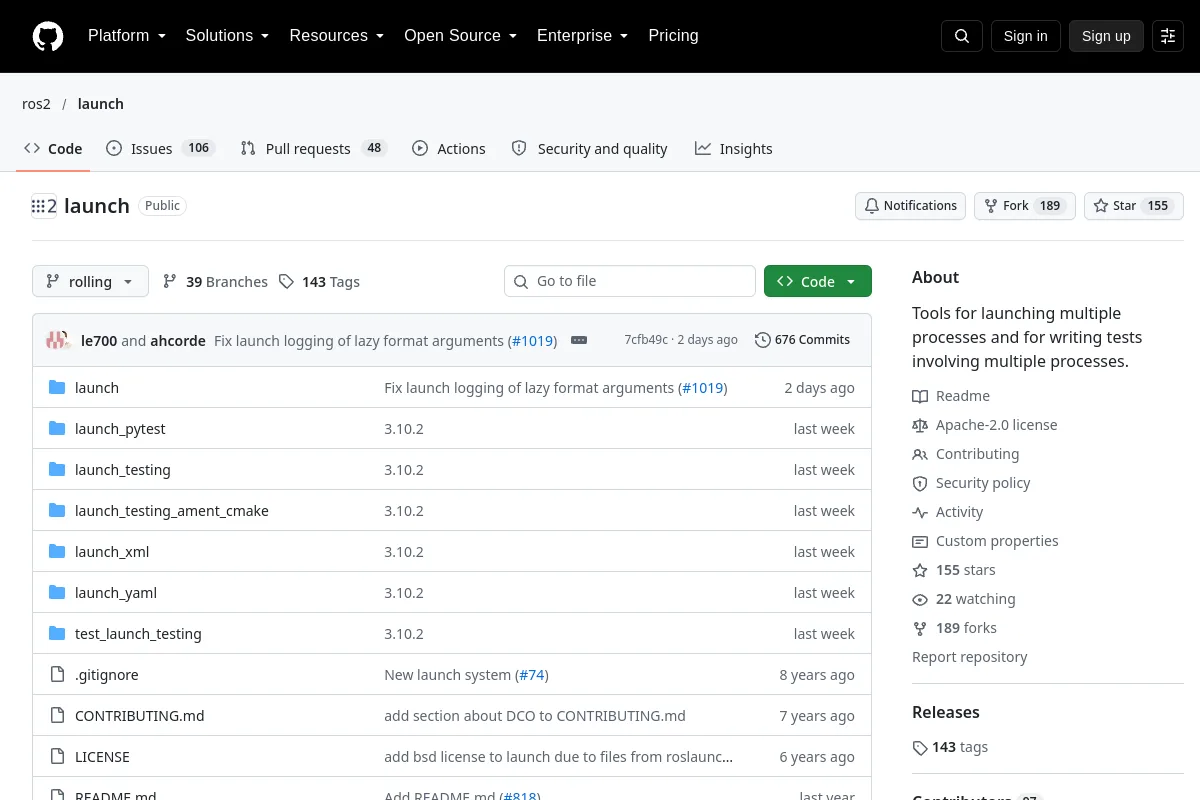 Référentiel
 Source ouverte
Framework ROS 2 pour lancer et tester plusieurs processus.
Cadres d'apprentissage des robots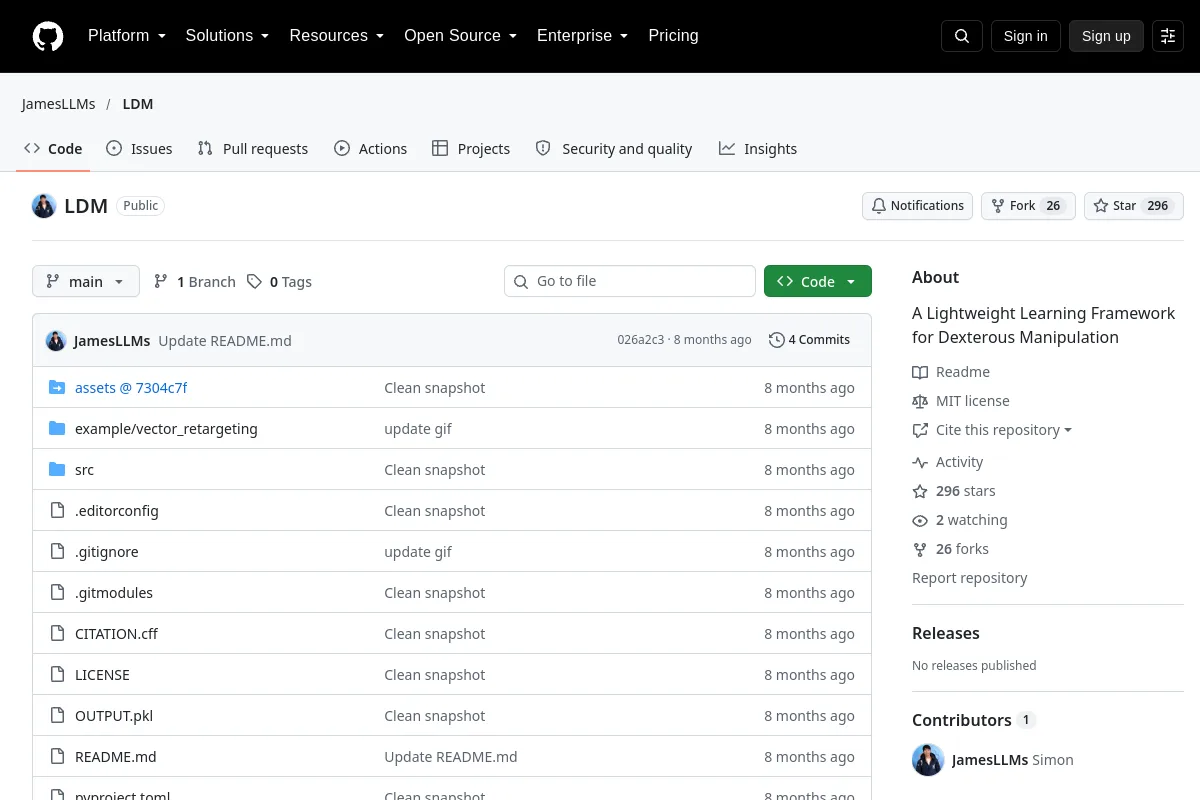 Référentiel
 Source ouverte
Un cadre d'apprentissage léger pour une manipulation adroite
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Apprentissage d'imitation pour la conduite dans CARLA avec prédiction de waypoints.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Vérifications d'intégrité en lecture seule pour les ensembles de données LeRobot v2.1.
Cadres d'apprentissage des robotsConnaissez-vous une ressource qui a sa place ici ?
