 Repositorio
 Código abierto
map anything · facebookresearch
Implementación de reconstrucción 3D métrica feed-forward.
Percepción y geometríaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Implementación de reconstrucción 3D métrica feed-forward.
Percepción y geometría Repositorio
 Código abierto
Sistema de Teleoperación de Realidad Virtual Bimanual, Multi-Realización, Accesible para Robots
Software de teleoperación Repositorio
 Código abierto
Código fuente AI2-THOR para entornos interactivos de IA visual.
Percepción y geometría Repositorio
 Código abierto
La nube de puntos importa: repensar el impacto de diferentes espacios de observación en el aprendizaje de robots
Percepción y geometría Repositorio
 Código abierto
Detecta posturas de agarre de 6 grados de libertad en nubes de puntos.
Percepción y geometría Repositorio
 Código abierto
Herramientas para experimentar con robots de IA de bajo coste.
Marcos de aprendizaje de robots Repositorio
 Código abierto
YUBI - Interfaz bidigital universal de rendimiento: diseño de hardware de código abierto para un guante de teleoperación accionado con los dedos y una pinza robótica, que incluye CAD, BOM e instrucciones de montaje.
Software de teleoperación Repositorio
 Código abierto
Biblioteca de dinámica multicuerpo C++ para sistemas mecánicos y biomecánicos articulados.
Planificación y control de movimiento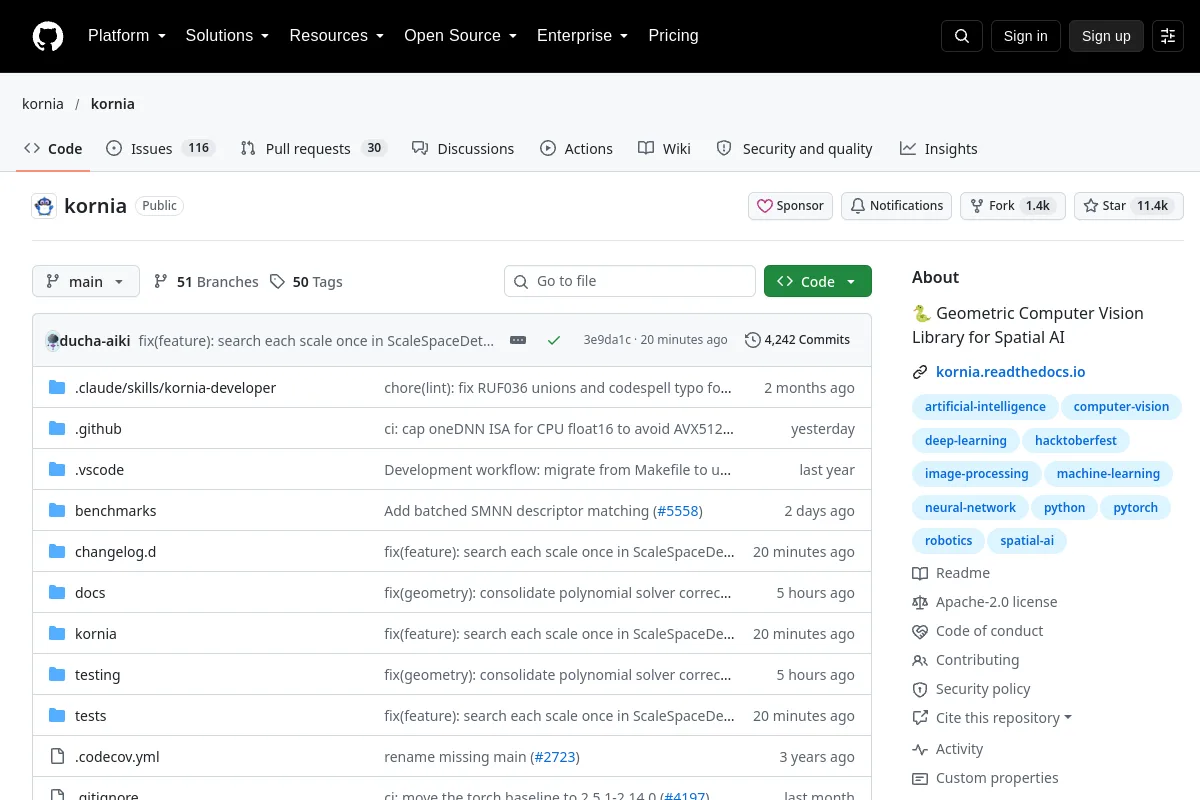 Repositorio
 Código abierto
🐍 Biblioteca de visión geométrica por computadora para IA espacial
Percepción y geometría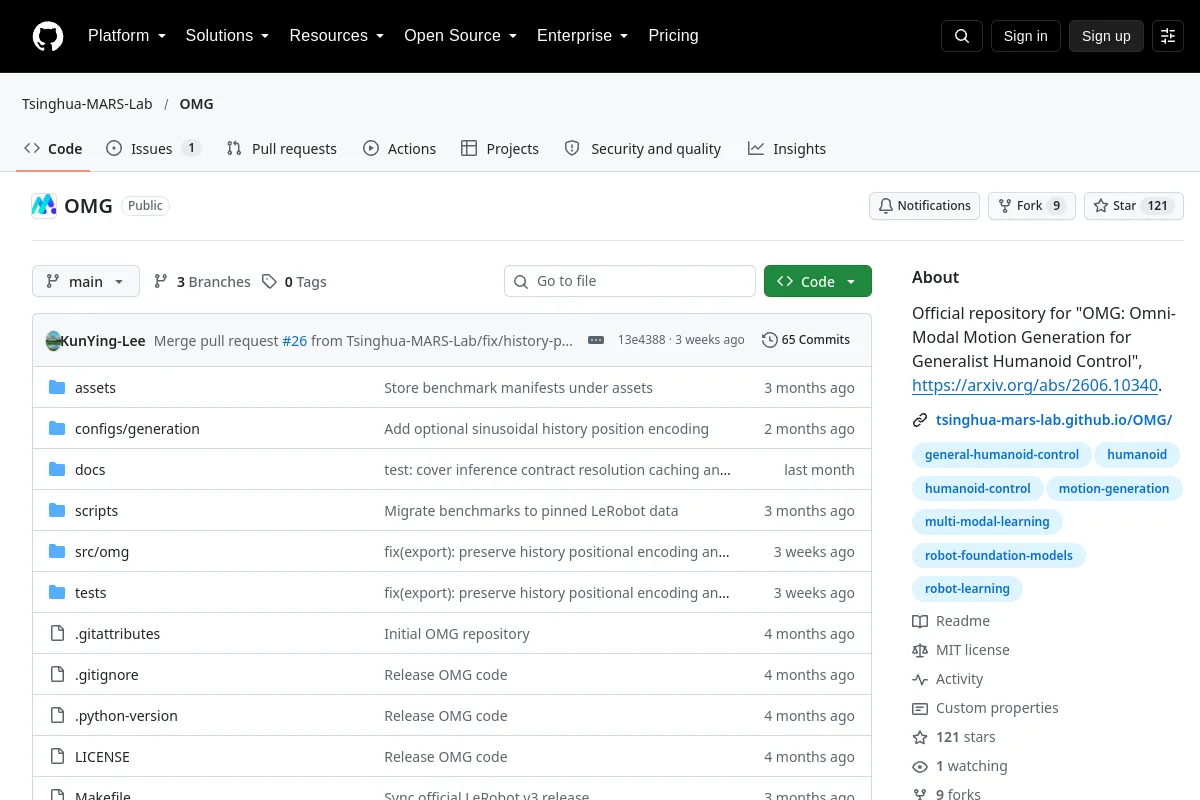 Repositorio
 Código abierto
Repositorio oficial de "OMG: Generación de movimiento omnimodal para el control humanoide generalista", https://arxiv.org/abs/2606.10340.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Modelo generativo para tareas de Unified Motion Planning
Planificación y control de movimiento Repositorio
 Código abierto
Un arnés abierto para simular y desplegar enjambres de drones PX4/ArduPilot basados en percepción con ROS2, YOLO, LiDAR, NVIDIA Jetson
Percepción y geometría Repositorio
 Código abierto
Supresión adaptativa no máxima para la distribución espacial de puntos clave.
Navegación y SLAM Repositorio
 Código abierto
Un modelo de robot móvil equipado con sensores para múltiples plataformas de simulación.
Navegación y SLAM Repositorio
 Código abierto
Una biblioteca de árbol de comportamiento de C++ para la coordinación de tareas.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Código de investigación CityWalker para aprender navegación urbana incorporada a partir de vídeos.
Navegación y SLAM Repositorio
 Código abierto
Un generador de mundos procedimentales para la simulación robótica de tareas agrícolas
Simulación y física Repositorio
 Repositorio
 Código abierto
Localización y mapeo simultáneos basados en marcadores para robots.
Navegación y SLAM Repositorio
 Código abierto
Paquetes de modelos para la demostración del robot Walkman.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Marco de robot con patas para control predictivo, control de todo el cuerpo y estimación del estado.
Planificación y control de movimiento Repositorio
 Código abierto
Controlador ODrive para ros2_control.
Planificación y control de movimiento Repositorio
 Código abierto
Simulación de escena interactiva para manipulación y comportamiento de agentes incorporados.
Simulación y física Repositorio
 Código abierto
Una plataforma basada en Unity para simulación de física de robots y aprendizaje por refuerzo.
Simulación y física¿Conoce algún recurso que pertenezca aquí?
