 Repositorio
 Código abierto
pymanoid · stephane-caron
Entorno basado en OpenRAVE para la creación de prototipos de robótica humanoide.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Entorno basado en OpenRAVE para la creación de prototipos de robótica humanoide.
Planificación y control de movimiento Repositorio
 Código abierto
Una interfaz Python para MoveIt 2.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Una biblioteca para robótica diferenciable en colectores.
Planificación y control de movimiento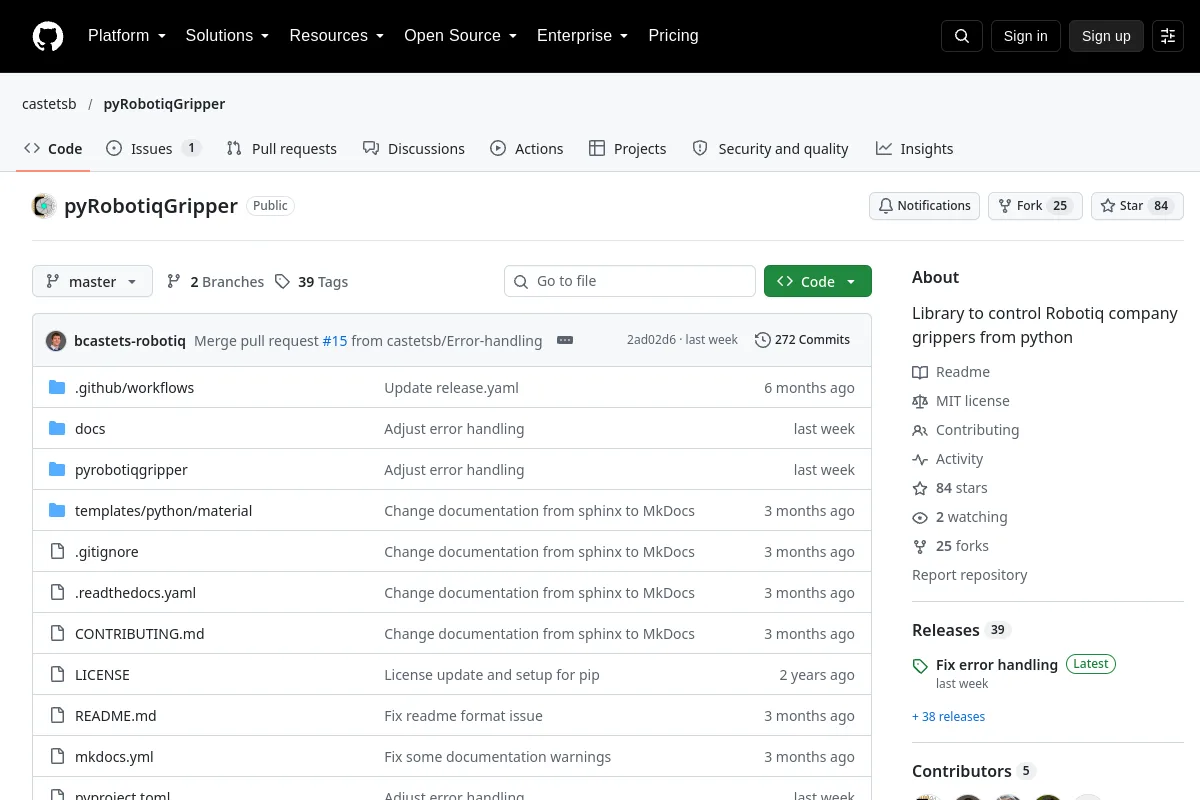 Repositorio
 Código abierto
Biblioteca para controlar pinzas de empresa Robotiq desde Python
SDK de robots Repositorio
 Código abierto
Simulación de balas para robots de SoftBank Robotics
Simulación y física Repositorio
 Código abierto
:dog2: Planificador y controlador de manipulador cuadrúpedo usando MPC y WBC basado en OCS2: Unitree AlienGo + Z1
Planificación y control de movimiento Repositorio
 Código abierto
Una CLI para todos sus robots. Conéctelos, ordenelos y déjelos trabajar juntos, cada uno con un LLM para un cerebro (Claude, OpenAI, Gemini, Grok o local a través de Ollama o vLLM), VLA para brazos y...
Middleware y comunicación Repositorio
 Código abierto
Robot cuadrúpedo mini cheetah del MIT simulado en un entorno pybullet usando ros.
Simulación y física Repositorio
 Código abierto
Un controlador predictivo de modelo para robots cuadrúpedos basado en el modelo de cuerpo rígido único y escrito en Python. Basado en gradiente (acados) o basado en muestreo (jax)
Planificación y control de movimiento Repositorio
 Código abierto
Una guía y flujos de trabajo para la locomoción cuadrúpeda con aprendizaje por refuerzo.
Simulación y física Repositorio
 Código abierto
Implementación de campos radiantes para teleoperación robótica
Software de teleoperación Repositorio
 Código abierto
Demostración de manipulación del brazo robótico utilizando el marco RAI.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Código de investigación Rank-Then-Act para controlar el progreso del orden de los fotogramas.
Planificación y control de movimiento Repositorio
 Código abierto
Un marco de simulación para sistemas robóticos de cumplimiento móvil
Simulación y física Repositorio
 Código abierto
Activos de descripción de robot para el manipulador móvil RBY1.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Entorno de simulación RCareWorld para robots cuidadores
Simulación y física Repositorio
 Código abierto
Descripciones URDF para el robot Reachy.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Real2Render2Real: escalamiento de datos de robots sin simulación dinámica ni hardware de robot
Simulación y física Repositorio
 Código abierto
Código fuente abierto del artículo: Evaluación de políticas de robots reales a Sim con simulación de salpicaduras gaussianas de interacciones entre cuerpos blandos.
Simulación y física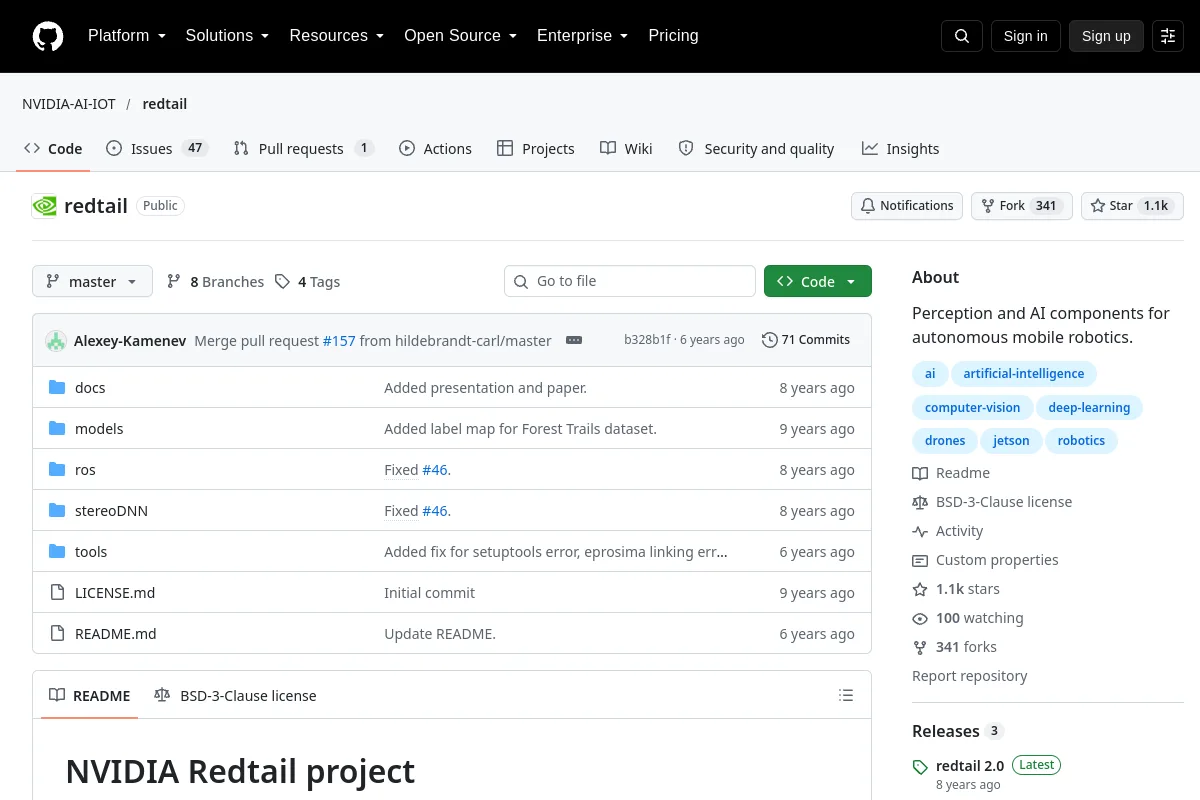 Repositorio
 Código abierto
Componentes de percepción e IA para robótica móvil autónoma.
Percepción y geometría Repositorio
 Código abierto
Plataforma nativa de la nube de inteligencia incorporada entre clústeres. Administre cargas de trabajo de IA incorporadas entre clústeres con CRD nativos de Kubernetes, programación de trabajos unificada, redes Pod entre clústeres y...
Middleware y comunicación Repositorio
 Código abierto
Deep RL para el control MPC de la locomoción de robots cuadrúpedos
Planificación y control de movimiento Repositorio
 Código abierto
Una biblioteca PyTorch modular, primitiva y python para el aprendizaje por refuerzo.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Biblioteca de robótica C++ para cinemática, dinámica, planificación y control de movimientos.
Herramientas de visualización y datos¿Conoce algún recurso que pertenezca aquí?