 Repositório
 Código aberto
emos · automatika-robotics
EMOS – O sistema operacional incorporado
Middleware e comunicaçãoO DIRETÓRIO DE IA INCORPORADO
Explore a infraestrutura de mensagens e fluxo de dados para sistemas robóticos distribuídos.
Repositório
Código aberto
EMOS – O sistema operacional incorporado
Middleware e comunicação Repositório
 Código aberto
YASMIN (mais uma máquina de estado)
Middleware e comunicação Repositório
 Código aberto
Middleware de comunicação DDS com recursos de implementação e documentação.
Middleware e comunicação Repositório
 Código aberto
EmbodyAgents é uma estrutura baseada em ROS2 totalmente carregada para a criação de agentes físicos interativos que podem compreender, lembrar e agir de acordo com informações contextuais de seu ambiente.
Middleware e comunicação Repositório
 Código aberto
Parâmetros declarativos do ROS 2
Middleware e comunicação Repositório
 Código aberto
Implementação de middleware ROS 2 usando eProsima Fast DDS.
Middleware e comunicação Repositório
 Código aberto
Tempo de execução de IA física para agentes incorporados – ação governada, experiência verificada, memória física e evolução de habilidades.
Middleware e comunicação Repositório
 Código aberto
Um middleware IPC de cópia zero verdadeira compatível com rclcpp que suporta todos os tipos de mensagens ROS, incluindo estruturas de mensagens já geradas por rosidl.
Middleware e comunicação Repositório
 Código aberto
O tempo de execução do robô de código aberto que registra uma execução, a reexecuta em um novo código e retorna um código de saída.
Middleware e comunicação Repositório
 Código aberto
Sistema de tempo de execução de robótica mais rápido. Se os telefones tiverem Android, os robôs merecem HORUS.
Middleware e comunicação Repositório
 Código aberto
🦕 nanossauro é um pequeno robô, movido por ROS 2. Feito para NVIDIA Jetson
Middleware e comunicação Repositório
 Código aberto
NERV — um sistema nervoso para robôs: um cérebro modelo de linguagem, um corpo de robô e um mundo, acoplados por uma plataforma
Middleware e comunicação Repositório
 Código aberto
Gerador de monitores de tempo de execução para aplicações de voo e robótica.
Middleware e comunicação Repositório
 Código aberto
Estrutura modular de abstração de hardware para sistemas de IA de robôs.
Middleware e comunicação Repositório
 Código aberto
Uma CLI para todos os seus robôs. Conecte-os, comande-os e deixe-os trabalhar juntos, cada um com um LLM para cérebro (Claude, OpenAI, Gemini, Grok ou local via Ollama ou vLLM), VLAs para braços e…
Middleware e comunicação Repositório
 Código aberto
Plataforma nativa em nuvem de inteligência incorporada entre clusters. Gerencie cargas de trabalho de IA incorporadas entre clusters com CRDs nativos do Kubernetes, agendamento de tarefas unificado, rede de pods entre clusters e…
Middleware e comunicação Repositório
 Repositório
 Código aberto
🦾Torne seu robô autônomo com agente LLM. Configure-o com a mesma facilidade que agentes normais no CrewAI ou Autogen
Middleware e comunicação Repositório
 Repositório
 Código aberto
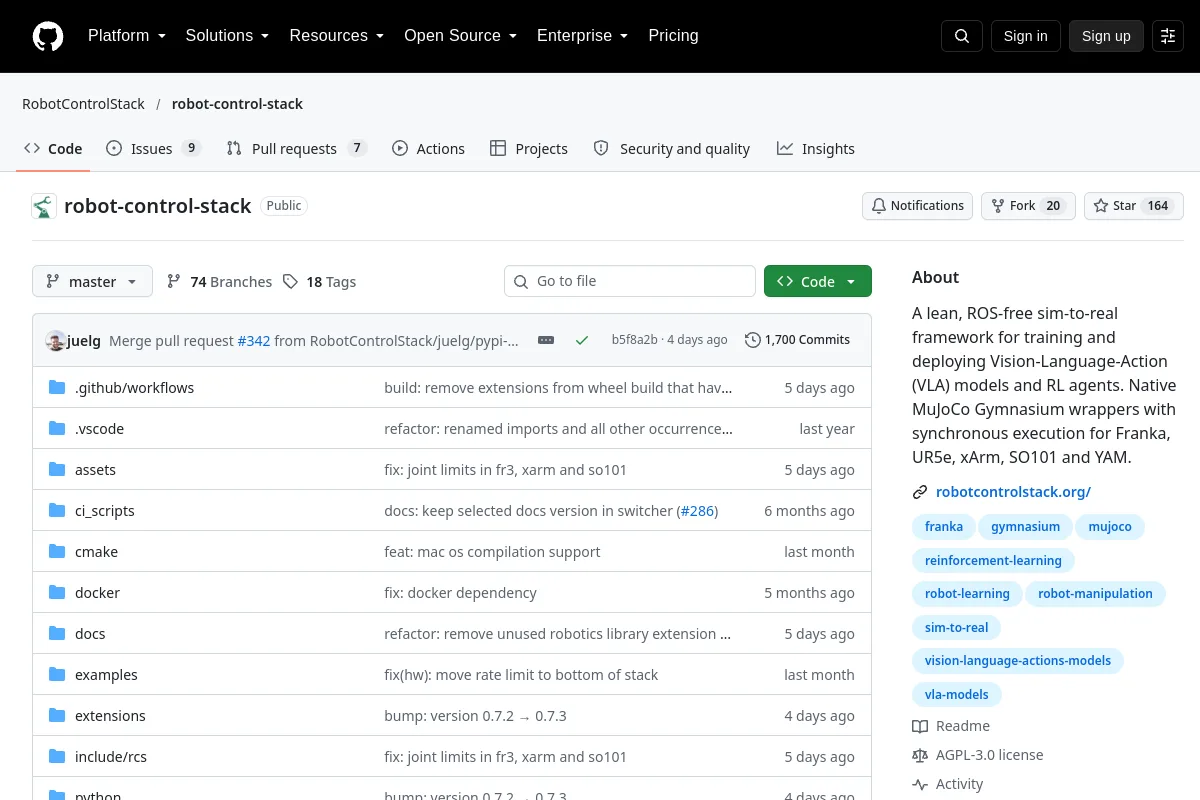
Uma estrutura sim-to-real enxuta e livre de ROS para treinar e implantar modelos de visão-linguagem-ação (VLA) e agentes RL. Wrappers nativos do MuJoCo Gymnasium com execução síncrona para Franka, UR5e…
Middleware e comunicação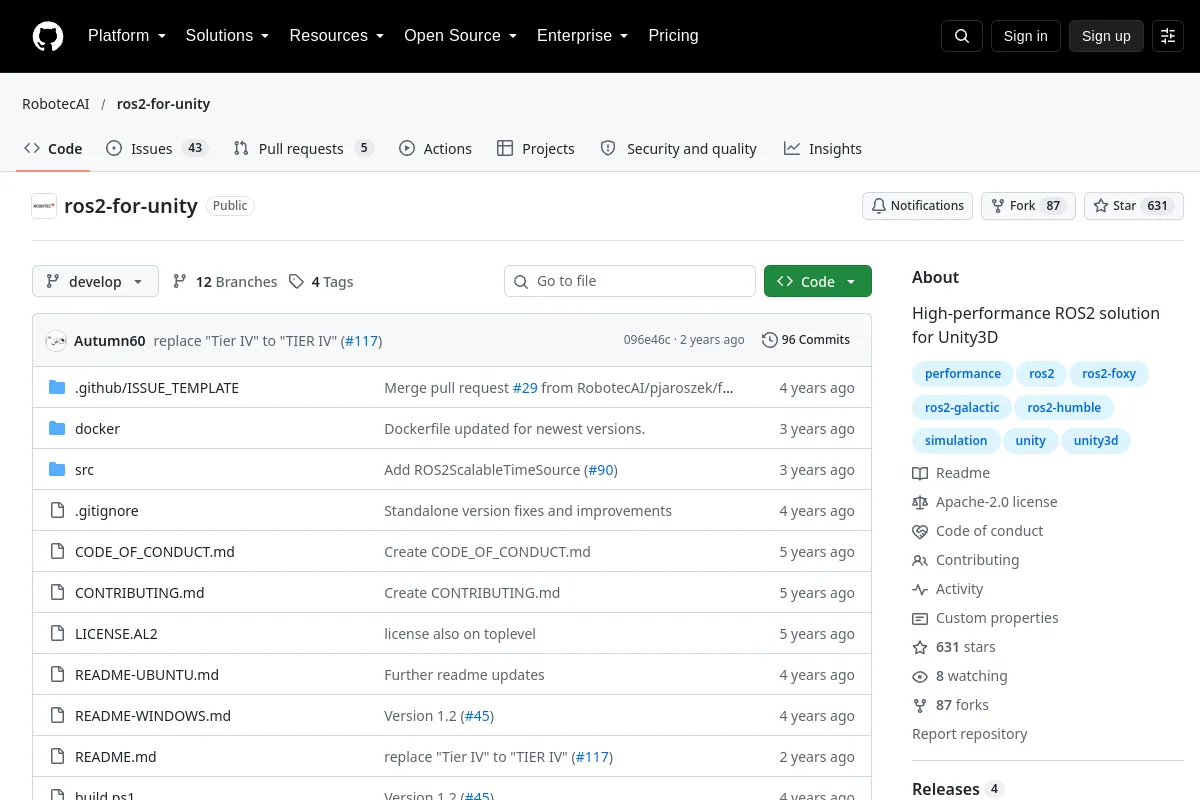 Repositório
 Código aberto
Solução ROS2 de alto desempenho para Unity3D
Middleware e comunicação Repositório
 Código aberto
Conecte modelos de IA como Claude e GPT com robôs usando MCP e ROS.
Middleware e comunicação Repositório
 Código aberto
Uma biblioteca de máquina de estado comportamental, assíncrona e orientada a eventos para aplicativos ROS2 (sistema operacional robótico) escritos em C++
Middleware e comunicação Repositório
 Código aberto
Rumo à ultrassonografia carotídea autônoma de nível especializado com sistema robótico baseado em aprendizagem em larga escala
Middleware e comunicaçãoNOTAS DE SELEÇÃO
Compare a semântica de entrega, o tempo, a segurança do transporte e os requisitos de integração. Verifique a compatibilidade com a distribuição ou tempo de execução do ROS selecionado em vez de assumir a substituição imediata.
Conhece um recurso que pertence aqui?