 Deposito
 Fonte aperta
emos · automatika-robotics
EMOS: il sistema operativo incorporato
Middleware e comunicazioneLA DIRECTORY DELL'AI INCORPORATA
Esplora l'infrastruttura di messaggistica e flusso di dati per sistemi robotici distribuiti.
Deposito
Fonte aperta
EMOS: il sistema operativo incorporato
Middleware e comunicazione Deposito
 Fonte aperta
YASMIN (Ancora un'altra macchina di stato)
Middleware e comunicazione Deposito
 Fonte aperta
Middleware di comunicazione DDS con risorse di implementazione e documentazione.
Middleware e comunicazione Deposito
 Fonte aperta
EmbodyAgents è un framework basato su ROS2 completo per la creazione di agenti fisici interattivi in grado di comprendere, ricordare e agire in base alle informazioni contestuali provenienti dal loro ambiente.
Middleware e comunicazione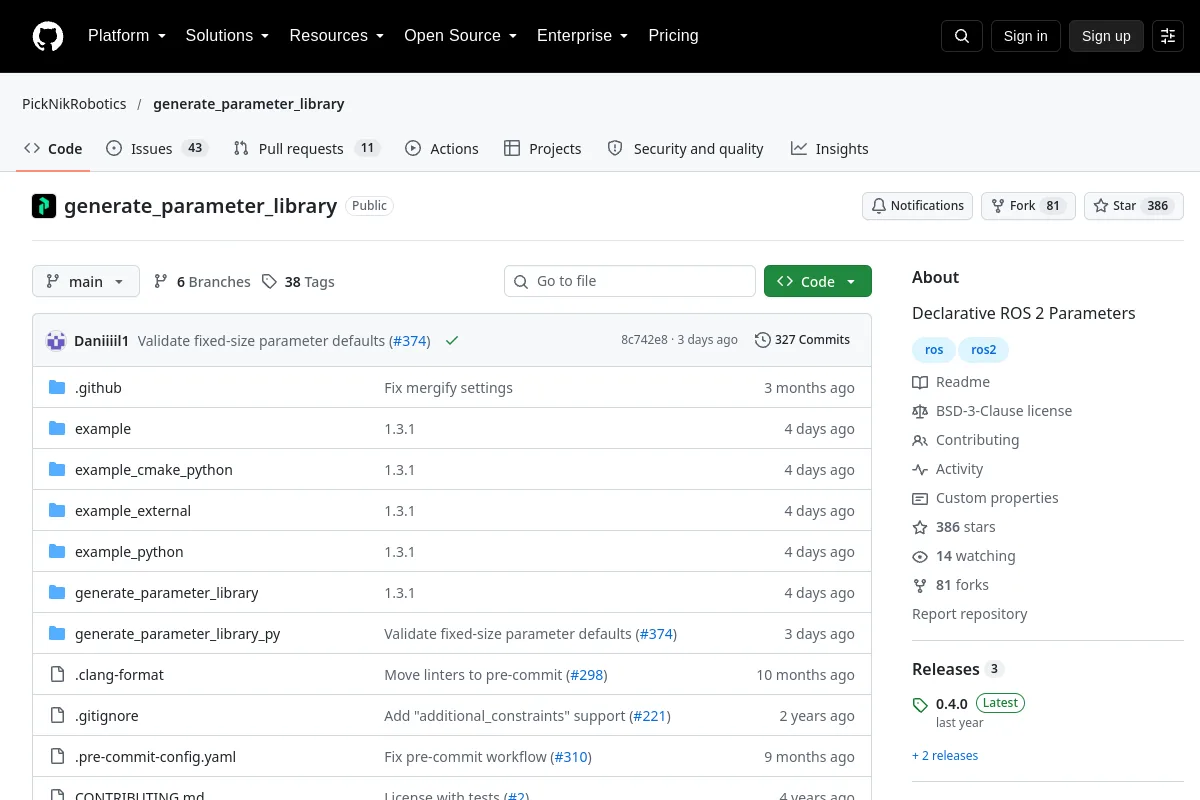 Deposito
 Fonte aperta
Parametri dichiarativi ROS 2
Middleware e comunicazione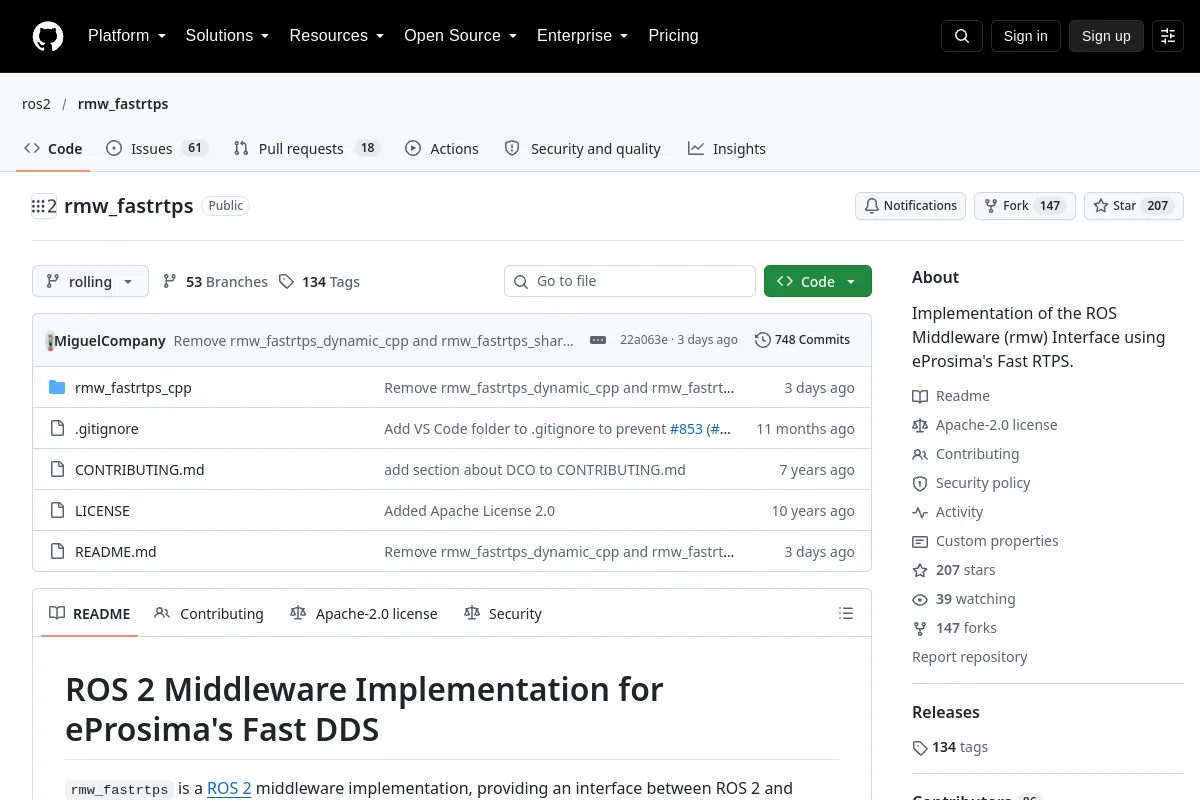 Deposito
 Fonte aperta
Implementazione del middleware ROS 2 utilizzando eProsima Fast DDS.
Middleware e comunicazione Deposito
 Fonte aperta
Runtime di intelligenza artificiale fisica per agenti incarnati: azione governata, esperienza verificata, memoria fisica ed evoluzione delle competenze.
Middleware e comunicazione Deposito
 Fonte aperta
Un middleware IPC a copia zero reale compatibile con rclcpp che supporta tutti i tipi di messaggi ROS, comprese le strutture dei messaggi già generate da rosidl.
Middleware e comunicazione Deposito
 Fonte aperta
Il runtime del robot open source che registra un'esecuzione, la riesegue rispetto al nuovo codice e restituisce un codice di uscita.
Middleware e comunicazione Deposito
 Fonte aperta
Il sistema runtime di robotica più veloce. Se i telefoni hanno Android, i robot meritano HORUS.
Middleware e comunicazione Deposito
 Fonte aperta
🦕 nanosauro è un piccolo robot, alimentato da ROS 2. Realizzato per NVIDIA Jetson
Middleware e comunicazione Deposito
 Fonte aperta
NERV: un sistema nervoso per robot: un cervello modello linguistico, un corpo robotico e un mondo, accoppiati da un'unica piattaforma
Middleware e comunicazione Deposito
 Fonte aperta
Generatore di monitor di runtime per applicazioni di volo e robotica.
Middleware e comunicazione Deposito
 Fonte aperta
Framework modulare di astrazione hardware per sistemi di intelligenza artificiale robotica.
Middleware e comunicazione Deposito
 Fonte aperta
Una CLI per tutti i tuoi robot. Collegali, comandali e lascia che lavorino insieme, ciascuno con un LLM per un cervello (Claude, OpenAI, Gemini, Grok o locale tramite Ollama o vLLM), VLA per le armi e...
Middleware e comunicazione Deposito
 Fonte aperta
Piattaforma nativa per il cloud con intelligenza incorporata tra cluster. Gestisci i carichi di lavoro IA incorporati tra cluster con CRD nativi di Kubernetes, pianificazione unificata dei lavori, networking pod tra cluster e...
Middleware e comunicazione Deposito
 Deposito
 Fonte aperta
🦾Rendi autonomo il tuo robot con l'agente LLM. Configuralo con la stessa facilità dei normali agenti in CrewAI o Autogen
Middleware e comunicazione Deposito
 Deposito
 Fonte aperta
Un framework sim-reale snello e privo di ROS per l'addestramento e l'implementazione di modelli Vision-Language-Action (VLA) e agenti RL. Involucri nativi MuJoCo Gymnasium con esecuzione sincrona per Franka, UR5e…
Middleware e comunicazione Deposito
 Fonte aperta
Soluzione ROS2 ad alte prestazioni per Unity3D
Middleware e comunicazione Deposito
 Fonte aperta
Connetti modelli IA come Claude e GPT con robot utilizzando MCP e ROS.
Middleware e comunicazione Deposito
 Fonte aperta
Una libreria di macchine a stati comportamentali, asincrona, guidata dagli eventi per applicazioni ROS2 (sistema operativo robotico) scritte in C++
Middleware e comunicazione Deposito
 Fonte aperta
Verso l’ecografia carotidea autonoma di livello esperto con un sistema robotico basato sull’apprendimento su larga scala
Middleware e comunicazioneNOTE SULLA SELEZIONE
Confronta la semantica di consegna, i tempi, la sicurezza del trasporto e i requisiti di integrazione. Verifica la compatibilità con la distribuzione o il runtime ROS selezionato invece di presumere una sostituzione immediata.
Conosci una risorsa che appartiene a questo posto?