 Repozytorium
 Otwarte źródło
emos · automatika-robotics
EMOS – ucieleśniony system operacyjny
Oprogramowanie pośredniczące i komunikacjaKATALOG WCIELONEJ AI
Poznaj infrastrukturę przesyłania wiadomości i przepływu danych dla rozproszonych systemów robotycznych.
Repozytorium
Otwarte źródło
EMOS – ucieleśniony system operacyjny
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
YASMIN (kolejna maszyna stanu)
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Oprogramowanie pośredniczące do komunikacji DDS z zasobami wdrożeniowymi i dokumentacyjnymi.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
EmbodiedAgents to w pełni załadowana platforma oparta na ROS2 do tworzenia interaktywnych agentów fizycznych, którzy potrafią rozumieć, zapamiętywać i działać na podstawie informacji kontekstowych ze swojego środowiska.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Deklaratywne parametry ROS 2
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Implementacja oprogramowania pośredniego ROS 2 przy użyciu eProsima Fast DDS.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Fizyczne środowisko wykonawcze AI dla wcielonych agentów — regulowane działanie, zweryfikowane doświadczenie, pamięć fizyczna i ewolucja umiejętności.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Oprogramowanie pośrednie IPC kompatybilne z rclcpp, z prawdziwą kopią zerową, które obsługuje wszystkie typy komunikatów ROS, w tym struktury komunikatów już wygenerowane przez rosidl.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Środowisko wykonawcze robota typu open source, które rejestruje przebieg, wykonuje je ponownie w oparciu o nowy kod i zwraca kod zakończenia.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Najszybszy system wykonawczy robotyki. Jeśli telefony mają Androida, roboty zasługują na HORUSA.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
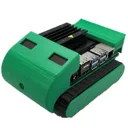
🦕 nanozaur to mały robot zasilany przez ROS 2. Stworzony dla NVIDIA Jetson
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
NERV — układ nerwowy robotów: mózg będący modelem języka, ciało robota i świat, połączone jedną platformą
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Generator monitorów wykonawczych do zastosowań lotniczych i robotyki.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Modułowa struktura abstrakcji sprzętu dla systemów sztucznej inteligencji robotów.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Jedno CLI dla wszystkich Twoich robotów. Połącz je, wydawaj polecenia i pozwól im współpracować, każdy z LLM zamiast mózgu (Claude, OpenAI, Gemini, Grok lub lokalnie za pośrednictwem Ollama lub vLLM), VLA do broni i…
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Platforma natywna dla chmury obejmująca międzyklastrową wbudowaną inteligencję. Zarządzaj międzyklastrowymi obciążeniami AI za pomocą natywnych CRD Kubernetes, ujednoliconego planowania zadań, międzyklastrowej sieci Podów i…
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
implementacja rmw dla iceoryx
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
🦾Uczyń swojego robota autonomicznym dzięki agentowi LLM. Skonfiguruj go z taką samą łatwością, jak zwykli agenci w CrewAI lub Autogen
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Agentyczny system operacyjny dla robotów
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Smukła, wolna od ROS platforma do przekształcania symulacji w rzeczywistość do szkolenia i wdrażania modeli Vision-Language-Action (VLA) i agentów RL. Natywne owijarki MuJoCo Gymnasium z wykonaniem synchronicznym dla Franka, UR5e…
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Wysokowydajne rozwiązanie ROS2 dla Unity3D
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Połącz modele AI, takie jak Claude i GPT, z robotami za pomocą MCP i ROS.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Sterowana zdarzeniami, asynchroniczna biblioteka behawioralnych maszyn stanowych dla aplikacji ROS2 (Robotic Operating System) napisanych w C++
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
W stronę autonomicznej ultrasonografii tętnic szyjnych na poziomie eksperckim z wielkoskalowym systemem robotycznym opartym na uczeniu się
Oprogramowanie pośredniczące i komunikacjaUWAGI DO WYBORU
Porównaj semantykę dostaw, terminy, bezpieczeństwo transportu i wymagania dotyczące integracji. Sprawdź zgodność z wybraną dystrybucją ROS lub środowiskiem wykonawczym, zamiast zakładać wymianę natychmiastową.
Znasz zasób, który tu pasuje?