 Repositório
 Pesquisa
Helpful-Doggybot · WooQi57
DoggyBot útil: busca de objetos de mundo aberto usando robôs com pernas e modelos de linguagem de visão
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Pesquisa
DoggyBot útil: busca de objetos de mundo aberto usando robôs com pernas e modelos de linguagem de visão
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Experimentos de aprendizagem de robôs e controle compartilhado human-in-the-loop.
Planejamento e controle de movimento Repositório
 Pesquisa
Um ambiente Mujoco Gymnasium para manipulação de objetos flexíveis com um braço robótico UR5e e uma pinça Robotiq 2F-85. Experimente esforço conjunto, velocidade, posição e espaço operacional…
Software de teleoperação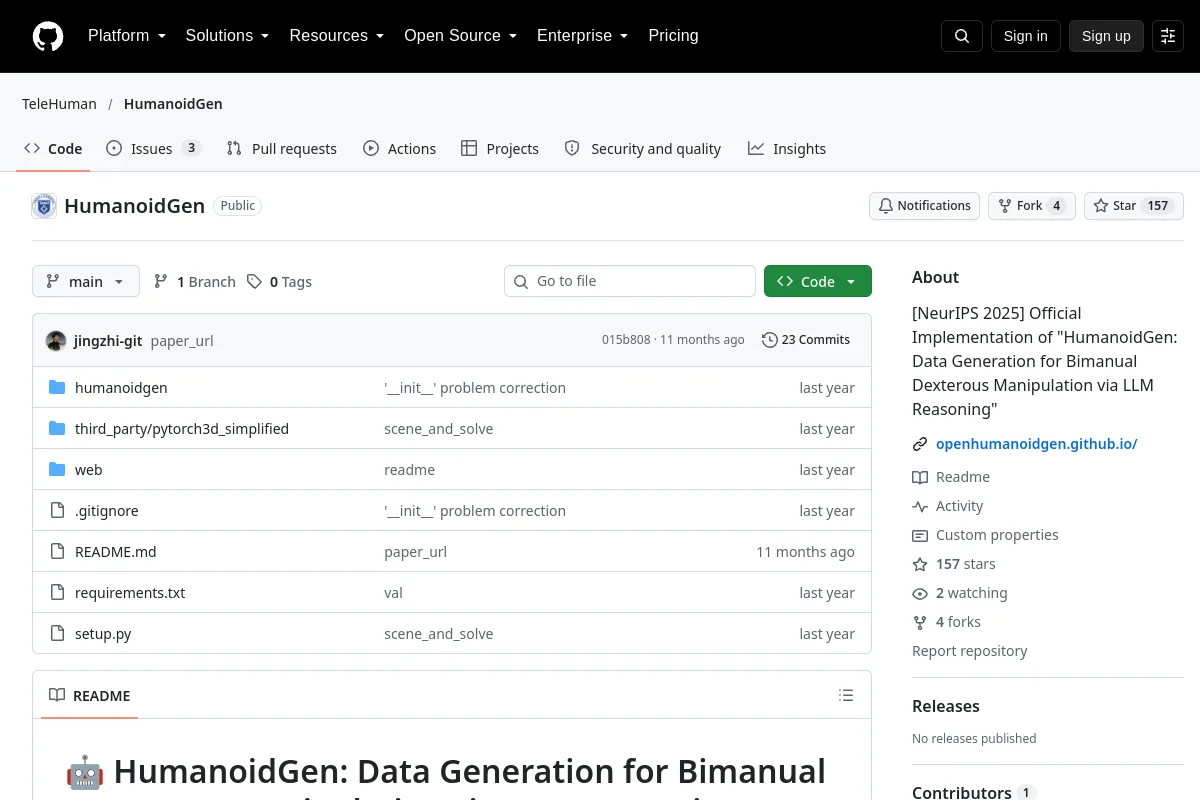 Repositório
 Pesquisa
Implementação oficial de "HumanoidGen: geração de dados para manipulação hábil bimanual via raciocínio LLM"
Ferramentas de visualização e dados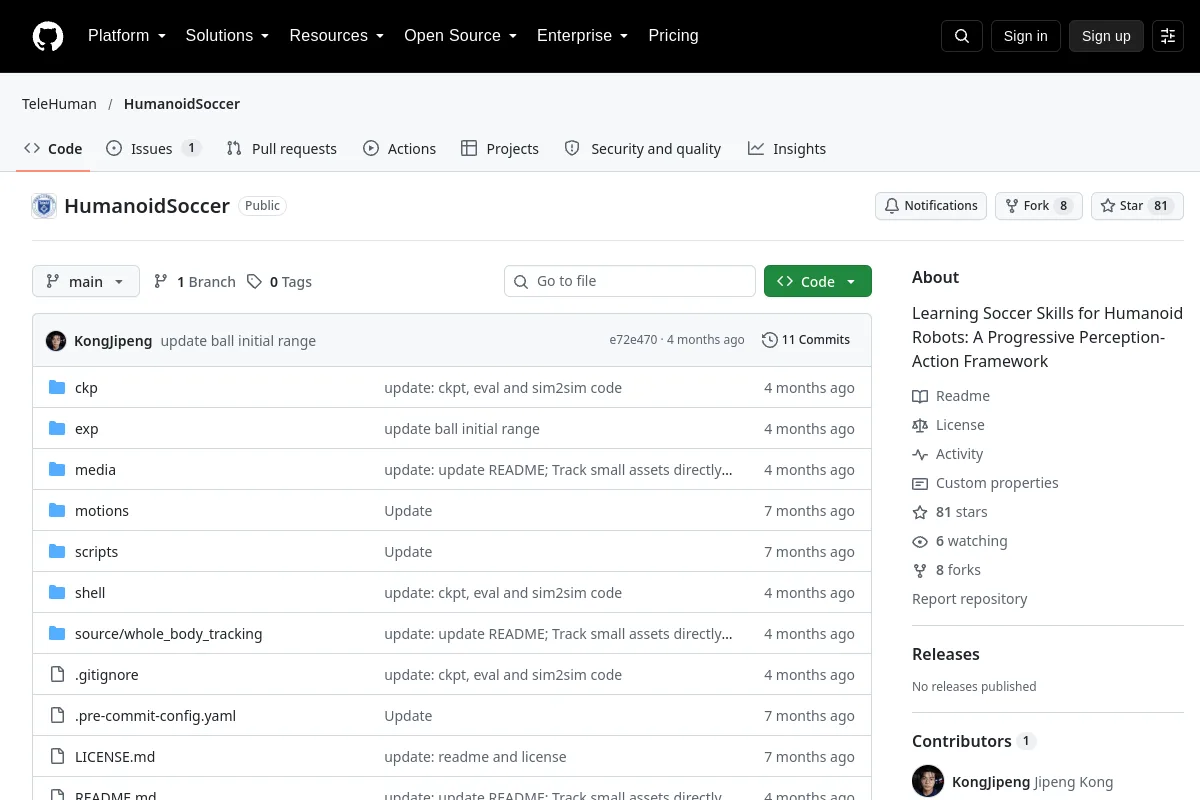 Repositório
 Pesquisa
Aprendendo habilidades de futebol para robôs humanóides: uma estrutura progressiva de percepção-ação
Percepção e geometria Repositório
 Pesquisa
HuRo fornece um pipeline que converte vídeos humanos em material de pré-treinamento de VLA orientado a robôs.
Ferramentas de visualização e dados Repositório
 Pesquisa
Aprendizagem de marcha quadrúpede combinando aprendizagem por reforço e controle preditivo de modelo.
Planejamento e controle de movimento Repositório
 Pesquisa
CPG e controle de aprendizagem por reforço para um robô enguia nadador.
Planejamento e controle de movimento Repositório
 Pesquisa
NAVEGAÇÃO AUTÔNOMA DE ROBÔ USANDO ROS Robô Clearpath Husky A200 com simulações Gazebo e RViz usando diferentes algoritmos SLAM e Path Planning. Varredura a laser de 360 graus com dois SICK LMS511…
Navegação e SLAM Repositório
 Pesquisa
Pacote Python para cinemática inversa simbólica do braço do robô.
Planejamento e controle de movimento Repositório
 Pesquisa
Um wrapper Python para cinemática inversa IKFast no braço UR5.
Planejamento e controle de movimento Repositório
 Pesquisa
Um projeto de simulação e navegação de sistema robótico interno usando ROS.
Simulação e física Repositório
 Pesquisa
Modelos de manipuladores e robôs móveis para planejamento de trajetória e análise de atuadores.
Planejamento e controle de movimento Repositório
 Pesquisa
Pacotes acelerados pela NVIDIA para planejamento e controle de movimento do braço
Planejamento e controle de movimento Repositório
 Pesquisa
Um projeto Isaac Sim em evolução para tarefas bimanuais OpenArm e gravação de demonstração.
Software de teleoperação Repositório
 Pesquisa
Framework de programação JavaScript Robotics e IoT, desenvolvido no Bocoup.
Middleware e comunicação Repositório
 Pesquisa
kineForge fornece fluxos de trabalho de treinamento, teste de estresse e reprodução para políticas de robô MuJoCo.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Framework para construção de software de simulação multifísica paralela.
Simulação e física Repositório
 Pesquisa
O agente LangGraph VLA orquestra as políticas SmolVLA e LeRobot para manipulação em várias etapas.
Planejamento e controle de movimento Repositório
 Repositório
 Pesquisa
LeRobot B2 Streaming fornece streaming de intervalo de bytes de conjuntos de dados LeRobot do armazenamento Backblaze B2.
Ferramentas de visualização e dados Repositório
 Pesquisa
LeRobot DP Toolkit fornece utilitários de temporização, redução de amostragem de conjunto de dados e alinhamento de câmera para Política de Difusão.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Código para LGX (Exploração Guiada por Linguagem). Usamos LLMs para realizar a navegação do robô incorporado de maneira zero-shot.
Navegação e SLAM Repositório
Conhece um recurso que pertence aqui?

