 Repositório
 Código aberto
dreamer · danijar
Implementação do Dreamer para aprender comportamentos de controle com modelos de mundo latentes.
Planejamento e controle de movimentoO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Implementação do Dreamer para aprender comportamentos de controle com modelos de mundo latentes.
Planejamento e controle de movimento Repositório
 Código aberto
Estrutura de localização e mapeamento 3D baseada em nuvem de pontos.
Navegação e SLAM Repositório
 Código aberto
Interfaces de desenvolvedor para plataformas robóticas Unitree suportadas.
SDKs de robô Repositório
 Código aberto
Visualize, consulte e transmita para treinar dados de robótica multimodal.
Ferramentas de visualização e dados Repositório
 Código aberto
pySLAM é um pipeline híbrido Python/C++ Visual SLAM que oferece suporte a câmeras monoculares, estéreo e RGB-D. Ele fornece um amplo conjunto de extratores modernos de recursos locais e globais, fechamento de loop múltiplo…
Navegação e SLAM Repositório
 Código aberto
Software baseado em ROS para experimentos de marcha e locomoção quadrúpedes.
Simulação e física Repositório
 Código aberto
Um sistema SLAM 2D e 3D multiplataforma.
Navegação e SLAM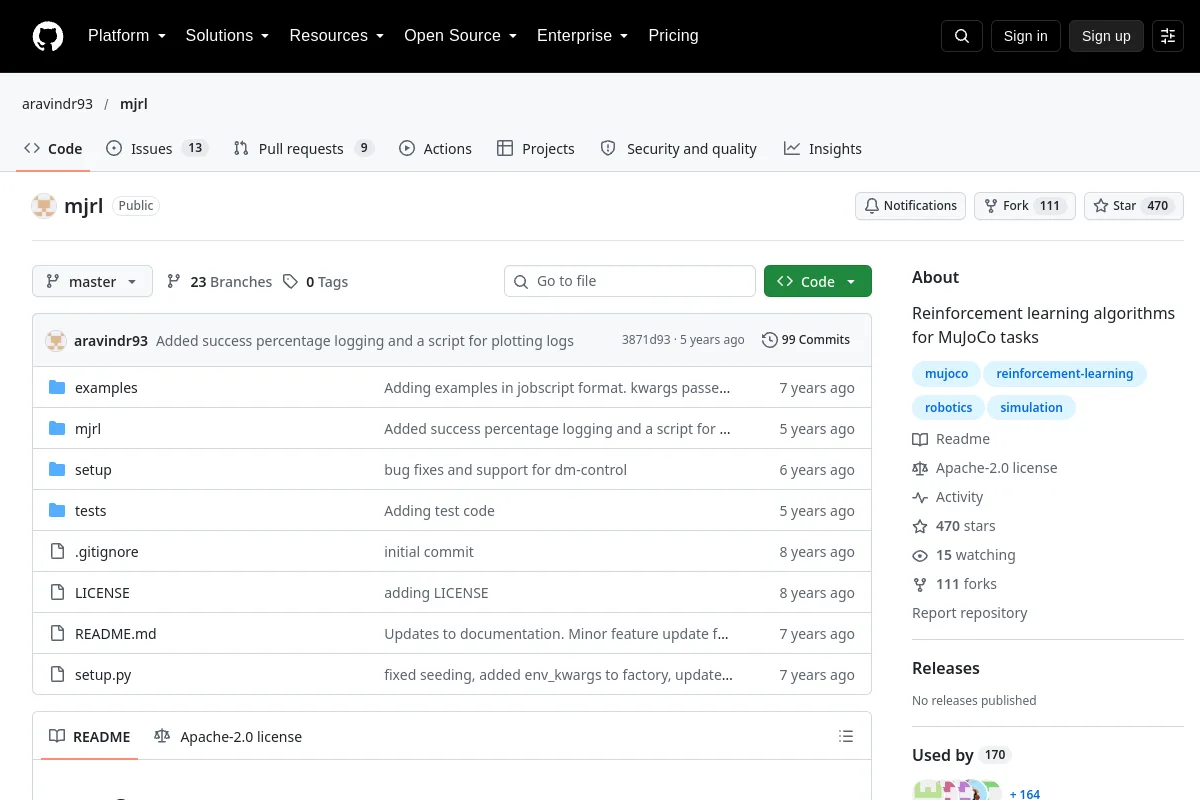 Repositório
 Código aberto
Algoritmos de aprendizagem por reforço para tarefas MuJoCo.
Simulação e física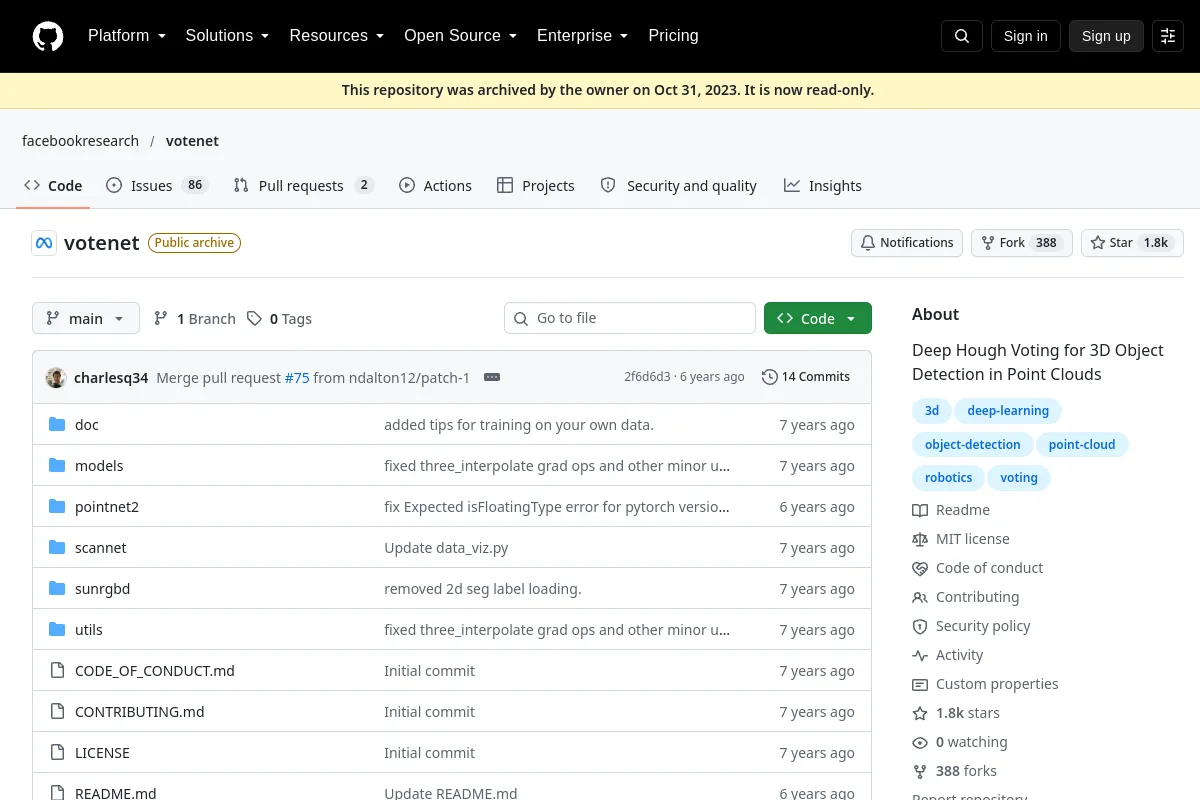 Repositório
 Código aberto
Detecção de objetos 3D em nuvens de pontos usando votação Hough profunda.
Percepção e geometria Repositório
 Código aberto
Ferramentas de redirecionamento de movimento manual para teleoperação hábil de robôs.
Software de teleoperação Repositório
 Código aberto
Ferramentas de cinemática e dinâmica para robótica.
Planejamento e controle de movimento Repositório
 Código aberto
Uma plataforma robótica de nuvem e neblina usando ROS 2.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Uma caixa de ferramentas para aprender empurrar e agarrar visualmente com RL.
Percepção e geometria Repositório
 Código aberto
EmbodyAgents é uma estrutura baseada em ROS2 totalmente carregada para a criação de agentes físicos interativos que podem compreender, lembrar e agir de acordo com informações contextuais de seu ambiente.
Middleware e comunicação Repositório
 Código aberto
Implementação de pesquisa para alinhamento de simulação e habilidades ágeis de corpo inteiro humanóides.
Simulação e física Repositório
 Repositório
 Código aberto
Firmware Arduino STM32G473VCT6 MCU para placa de E/S OOMWOO
Estruturas de aprendizagem de robôs Site
 Código aberto
Uma estrutura de aprendizagem de robô humanóide abrangendo simulação e implantação.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
API para um ambiente de simulação doméstica multiagente.
Percepção e geometria Repositório
 Código aberto
Código de pesquisa RoboGen para gerar e aprender habilidades de robô.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Recursos de aprendizagem e teleoperação Mobile ALOHA para manipulação móvel bimanual.
Software de teleoperação Repositório
 Código aberto
Uma biblioteca C++11 somente de cabeçalho para a teoria de Lie.
Navegação e SLAM Repositório
 Código aberto
Ferramentas de estimativa visual-inercial para pesquisa em robótica.
Navegação e SLAM Repositório
 Código aberto
Software de controle de vôo e interfaces para plataformas robóticas aéreas.
Sistemas de frota e autonomiaConhece um recurso que pertence aqui?
