 Repositório
 Código aberto
xarm ros2 · xArm-Developer
Pacotes de desenvolvedor ROS 2 para produtos robóticos UFACTORY.
Simulação e físicaO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Pacotes de desenvolvedor ROS 2 para produtos robóticos UFACTORY.
Simulação e física Repositório
 Código aberto
Um roteiro de aprendizagem para o desenvolvimento de SLAM visual.
Navegação e SLAM Repositório
 Código aberto
Pacotes ROS 2 acelerados pela NVIDIA para processamento de imagens de câmeras.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Pacote Visual SLAM/odometria baseado em cuVSLAM acelerado pela NVIDIA
Navegação e SLAM Repositório
 Repositório
 Código aberto
Gateway de diagnóstico ROS 2 com API REST para dados e operações do robô.
Sistemas de frota e autonomia Repositório
 Código aberto
Motor de física diferenciável para robótica, aprendizagem e controle.
Planejamento e controle de movimento Repositório
 Código aberto
Uma poderosa extensão Isaac Sim para converter arquivos MuJoCo XML Configuration Format (MJCF) para o formato Universal Scene Description (USD)
Simulação e física Repositório
 Código aberto
Repositório oficial de “MotionTrans: dados humanos de VR permitem aprendizagem em nível de movimento para políticas de manipulação robótica"
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Recursos de hardware e software para uma mão robótica biomimética e hábil.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
CoSLAM é um software SLAM visual que visa usar múltiplas câmeras em movimento livre para calcular simultaneamente seu egomotion e o mapa 3D das cenas circundantes em um ambiente altamente dinâmico.
Navegação e SLAM Repositório
 Código aberto
Codificador SLAM RGB-D para um robô com acionamento diferencial em ambientes dinâmicos
Navegação e SLAM Repositório
 Código aberto
SDK para registrar e visualizar dados robóticos e físicos de IA.
Ferramentas de visualização e dados Repositório
 Código aberto
Unitree Go2, Unitree G1 suporte para Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulação e física Repositório
 Código aberto
Implementação do transformador do artigo: "Locomoção Humanóide no Mundo Real com Aprendizagem por Reforço"
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Estrutura de aprendizagem por reforço Isaac Gym para manipuladores de robôs.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Estimativa de pose de objeto 3D acelerada e aprendida profundamente pela NVIDIA
Percepção e geometria Repositório
 Código aberto
Estrutura de mapeamento multimodal com odometria visual-inercial e fluxos de trabalho multirobôs.
Navegação e SLAM Repositório
 Código aberto
Ferramentas de construção e configuração de firmware para micro-ROS.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Este código contém um algoritmo para calcular SLAM visual estéreo usando recursos de segmento de ponto e linha.
Navegação e SLAM Repositório
 Código aberto
Demonstração de veículos agrícolas guiados usando a estrutura RAI.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Código aberto
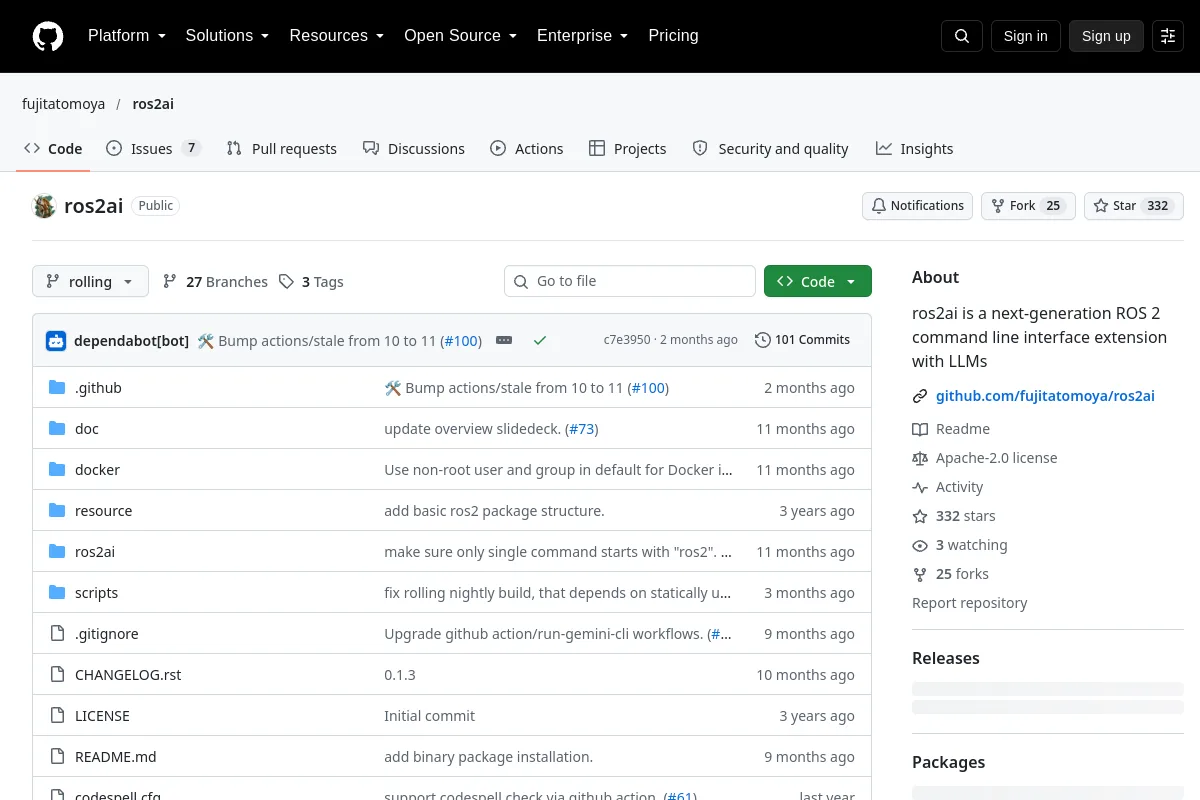
Extensão de linha de comando ROS 2 usando modelos de linguagem.
Estruturas de aprendizagem de robôs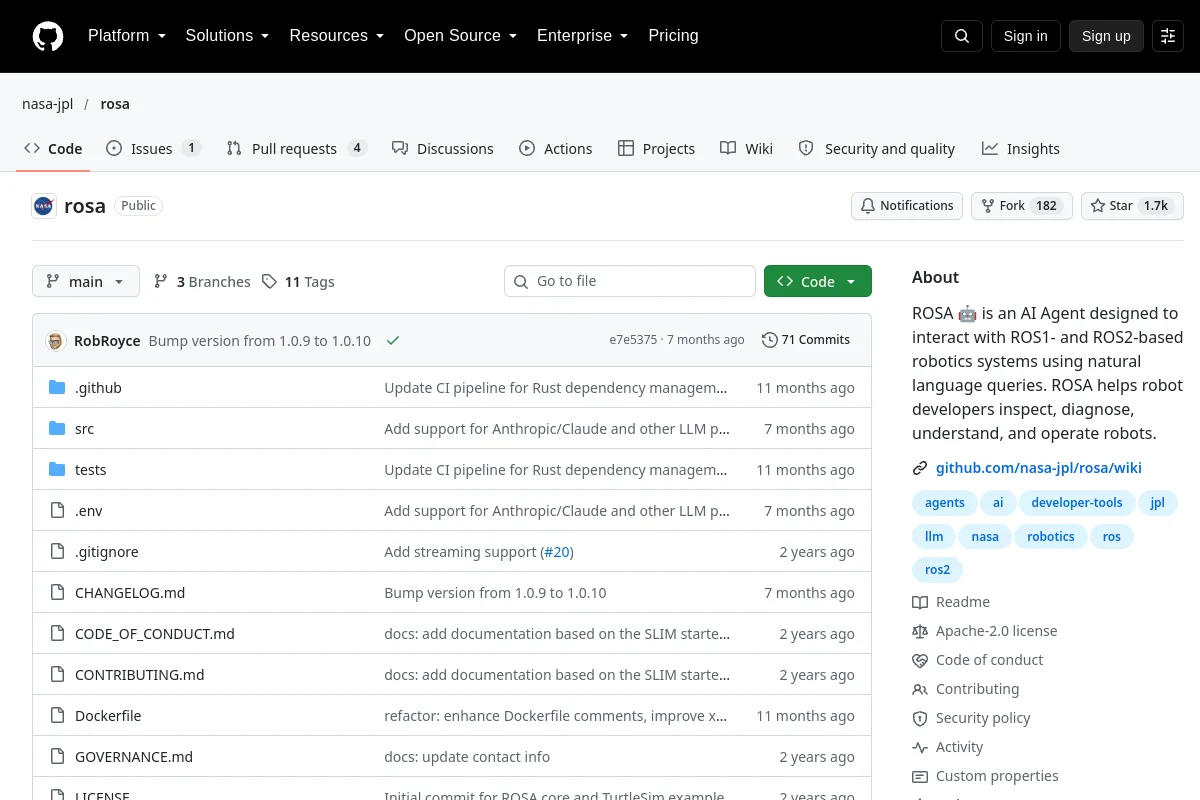 Repositório
 Código aberto
Uma interface de agente para interagir com sistemas robóticos baseados em ROS.
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?

