 Repositório
 Pesquisa
MoCapAct · microsoft
Um conjunto de dados multitarefa para controle humanóide simulado
Dados de movimento e interaçãoO DIRETÓRIO DE IA INCORPORADO
Encontre demonstrações robóticas, dados de movimento e recursos de cena para aprendizagem.
Repositório
Pesquisa
Um conjunto de dados multitarefa para controle humanóide simulado
Dados de movimento e interação Repositório
 Pesquisa
Repositório ROS para a descrição do robô e simulação do gazebo do robô de roda Nexus 4WD Mecanum
Ativos de cena e objeto Site
 Pesquisa
Uma coleção colaborativa de conjuntos de dados de demonstração de robôs e recursos de modelo.
Demonstrações de robôs Repositório
 Pesquisa
Código para PerAct², um agente de aprendizagem por imitação condicionada por linguagem projetado para manipulação robótica bimanual usando o ambiente RLBench. Inclui geração de conjunto de dados, scripts de treinamento e…
Demonstrações de robôs Repositório
 Pesquisa
Controle robôs de IA. Middleware de UI orientado pela comunidade para controlar robôs, registrar conjuntos de dados e treinar modelos de ação. Compatível com SO-100 e SO-101
Demonstrações de robôs Repositório
 Pesquisa
PHUMA fornece recursos de geração de código e dados para locomoção humanóide.
Dados de movimento e interação Repositório
 Pesquisa
Um nó ROS que descreve um robô quadrúpede usando URDF
Ativos de cena e objeto Repositório
 Pesquisa
RealSee3D: um conjunto de dados RGB-D multivisualização que combina capturas do mundo real e cenas geradas processualmente, com anotações extensíveis para diversas pesquisas de visão 3D.
Ativos de cena e objeto Site
 Pesquisa
Dados de manipulação robótica multiplataforma para pesquisa de inteligência incorporada.
Demonstrações de robôs Site
 Pesquisa
Dados de interação do robô que apoiam a dinâmica visual e a pesquisa de manipulação.
Demonstrações de robôs Repositório
 Pesquisa
Pacotes de descrição ROS2 para Humanóide, Quadrúpede e Manipulador
Ativos de cena e objeto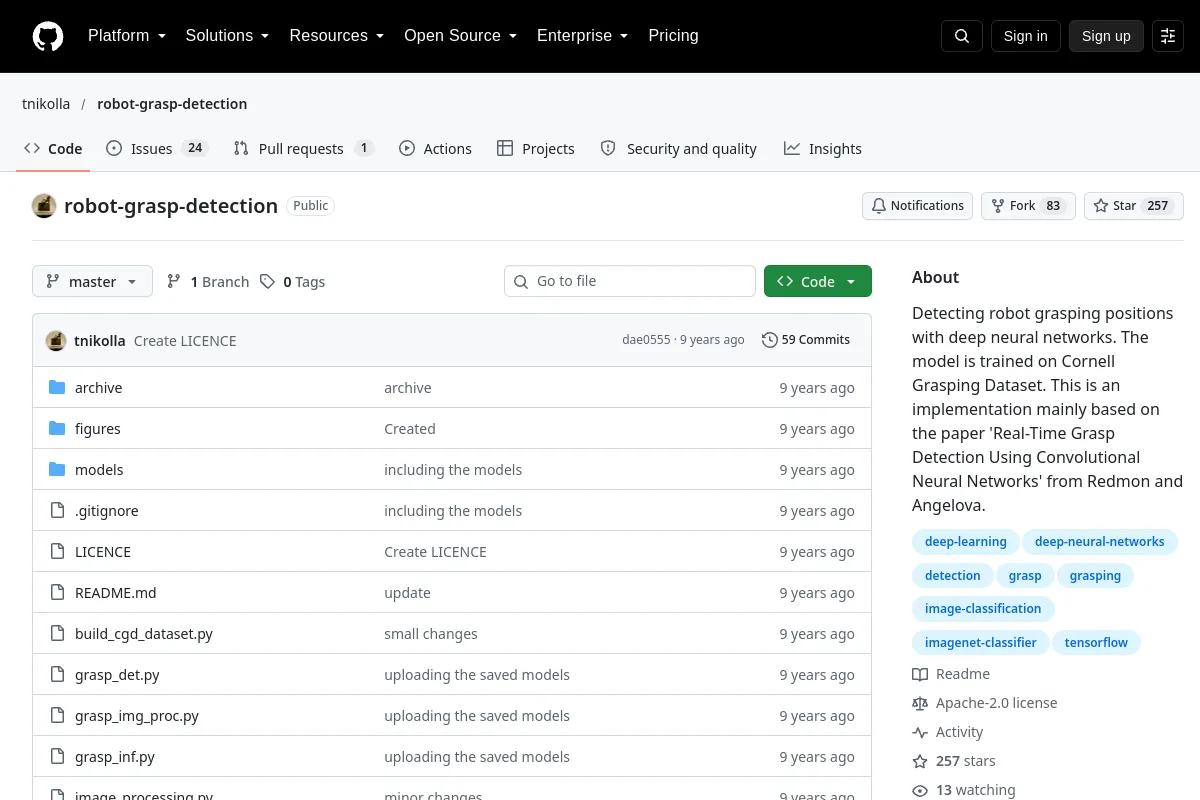 Repositório
 Pesquisa
Detectando posições de apreensão de robôs com redes neurais profundas. O modelo é treinado no Cornell Grasping Dataset. Esta é uma implementação baseada principalmente no artigo 'Real-Time Grasp Detection Using…
Demonstrações de robôs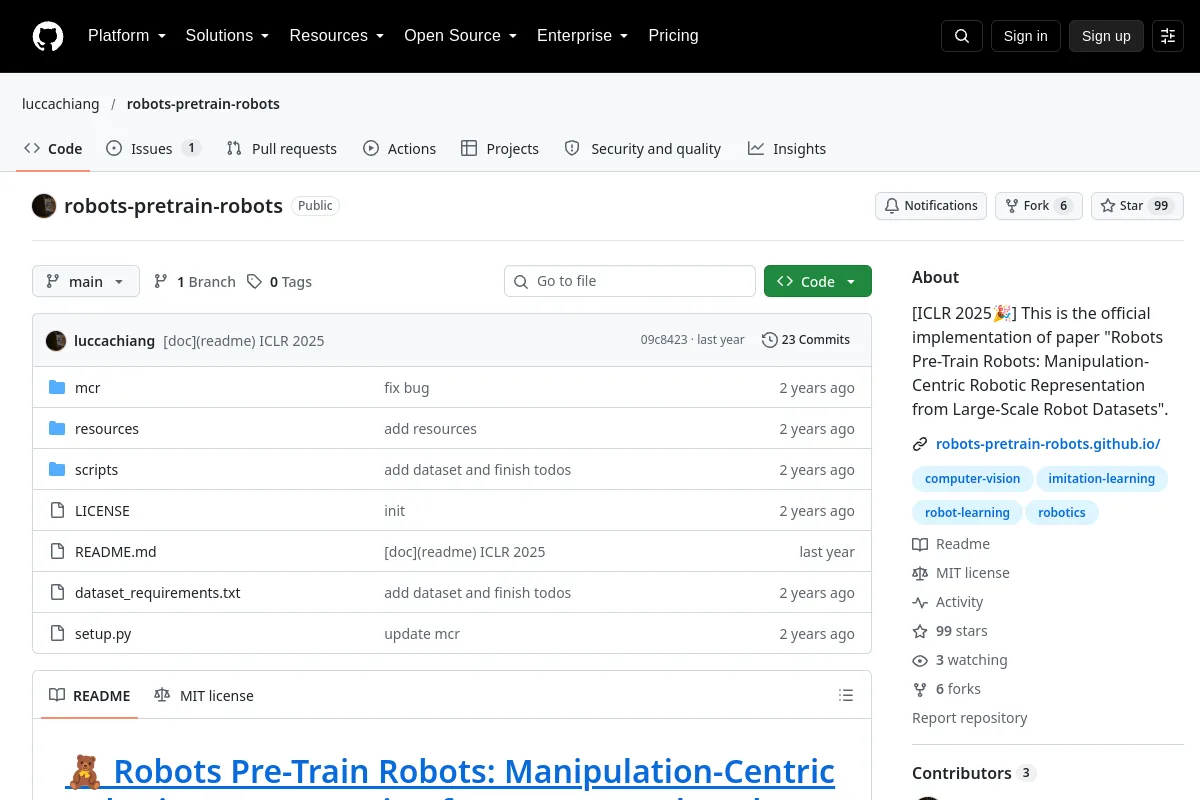 Repositório
 Pesquisa
Esta é a implementação oficial do artigo "Robôs Pré-Treinamento de Robôs: Representação Robótica Centrada na Manipulação de Conjuntos de Dados de Robôs em Grande Escala".
Demonstrações de robôs Repositório
 Pesquisa
Um conjunto de dados 3D aberto em grande escala projetado para tarefas de direção autônoma, robótica e percepção 4D
Demonstrações de robôs Repositório
 Pesquisa
Implementação Pytorch dos modelos RT-1-X e RT-2-X do artigo: "Open X-Embodiment: Robotic Learning Datasets and RT-X Models"
Demonstrações de robôs Repositório
 Pesquisa
S3E: um conjunto de dados multimodal multi-robô para SLAM colaborativo
Demonstrações de robôs Repositório
 Pesquisa
Conjunto de dados SiT: conjunto de dados de trajetória de pedestres socialmente interativo para robôs de navegação social
Demonstrações de robôs Repositório
 Pesquisa
Conjunto de dados STONE: um conjunto de dados de traversabilidade 3D multimodal Surround-View escalonável para navegação de robô off-road
Demonstrações de robôs Repositório
 Pesquisa
Liberando um novo conjunto de dados obtido em um armazém da Clearpath Robotics.
Demonstrações de robôs Repositório
 Pesquisa
Desenvolvimento de modelo de descrição de robô para robô Unitree Go2 configurado com Champ Legged Robots Research Repository
Ativos de cena e objeto Repositório
 Pesquisa
Modelos de sensores habilitados para ROS/ROS2 (ativos) no Unity
Ativos de cena e objeto Repositório
 Pesquisa
UrbanNav: dados de localização de código aberto coletados em desfiladeiros urbanos asiáticos, incluindo Tóquio e Hong Kong
Demonstrações de robôs Repositório
 Pesquisa
O conjunto de dados para o artigo 'Aprendendo a travessia auto-supervisionada com experiências de navegação de robôs móveis: uma abordagem de autotreinamento consciente de risco (IEEE RA-L)'
Demonstrações de robôs Repositório
 Pesquisa
Um conjunto de dados de visão-toque-áudio sincronizados em grande escala de contato deslizante robótico
Demonstrações de robôsConhece um recurso que pertence aqui?