 Repositório
 Pesquisa
R3M
Recursos de representação visual para aprendizagem de manipulação robótica.
Modelos de percepção
Conjuntos de dados / Pesquisa
Esta é a implementação oficial do artigo "Robôs Pré-Treinamento de Robôs: Representação Robótica Centrada na Manipulação de Conjuntos de Dados de Robôs em Grande Escala".
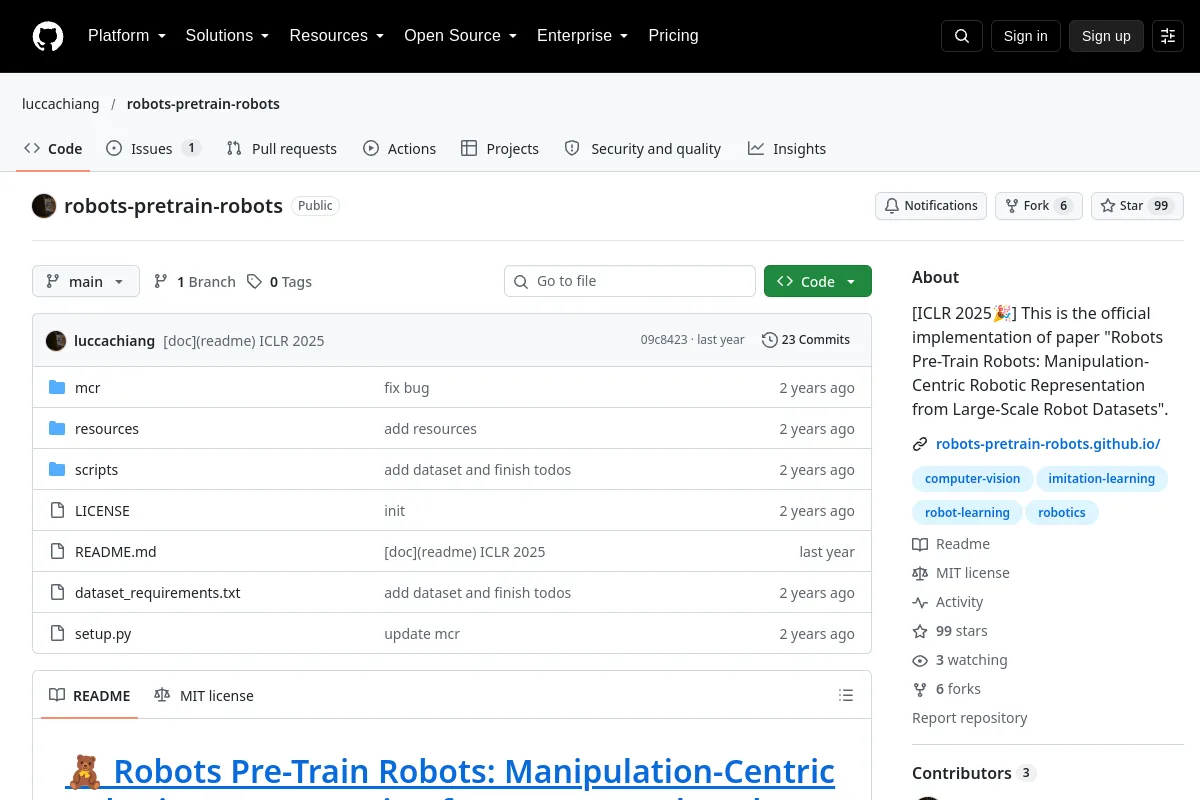
Esta é a implementação oficial do artigo "Robôs Pré-Treinamento de Robôs: Representação Robótica Centrada na Manipulação de Conjuntos de Dados de Robôs em Grande Escala".
Objetivo do editor: [ICLR 2025🎉] Esta é a implementação oficial do artigo "Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets".
Revise o cartão de dados, a modalidade, o esquema, as condições de coleta e a licença específica do conjunto de dados antes de usar. O acesso aos dados e a adequação a uma configuração de treinamento específica precisam de confirmação separada.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Pesquisa
Recursos de representação visual para aprendizagem de manipulação robótica.
Modelos de percepção