 Förvar
 Forskning
R3M
Resurser för visuell representation för inlärning av robotmanipulation.
Perceptionsmodeller
Datauppsättningar / Forskning
Detta är den officiella implementeringen av papper "Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Dataset".
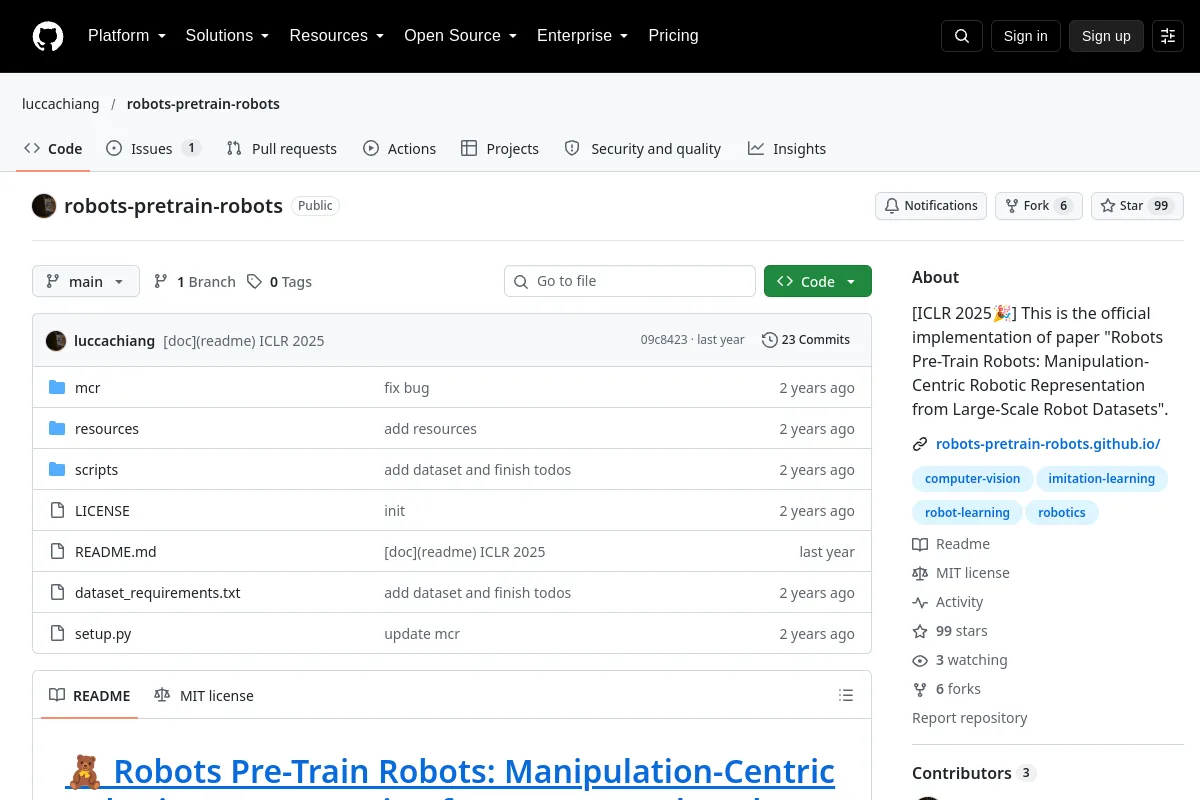
Detta är den officiella implementeringen av papper "Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Dataset".
Publishers syfte: [ICLR 2025🎉] Detta är den officiella implementeringen av papper "Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets".
Granska datakortet, utförandet, schemat, insamlingsvillkoren och den datauppsättningsspecifika licensen före användning. Dataåtkomst och passform för en viss träningsuppställning behöver separat bekräftelse.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Resurser för visuell representation för inlärning av robotmanipulation.
Perceptionsmodeller