 Repository
 Forschung
R3M
Visuelle Darstellungsressourcen für das Erlernen der Robotermanipulation.
Wahrnehmungsmodelle
Datensätze / Forschung
Dies ist die offizielle Umsetzung des Artikels „Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets“.
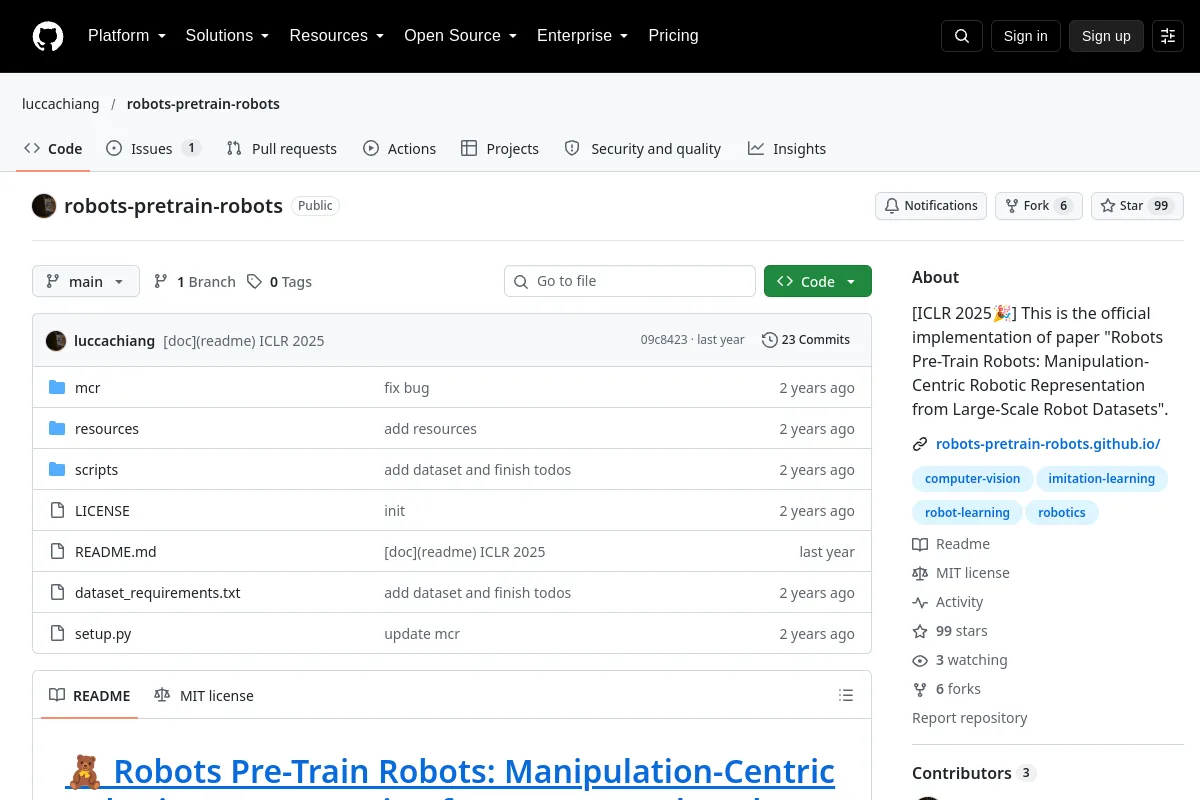
Dies ist die offizielle Umsetzung des Artikels „Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets“.
Zweck des Herausgebers: [ICLR 2025🎉] Dies ist die offizielle Implementierung des Papiers „Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets“.
Überprüfen Sie vor der Verwendung die Datenkarte, die Ausführungsform, das Schema, die Erfassungsbedingungen und die datensatzspezifische Lizenz. Der Datenzugriff und die Eignung für einen bestimmten Trainingsaufbau erfordern eine gesonderte Bestätigung.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
Visuelle Darstellungsressourcen für das Erlernen der Robotermanipulation.
Wahrnehmungsmodelle