 Repozytorium
Zbiory danych / Badania
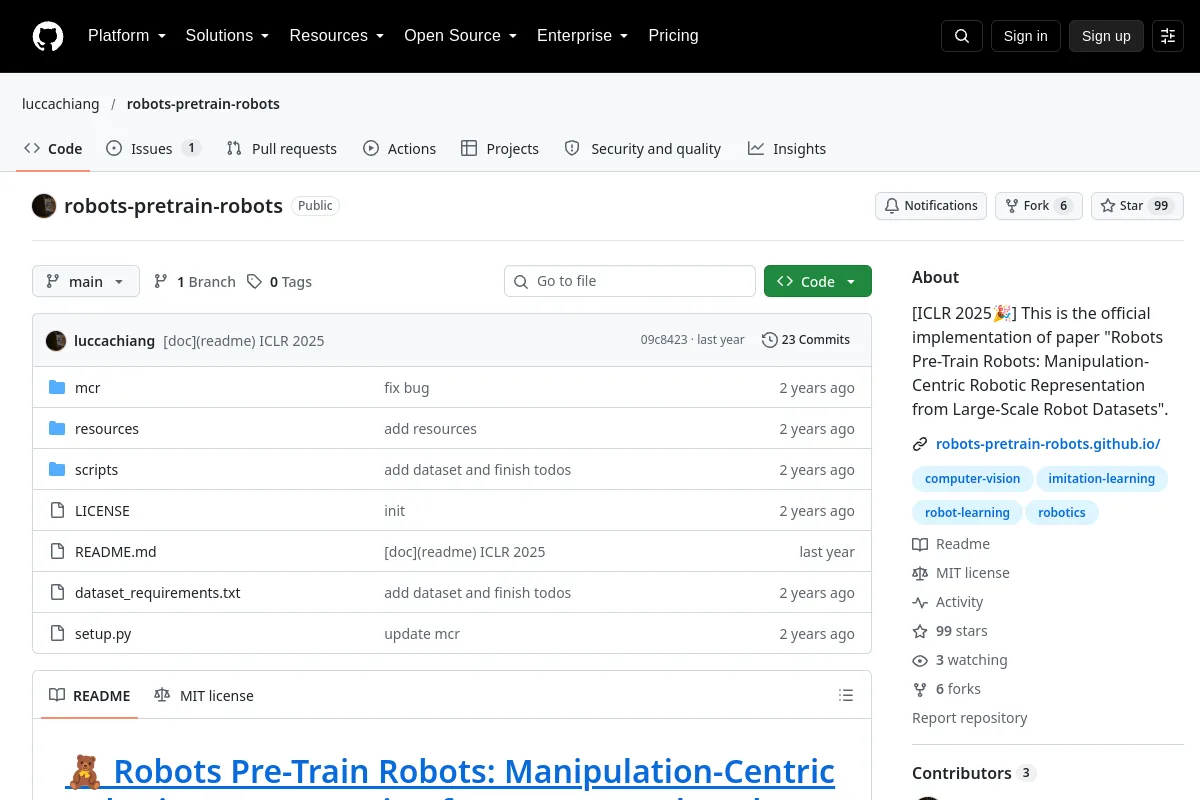
robots-pretrain-robots · luccachiang
To jest oficjalna implementacja artykułu „Roboty przed pociągami: robotyka zorientowana na manipulację na podstawie dużych zbiorów danych robotów”.
Przegląd
To jest oficjalna implementacja artykułu „Roboty przed pociągami: robotyka zorientowana na manipulację na podstawie dużych zbiorów danych robotów”.
Cel wydawcy: [ICLR 2025🎉] Jest to oficjalna implementacja artykułu „Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets”.
Przed użyciem sprawdź kartę danych, wykonanie, schemat, warunki gromadzenia i licencję dotyczącą konkretnego zestawu danych. Dostęp do danych i dopasowanie do konkretnego zestawu treningowego wymagają osobnego potwierdzenia.
Informacje o projekcie
- Konserwator
- luccachiang
- Język podstawowy
- Python
- Licencja na kod repozytorium
- MIT
- Licencja na wagę modelu
- Nie nagrano
- Licencja na zbiór danych
- Nie nagrano
- Licencja na projektowanie sprzętu
- Nie nagrano
- Konserwacja
- Nie zarchiwizowane w ostatnio zarejestrowanych metadanych
- Ostatnio zaobserwowane wypchnięcie repozytorium
- 2025-01-22
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Sekcje dokumentacji
- [🧸 Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets](https://robots-pretrain-robots.github.io/)
- 🗞️ News
- 🛠️ Installation
- 📚 Data and checkpoints
- install packages
- download raw dataset from the DROID website https://droid-dataset.github.io/
Przeglądaj kategorie tego zasobu
Przeglądaj powiązane kolekcje
Przeglądaj Zbiory danych →Więcej w Zbiory danych
Repozytorium
