 Repozytorium
 Badania
M2DGR · SJTU-ViSYS
M2DGR: wielomodalny i wieloscenariuszowy zbiór danych dla robotów naziemnych (RA-L2021 i ICRA2022)
Pokazy robotówKATALOG WCIELONEJ AI
Znajdź nagrane interakcje robotów i demonstracje do nauki manipulacji i kontroli.
Repozytorium
Badania
M2DGR: wielomodalny i wieloscenariuszowy zbiór danych dla robotów naziemnych (RA-L2021 i ICRA2022)
Pokazy robotów Repozytorium
 Badania
M3DGR: wieloczujnikowy, wieloscenariuszowy i masowy zbiór danych SLAM dla robotów naziemnych (IROS2025)
Pokazy robotów Repozytorium
 Badania
Rozszerzenie i aktualizacja M2DGR: nowatorski wielomodalny i wieloscenariuszowy zbiór danych SLAM dla robotów naziemnych (ICRA2022 i ICRA2024)
Pokazy robotów Repozytorium
 Badania
AgiBot World zapewnia zasoby platformy manipulacyjnej dla danych i uczenia się systemów ucieleśnionych.
Pokazy robotów Repozytorium
 Badania
Wieloczujnikowy zbiór danych SLAM skupiający się na obudowach narożnych robotów naziemnych (ROBIO2023)
Pokazy robotów Repozytorium
 Badania
Zbiór danych GrandTour: zbiór danych o robotyce na nogach na wolności
Pokazy robotów Repozytorium
 Badania
(ICRA 2025) To repozytorium jest oficjalnym kodem dla DiTer++: Diverse Terrain and multimodal Dataset for Multi-Robot nawigacji w wielosesyjnych środowiskach zewnętrznych.
Pokazy robotów Repozytorium
 Badania
RELLIS-3D: multimodalny zbiór danych dla robotyki terenowej
Pokazy robotów Repozytorium
 Badania
Niezgodne modele świata: łączenie dyfuzji wideo i akcji w celu wstępnego szkolenia na dużych zrobotyzowanych zbiorach danych
Pokazy robotów Repozytorium
 Badania
BotanicGarden: wysokiej jakości zbiór danych do nawigacji robotów w nieustrukturyzowanym środowisku naturalnym
Pokazy robotów Repozytorium
 Badania
zestaw danych robota nożnego (Unitree Go1) zawierający kinematykę nóg (enkodery stawów i sesory kontaktowe), imu i lidar
Pokazy robotów Repozytorium
 Badania
Gotowy do przetestowania systemu SLAM w trudnych zestawach danych z ekstremalnych środowisk? Wypróbuj to! Zbiór danych dostarczył zespół CoSTAR, który intensywnie testuje systemy składające się z wielu robotów w…
Pokazy robotów Repozytorium
 Badania
Zestaw danych chwytania robota do oceny wielu obiektów za pomocą danych RGB-D. Ten zbiór danych jest opatrzony adnotacjami przy użyciu tego samego protokołu co zbiór danych Cornell i może być używany jako wieloobiektowe rozszerzenie…
Pokazy robotów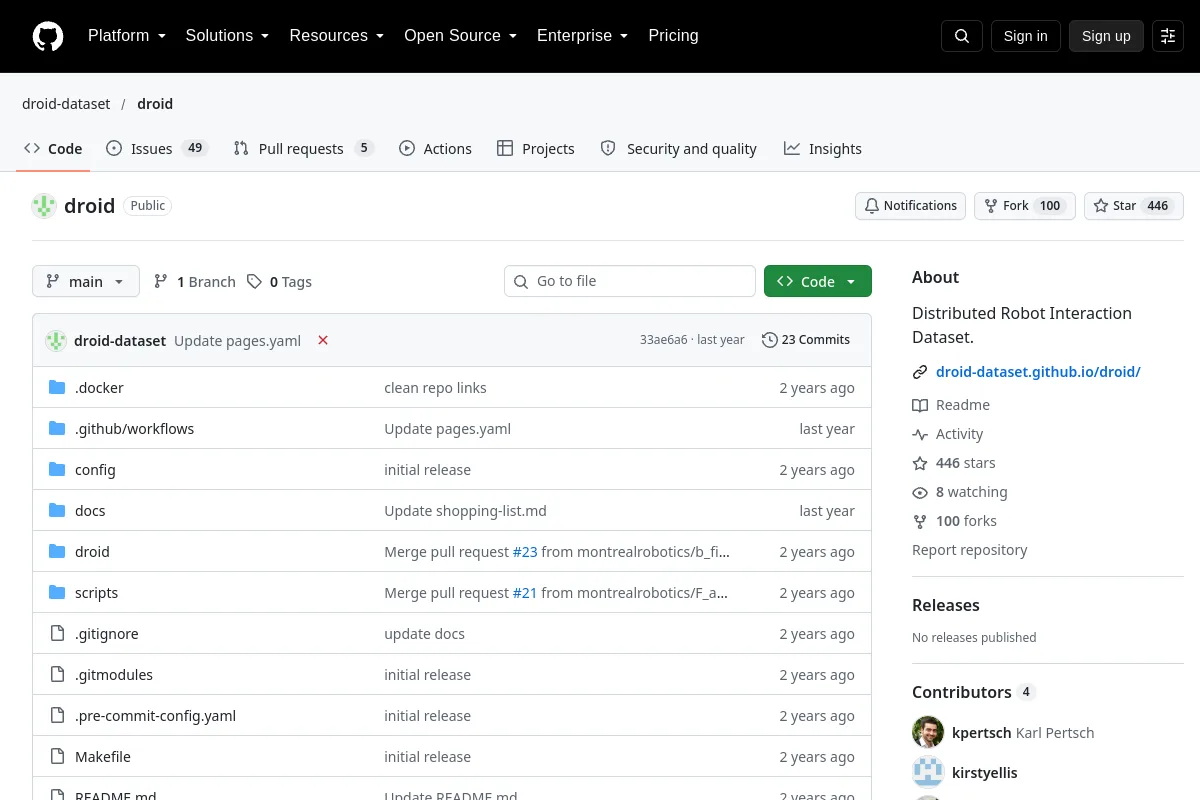 Repozytorium
 Badania
Repozytorium DROID zapewnia zasoby konfiguracyjne dla platformy demonstracyjnej robotów.
Pokazy robotów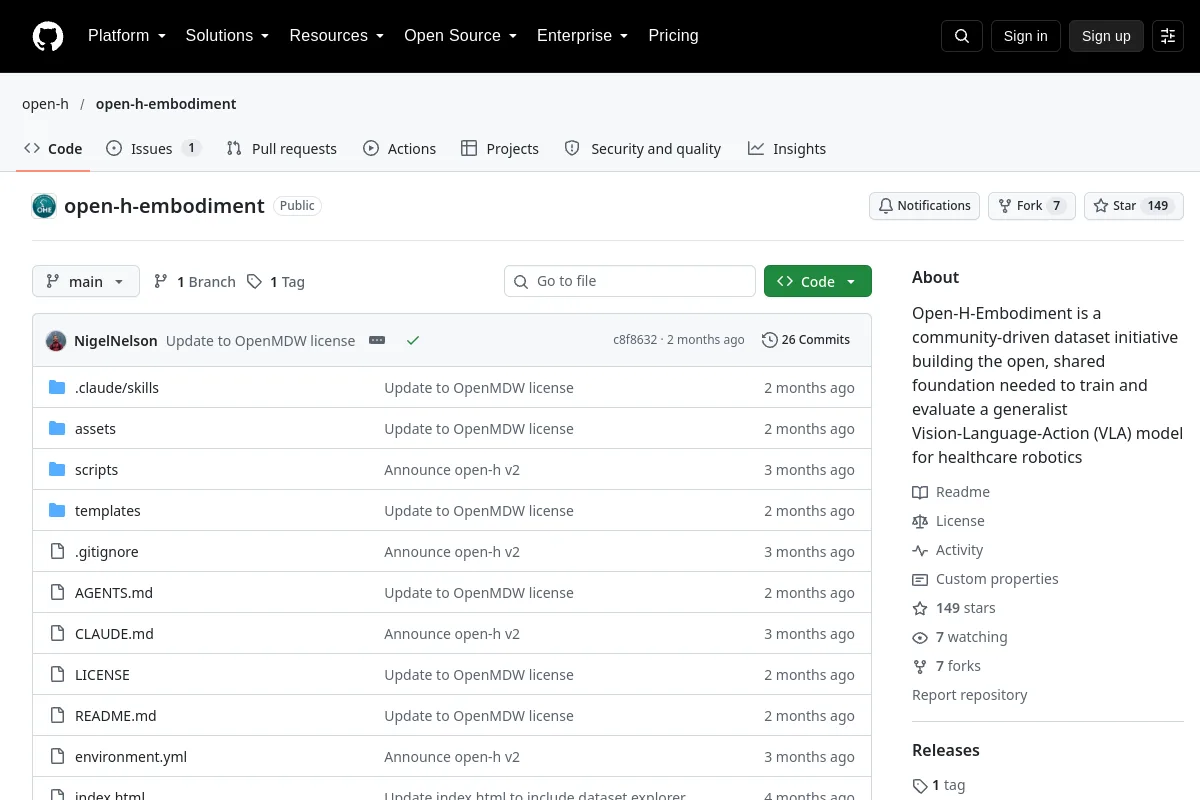 Repozytorium
 Badania
Open-H-Embodiment to inicjatywa społecznościowa dotycząca zbioru danych budująca otwarte, wspólne podstawy potrzebne do szkolenia i oceny ogólnego modelu Vision-Language-Action (VLA) dla robotyki w służbie zdrowia
Pokazy robotów Repozytorium
 Badania
Techniki głębokiego uczenia się segmentacji skóry na nowatorskim zestawie danych dotyczących brzucha. Prace prowadzone w ramach procesu rozwoju autonomicznego zrobotyzowanego systemu ultradźwiękowego.
Pokazy robotów Strona internetowa
 Badania
Dane demonstracyjne robotów i narzędzia do badań nad manipulacją ucieleśnioną.
Pokazy robotów Strona internetowa
 Badania
Wielozadaniowe dane demonstracyjne do nauki manipulacji robotem.
Pokazy robotów Repozytorium
 Badania
Zbiór danych nawigacyjnych i lokalizacyjnych dla samochodów autonomicznych i robotów autonomicznych
Pokazy robotów Repozytorium
 Badania
Zbiór danych sterujących do opracowania i walidacji połączonych estymatorów pozycji i algorytmów mapowania
Pokazy robotów Repozytorium
 Badania
Integracja uczenia się i planowania zadań dla robotów z Keras, w tym symulacja, prawdziwy robot i obsługa wielu zbiorów danych.
Pokazy robotów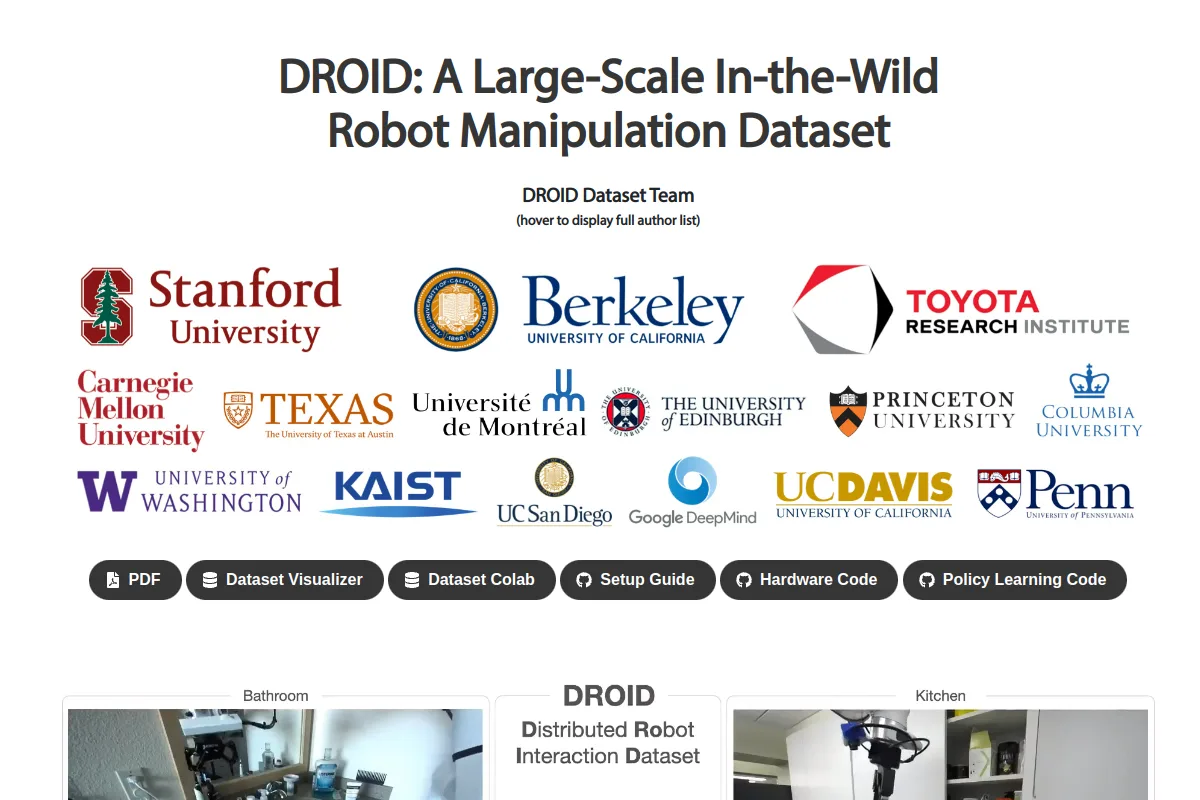 Strona internetowa
 Badania
Przebieg pracy związany ze zbiorem i gromadzeniem danych do manipulacji robotem w różnych środowiskach.
Pokazy robotów Repozytorium
 Badania
FiftyOne ABC130k zapewnia zorientowany na widza podzbiór danych MCAP teleoperacji robota.
Pokazy robotów Repozytorium
 Badania
Cornell zajmuje się analizą i przetwarzaniem zbiorów danych
Pokazy robotówUWAGI DO WYBORU
Sprawdź przykłady wykonania robotów, formaty obserwacji/działań, różnorodność zadań i procedury zbierania danych. Przed zmieszaniem źródeł sprawdź podziały pociągów/testów i licencje zbiorów danych.
Znasz zasób, który tu pasuje?