Repozytorium
 Badania
LIBERO
Zestaw wzorcowy do transferu wiedzy w procesie uczenia się robotów przez całe życie.
ManipulacjaKATALOG WCIELONEJ AI
Przeglądaj zestawy zadań do oceny chwytania, manipulacji i zachowań robotów uwarunkowanych językowo.
Repozytorium
Badania
Zestaw wzorcowy do transferu wiedzy w procesie uczenia się robotów przez całe życie.
Manipulacja Repozytorium
 Badania
Punkt odniesienia dla manipulacji uwarunkowanej językowo w długim horyzoncie czasowym.
Manipulacja Repozytorium
 Badania
Zestaw zadań do oceny uczenia się robota za pomocą obserwacji wizualnych.
Manipulacja Repozytorium
 Badania
Testy porównawcze manipulacji robotami dwuręcznymi i narzędzia do generowania danych.
Manipulacja Repozytorium
 Badania
ActionShift ocenia adaptację do ukrytych kontraktów interfejsu akcji robota w zadaniach ManiSkill.
Manipulacja Repozytorium
 Badania
Test porównawczy manipulacji zależnej od pamięci w oparciu o RoboTwin
Manipulacja Repozytorium
 Badania
DexArt: Benchmarking uogólnionej zręcznej manipulacji przedmiotami przegubowymi, CVPR 2023
Manipulacja Repozytorium
 Badania
Punkt odniesienia manipulacji dla eksperymentów wielozadaniowych i metauczenia się.
Manipulacja Repozytorium
 Badania
SoftGym zapewnia środowiska wzorcowe do manipulacji obiektami odkształcalnymi.
Manipulacja Repozytorium
 Badania
Robot Colosseum porównuje uogólnienia w manipulacji robotami.
Manipulacja Repozytorium
 Badania
FurnitureBench zapewnia rzeczywiste testy porównawcze montażu mebli i powiązane zasoby symulacyjne.
Manipulacja Repozytorium
 Badania
Środowiska uczenia się przez wzmacnianie robotyki wykorzystujące interfejs Gymnasium.
Manipulacja Repozytorium
 Repozytorium
 Badania
Test porównawczy manipulacji dwuręcznej dla zręcznych dłoni z symulowanym wsparciem wzrokowo-dotykowym
Manipulacja Repozytorium
 Badania
GeoPolicy-Bench porównuje percepcję i projekty polityki dotyczące zadań manipulacji Panda.
Manipulacja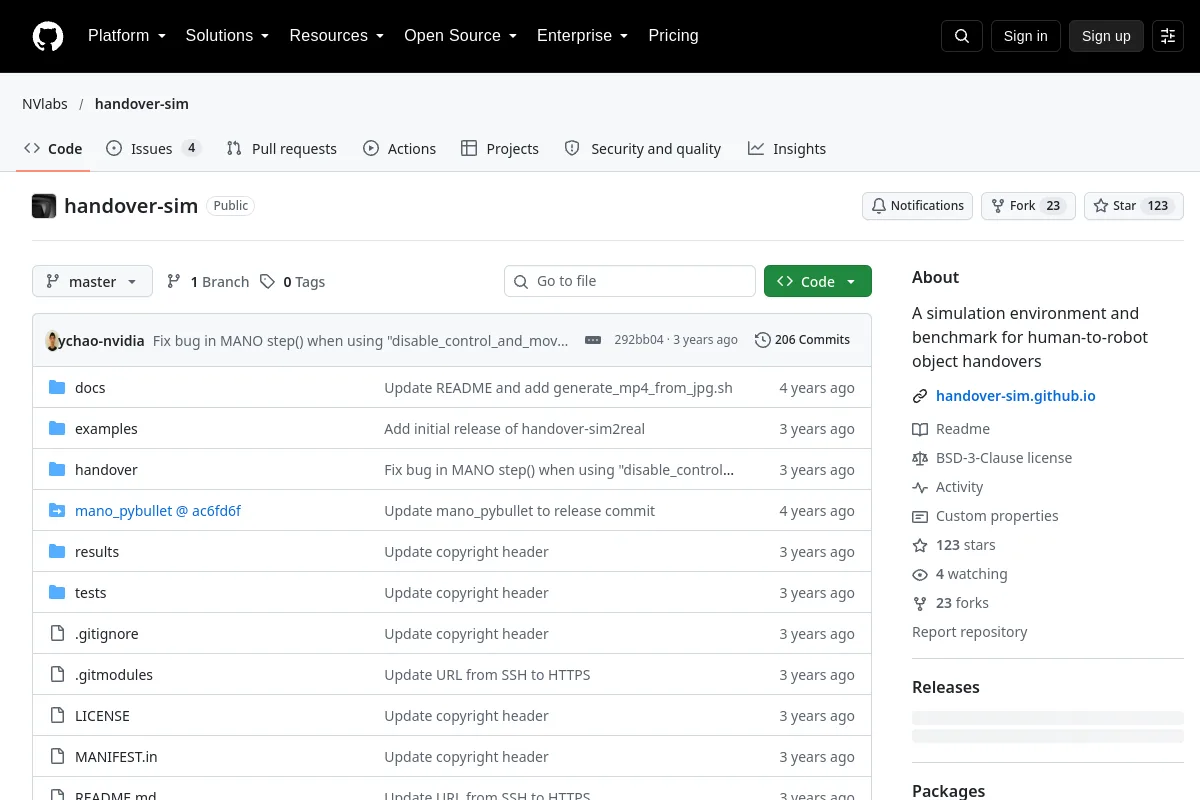 Repozytorium
 Badania
Środowisko symulacyjne i punkt odniesienia dla przekazywania obiektów z człowieka na robota
Manipulacja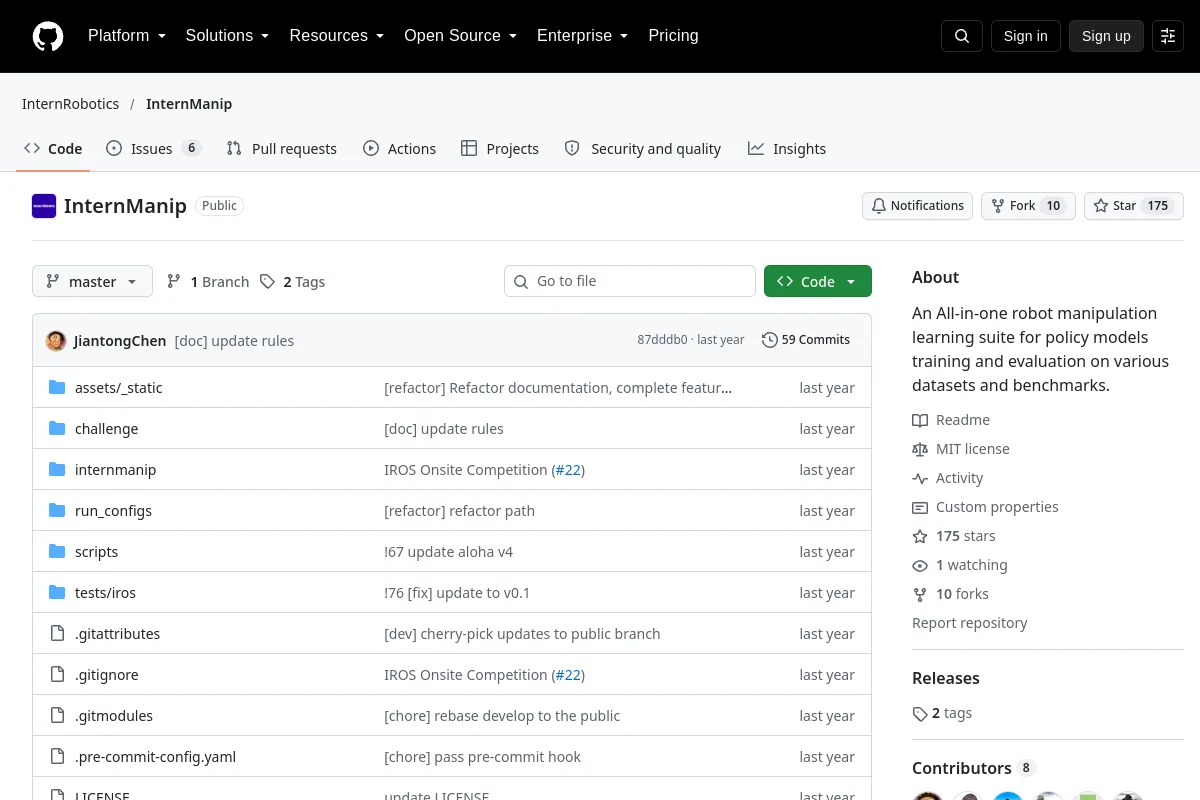 Repozytorium
 Badania
Kompleksowy pakiet do nauki manipulacji robotami, przeznaczony do szkolenia i oceny modeli polityki na różnych zbiorach danych i wzorcach.
Manipulacja Repozytorium
 Badania
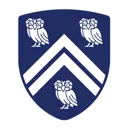
Generuj i porównuj zestawy danych pod kątem problemów z manipulacją robotami
Manipulacja Repozytorium
 Badania
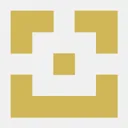
Struktura oprogramowania integrująca różne metody uczenia się przez naśladowanie i środowiska wzorcowe do manipulacji robotycznej
Manipulacja Repozytorium
 Badania
Space Robotics Bench zapewnia zasoby do nauki robotów do zadań zorientowanych na przestrzeń kosmiczną.
Manipulacja Repozytorium
 Badania
Artykuł NeurIPS 2022 „VLMbench: punkt odniesienia w zakresie kompozycji w zakresie manipulacji wzrokowo-językowej”
Manipulacja Repozytorium
 Badania
To jest oficjalny kod testu porównawczego artykułu „VTDexManip: A Dataset and Benchmark for Visual-tactile Pretraining and Dexterous Manipulation with Reinforcement Learning” (ICLR 2025)
ManipulacjaUWAGI DO WYBORU
Porównaj definicje zadań, konfigurację robota, podziały ocen i kryteria sukcesu. Nie porównuj wyników z różnych wersji środowiska, jakby mierzyły identyczną wydajność.
Znasz zasób, który tu pasuje?