 Repozytorium
 Badania
Diffusion Policy
Podejście do polityki wizuomotorycznej wykorzystujące dyfuzję do generowania działań robotów.
Zasady robotów
Testy porównawcze / Badania
Środowiska symulacji manipulacji i wzorce uczenia się robotów.
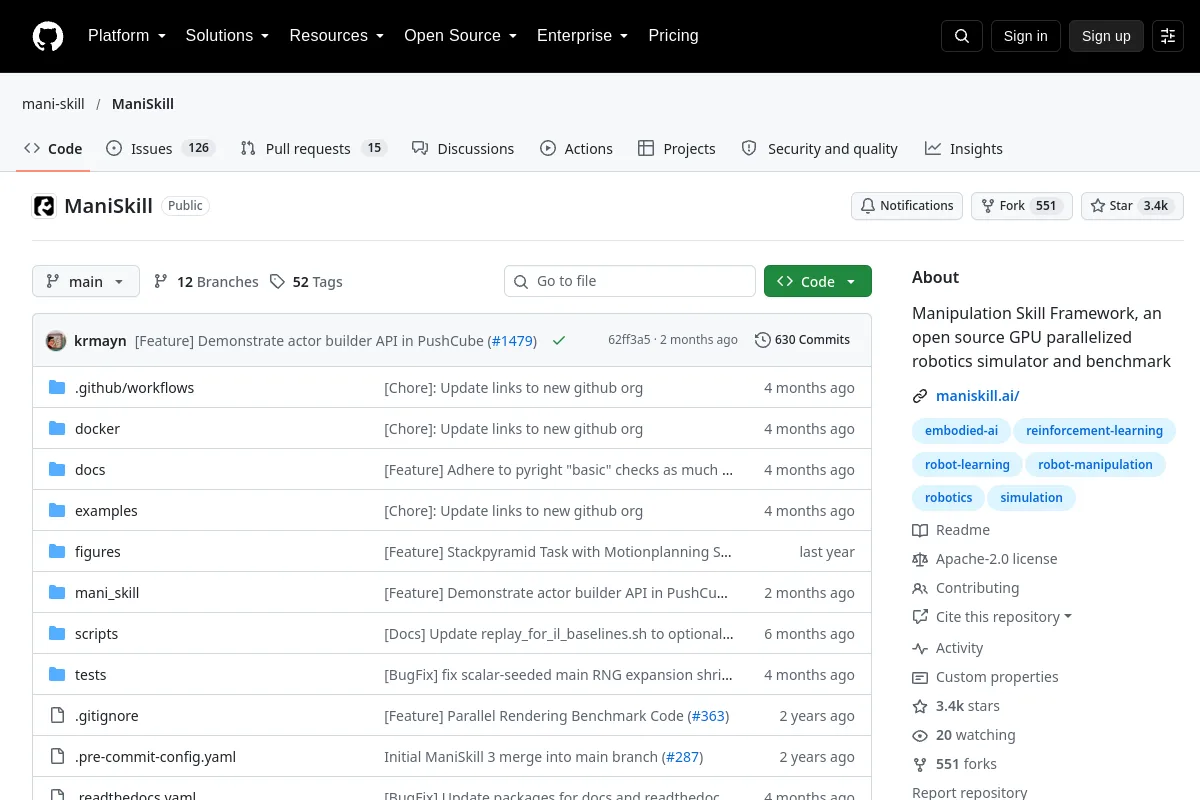
Środowiska symulacji manipulacji i wzorce uczenia się robotów.
Porównaj definicje zadań, podziały ocen, metryki i wersje środowiska. Wyniki uzyskane z różnych konfiguracji robotów lub protokołów nie są bezpośrednio porównywalne.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Podejście do polityki wizuomotorycznej wykorzystujące dyfuzję do generowania działań robotów.
Zasady robotów Repozytorium
 Badania
Ogólne ramy polityki dotyczącej robotów umożliwiające dostosowywanie się do zadań manipulacyjnych.
Zasady robotów Repozytorium
 Badania
Platforma symulacyjna SAPIEN dla ucieleśnionej sztucznej inteligencji.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
RDT-1B: podstawowy model dyfuzyjny do manipulacji dwuręcznej
Wizja-język-działanie