 Repository
 Research
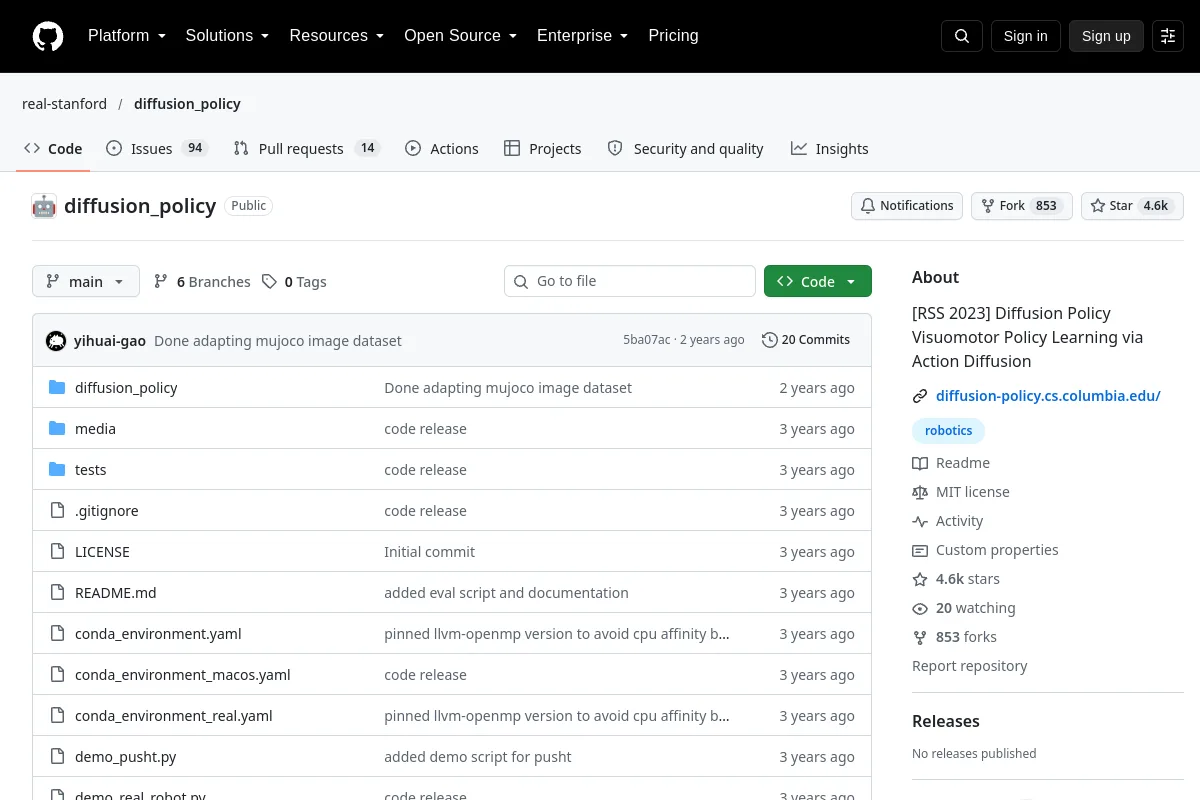
Diffusion Policy
A visuomotor policy approach using diffusion to generate robot actions.
Robot policies
Benchmarks / Research
Manipulation simulation environments and robot learning benchmarks.
Manipulation simulation environments and robot learning benchmarks.
Compare task definitions, evaluation splits, metrics and environment versions. Results from different robot configurations or protocols are not directly comparable.
Code licenses do not automatically cover model weights, datasets or hardware designs. Unrecorded license details require confirmation with the publisher.
Repository
Research
A visuomotor policy approach using diffusion to generate robot actions.
Robot policies Repository
 Research
A generalist robot policy framework for adapting across manipulation tasks.
Robot policies Repository
 Repository
 Open source
RDT-1B: a Diffusion Foundation Model for Bimanual Manipulation
Vision-language-action