Deposito
 Fonte aperta
ssik · personalrobotics
Risolutore analitico di cinematica inversa per bracci robotici rotanti a sei e sette assi.
Pianificazione e controllo del movimentoLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Risolutore analitico di cinematica inversa per bracci robotici rotanti a sei e sette assi.
Pianificazione e controllo del movimento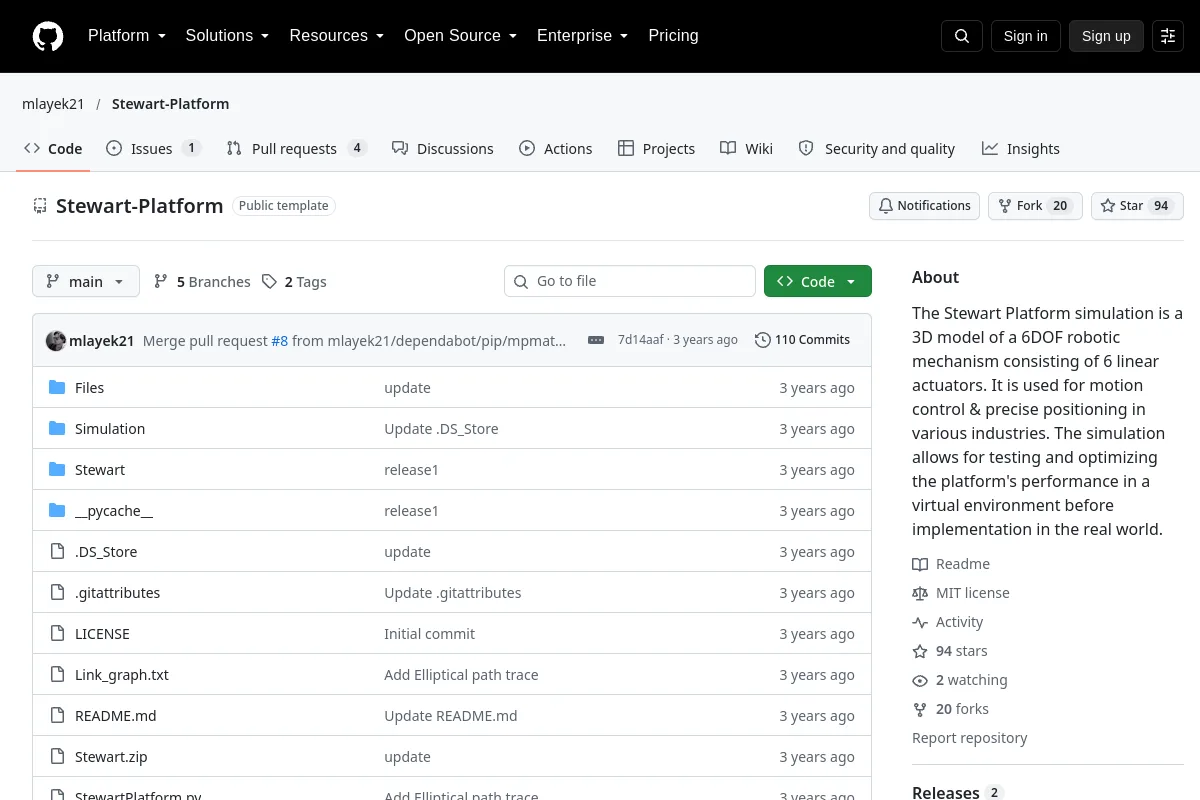 Deposito
 Fonte aperta
La simulazione della piattaforma Stewart è un modello 3D di un meccanismo robotico 6DOF composto da 6 attuatori lineari. Viene utilizzato per il controllo del movimento e il posizionamento preciso in vari settori. Il…
Simulazione e fisica Deposito
 Fonte aperta
Stonefish: una libreria di simulazione C++ avanzata progettata per (ma non limitata a) la robotica marina.
Simulazione e fisica Deposito
 Fonte aperta
Visualizzazione dei dati di robotica e autonomia codificati in XVIZ.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
L'implementazione ufficiale della "Struttura PLP-SLAM: mappatura e localizzazione sparse efficienti utilizzando punto, linea e piano per fotocamere monoculari, RGB-D e stereo"
Navigazione e SLAM Deposito
 Fonte aperta
📖[IEEE Sensors Journal (JSEN)] SuperVINS: un framework SLAM visual-inerziale in tempo reale per condizioni di imaging difficili (funzionalità di deep learning integrate)
Navigazione e SLAM Deposito
 Fonte aperta
Piattaforma di simulazione basata su GPU ad alte prestazioni per l'apprendimento di rinforzo con l'apprendimento dei robot chirurgici
Simulazione e fisica Deposito
 Fonte aperta
SurRoL: una piattaforma open source centrata sull'apprendimento per rinforzo e compatibile con dVRK per l'apprendimento dei robot chirurgici
Simulazione e fisica Deposito
 Fonte aperta
L'ambiente di simulazione del controllo multi-robot si basa sul Mobile Robotics Simulation Toolbox, implementato 1) alcuni algoritmi per il controllo della formazione 2) mappatura, localizzazione e SLAM basati su Kalman...
Navigazione e SLAM Deposito
 Fonte aperta
Simulatore multi-agente 2D differenziabile e vettorizzato basato su NVIDIA Warp.
Simulazione e fisica Deposito
 Fonte aperta
Symbolic computation, code generation, and nonlinear optimization for robotics.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
TabletopGen: generazione di scene da tavolo e simulazione interattiva per la manipolazione robotica
Simulazione e fisica Deposito
 Fonte aperta
Taccel: ampliamento della robotica tattile basata sulla visione con simulazione GPU ad alte prestazioni
Simulazione e fisica Deposito
 Fonte aperta
TALOS robot model data for the Stack-of-Tasks framework.
Strutture di apprendimento dei robot Deposito
 Deposito
 Fonte aperta
Trasforma il tuo telefono o visore VR in un dispositivo di teleoperazione con braccio robotico sfruttando WebXR
Software di teleoperazione Deposito
 Fonte aperta
Nodo ROS2 per DJI Tello e Visual SLAM per la mappatura degli ambienti interni.
Navigazione e SLAM Deposito
 Fonte aperta
Visualizzazione basata su terminale dei dati ROS.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Libreria per l'ottimizzazione non lineare differenziabile.
Percezione e geometria Deposito
 Deposito
 Fonte aperta
Un laboratorio di imitazione-apprendimento orientato alla CPU per dimostrazioni, clonazione del comportamento e valutazione.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Libreria di parametrizzazione del percorso ottimale in termini di tempo per la pianificazione del movimento robotico.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Libreria Julia per l'ottimizzazione della traiettoria.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Strumenti Python di cinematica inversa per robot ibridi seriale-parallelo.
Pianificazione e controllo del movimentoConosci una risorsa che appartiene a questo posto?