 Référentiel
 Source ouverte
XPolicyLab · XPolicyLab
Impliquant plus de 50 politiques de manipulation avancées
Outils de visualisation et de donnéesLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des outils pour visualiser, enregistrer et inspecter les données robotiques.
Référentiel
Source ouverte
Impliquant plus de 50 politiques de manipulation avancées
Outils de visualisation et de données Référentiel
 Source ouverte
Visualisez, interrogez et diffusez pour vous entraîner sur des données robotiques multimodales.
Outils de visualisation et de données Référentiel
 Source ouverte
Boîte à outils de données robotiques | Convertissez entre les formats d'ensembles de données robotiques (RLDS, LeRobot v2/v3, Zarr, HDF5, Rosbag). Inspectez, visualisez et analysez des ensembles de données. Fonctionne avec le hub HuggingFace. Conçu pour OpenVLA…
Outils de visualisation et de données Référentiel
 Source ouverte
FreeTacMan : système de collecte de données visuo-tactile sans robot pour une manipulation riche en contacts
Outils de visualisation et de données Référentiel
 Source ouverte
SDK pour enregistrer et visualiser les données robotiques et physiques de l'IA.
Outils de visualisation et de données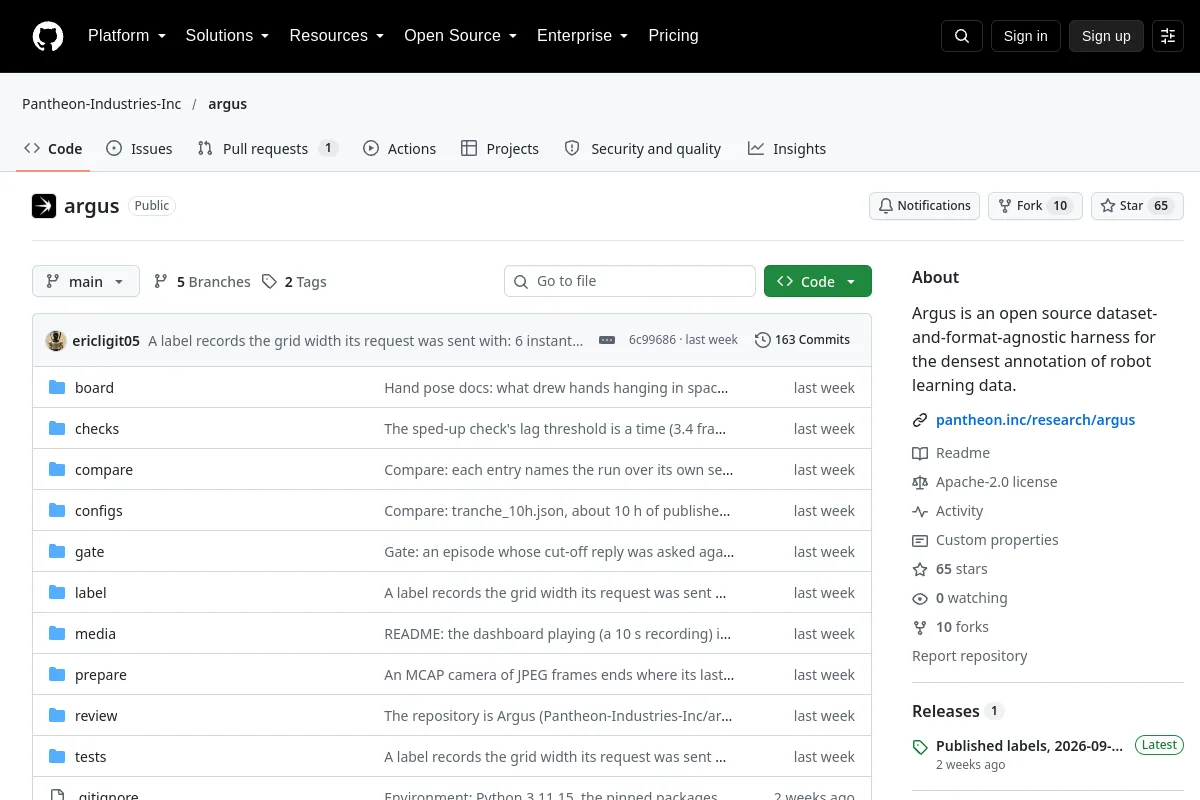 Référentiel
 Source ouverte
Argus est un exploit open source indépendant des ensembles de données et des formats pour l'annotation la plus dense des données d'apprentissage des robots.
Outils de visualisation et de données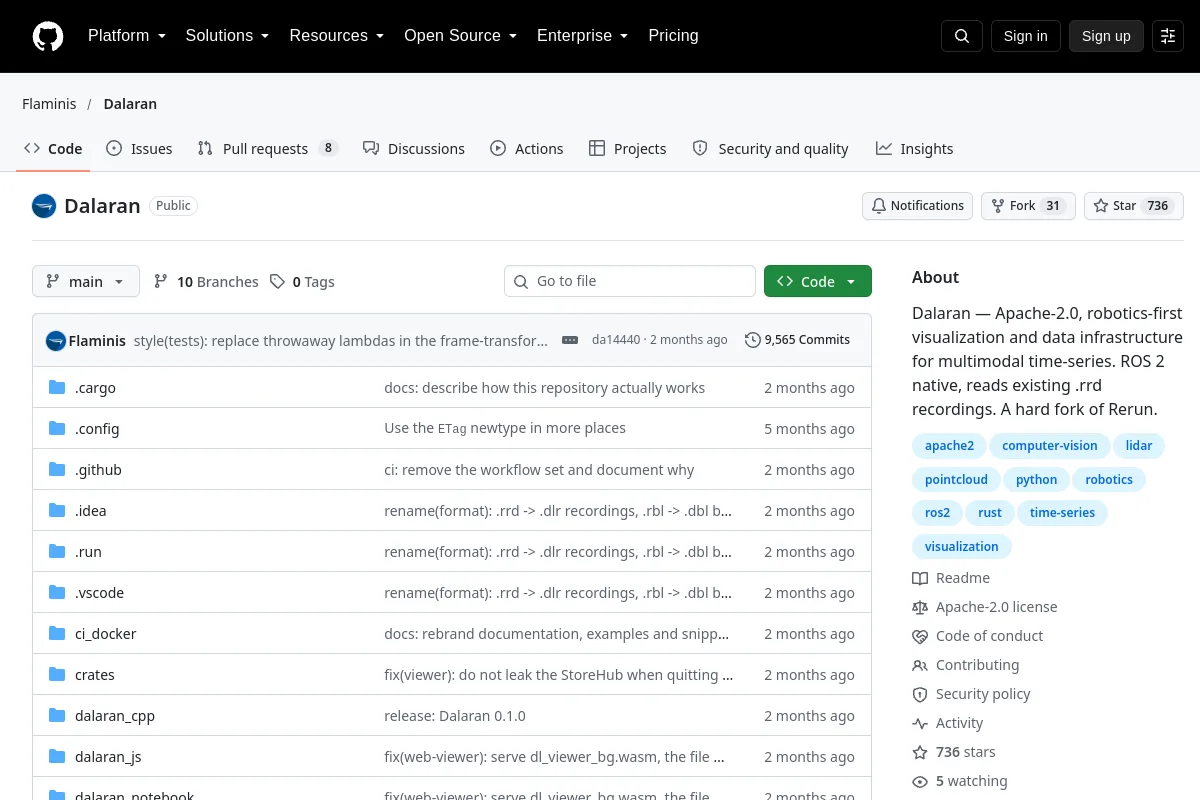 Référentiel
 Source ouverte
Visualisation et infrastructure de données pour les séries temporelles multimodales robotiques.
Outils de visualisation et de données Référentiel
 Source ouverte
EVA-Client : un cadre unifié pour le déploiement, l'évaluation et la collecte de données sur de vrais robots
Outils de visualisation et de données Référentiel
 Source ouverte
Un ensemble de données de mouvements d'arts martiaux hautement dynamiques (848 échantillons, sous-ensembles Sol/Saut) pour robots humanoïdes, avec reciblage GMR, réglage de la hauteur et pipeline d'entraînement RL (PPO et FastSAC) pour Unitree…
Outils de visualisation et de données Référentiel
 Source ouverte
Application Web de visualisation de jeux de données robotiques au format LeRobot
Outils de visualisation et de données Référentiel
 Source ouverte
LeRobot Data Studio - Éditeur d'ensemble de données non officiel LeRobot
Outils de visualisation et de données Référentiel
 Source ouverte
Mosaico - La plateforme de données pour l'IA physique
Outils de visualisation et de données Référentiel
 Source ouverte
Bibliothèque robotique C++ pour la cinématique, la dynamique, la planification de mouvements et le contrôle.
Outils de visualisation et de données Référentiel
 Source ouverte
Cadre pour évaluer les performances de ROS 2
Outils de visualisation et de données Référentiel
 Source ouverte
Outils de traçage pour ROS 2.
Outils de visualisation et de données Site Web
 Source ouverte
Enregistrement et lecture des données du sujet du robot dans ROS 2.
Outils de visualisation et de données Référentiel
 Source ouverte
Visualisation native par navigateur pour les données d'IA incorporées (MCAP, ROS bag, HDF5)
Outils de visualisation et de données Référentiel
 Source ouverte
Visualisation des données de robotique et d'autonomie codées en XVIZ.
Outils de visualisation et de données Référentiel
 Source ouverte
Un planificateur de mission et un visualiseur pour contrôler les robots ROS extérieurs.
Outils de visualisation et de données Référentiel
 Source ouverte
Un protocole de transfert et de visualisation en temps réel des données d'autonomie.
Outils de visualisation et de données Référentiel
 Source ouverte
Visualisation par navigateur des données du robot en direct.
Outils de visualisation et de données Référentiel
 Source ouverte
Importez des descriptions de robots URDF dans Unity pour la visualisation et la simulation des robots.
Outils de visualisation et de donnéesNOTES DE SÉLECTION
Vérifiez les formats de message, les horodatages et les flux de travail de lecture pris en charge. Évaluez les capacités de stockage et d'exportation de données locales par rapport aux hébergées avant de vous fier à un outil pour les enregistrements de développement.
Connaissez-vous une ressource qui a sa place ici ?