Référentiel
 Source ouverte
minisam · dongjing3309
Cadre de graphe factoriel pour l'optimisation des moindres carrés non linéaires.
Navigation et SLAMLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les logiciels de cartographie, de localisation, d'odométrie et de navigation pour robots autonomes.
Référentiel
Source ouverte
Cadre de graphe factoriel pour l'optimisation des moindres carrés non linéaires.
Navigation et SLAM Référentiel
 Source ouverte
Algorithmes de planification, de cartographie et d'exploration des trajectoires des robots
Navigation et SLAM Référentiel
 Source ouverte
Nœuds ROS 2 encapsulant les fonctionnalités MRPT de base : localisation, navigation autonome, rawlogs, etc. SLAM est dans d'autres packages.
Navigation et SLAM Référentiel
 Source ouverte
Un système SLAM multi-robot modularisé avec cartographie d'élévation et convertisseur de carte de coûts pour une navigation facile. Différents algorithmes d’odométrie et de fermeture de boucle peuvent être facilement intégrés au système.
Navigation et SLAM Référentiel
 Source ouverte
CVPR 2026 - MSGNav : libérer la puissance du graphique de scène 3D multimodal pour la navigation embarquée Zero-Shot
Navigation et SLAM Référentiel
 Source ouverte
« Coordination multi-robots avec architecture agent-serveur pour la navigation autonome dans des environnements partiellement inconnus », IROS 2020
Navigation et SLAM Référentiel
 Source ouverte
Serveur MCP qui fournit des outils et des ressources pour contrôler et surveiller les robots à l'aide de Nav2.
Navigation et SLAM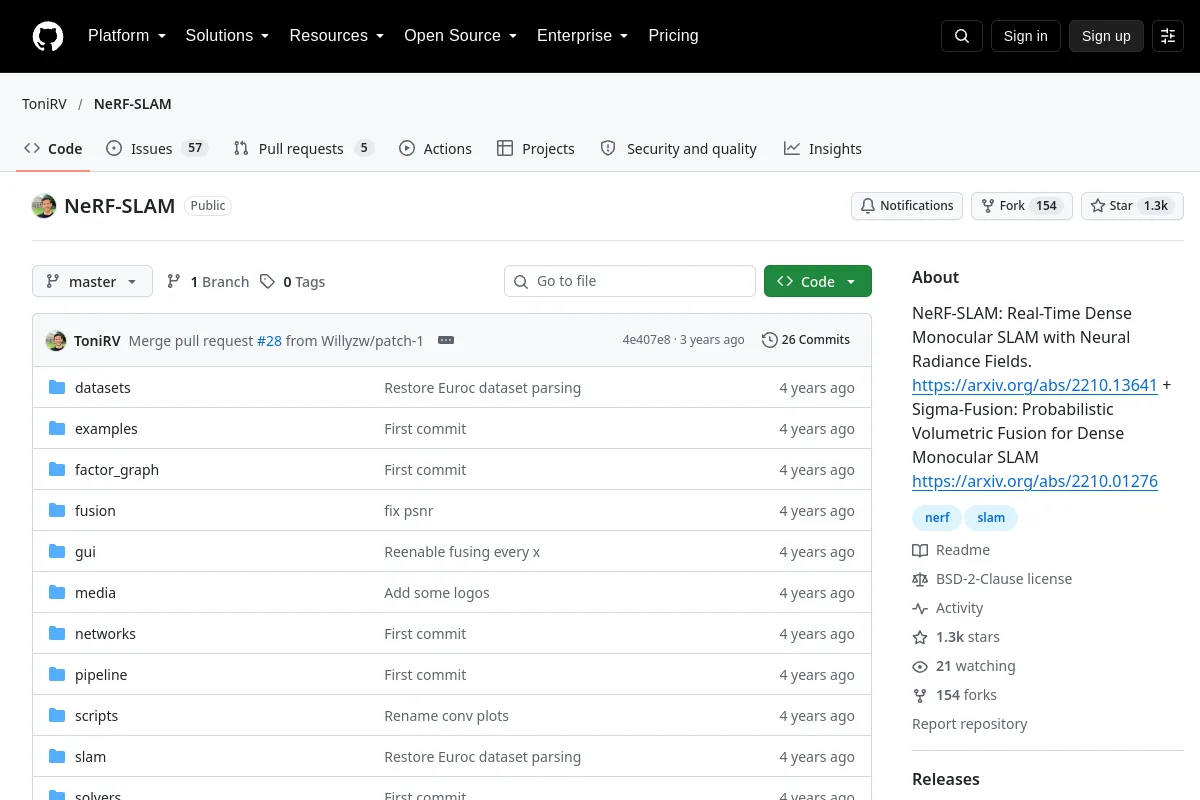 Référentiel
 Source ouverte
NeRF-SLAM : SLAM monoculaire dense en temps réel avec champs de rayonnement neuronal. https://arxiv.org/abs/2210.13641 + Sigma-Fusion : Fusion volumétrique probabiliste pour le SLAM monoculaire dense…
Navigation et SLAM Référentiel
 Source ouverte
Navigation objet-but à l’aide de l’exploration sémantique.
Navigation et SLAM Référentiel
 Source ouverte
ROS 2 Logiciel Jazzy pour la base mobile OpenAMRobot : simulation, Nav2, SLAM, docking, contrôle, drivers et mise en place.
Navigation et SLAM Référentiel
 Source ouverte
OpenBot utilise les smartphones comme cerveaux pour des robots à faible coût. Nous avons conçu un petit véhicule électrique qui coûte environ 50 dollars et qui sert de corps de robot. Notre pile logicielle pour smartphones Android…
Navigation et SLAM Référentiel
 Source ouverte
Implémentation et annotation de l'algorithme Free Space Carving (CARV) à l'aide de points de carte ORB-SLAM et de poses de caméra.
Navigation et SLAM Référentiel
 Source ouverte
PaddleRobotics est une bibliothèque d'algorithmes open source pour robots basée sur Paddle, comprenant des parties open source telles que l'interaction homme-robot, le contrôle de mouvement complexe, la perception de l'environnement, le SLAM…
Navigation et SLAM Référentiel
 Référentiel
 Référentiel
 Source ouverte
PLVS est un système SLAM en temps réel avec points, lignes, cartographie volumétrique et segmentation incrémentielle 3D non supervisée.
Navigation et SLAM Référentiel
 Source ouverte
Planification du chemin de couverture pour les polygones avec des trous.
Navigation et SLAM Référentiel
 Référentiel
 Source ouverte
Localisation et cartographie simultanées basées sur RGBD
Navigation et SLAM Référentiel
 Source ouverte
RoomTour3D - Données géométriques, bon marché et automatiques provenant de vidéos Web pour la navigation intégrée
Navigation et SLAM Référentiel
 Source ouverte
Compétence d'agent pour le développement ROS 2 de qualité production. SKILL.md à divulgation progressive couvrant l'espace de travail, les nœuds, les exécuteurs, la qualité de service, ros2_control, Nav2, MoveIt 2, le temps réel et le déploiement. Fonctionne avec…
Navigation et SLAM Référentiel
 Source ouverte
Un package ROS2 Humble qui implémente nativement le framework VSLAM ORB-SLAM3 V1.0
Navigation et SLAM Référentiel
 Source ouverte
Package ROS qui utilise la pile de navigation pour explorer de manière autonome un environnement inconnu à l'aide de GMAPPING et construit une carte de l'environnement exploré. Enfin, un plan de parcours…
Navigation et SLAM Référentiel
 Source ouverte
SchurVINS : système de navigation inertielle visuelle léger basé sur le complément Schur
Navigation et SLAMNOTES DE SÉLECTION
Faites correspondre les capteurs, les cadres de coordonnées et les hypothèses de localisation à l'environnement de déploiement. La cartographie, l'estimation de la pose, la planification du chemin et l'évitement des obstacles servent différentes parties de la pile de navigation.
Connaissez-vous une ressource qui a sa place ici ?