Référentiel
 Recherche
ur arm rl · darshmenon
Environnements d'apprentissage par renforcement MuJoCo pour l'atteinte et la manipulation de l'UR5e.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
Environnements d'apprentissage par renforcement MuJoCo pour l'atteinte et la manipulation de l'UR5e.
Simulation et physique Référentiel
 Recherche
Apprentissage par renforcement à l'aide de la pince rlkit, UR5, Robotiq sur ROS (Robot Operating System)
Intergiciel et communication Référentiel
 Référentiel
 Recherche
Code de recherche Ventura pour la navigation conditionnée par les tâches avec des modèles de diffusion.
Navigation et SLAM Référentiel
 Recherche
ViKi convertit les démonstrations humaines RVB-D en mouvements de robot reciblés et en ensembles de données LeRobot.
Logiciel de téléopération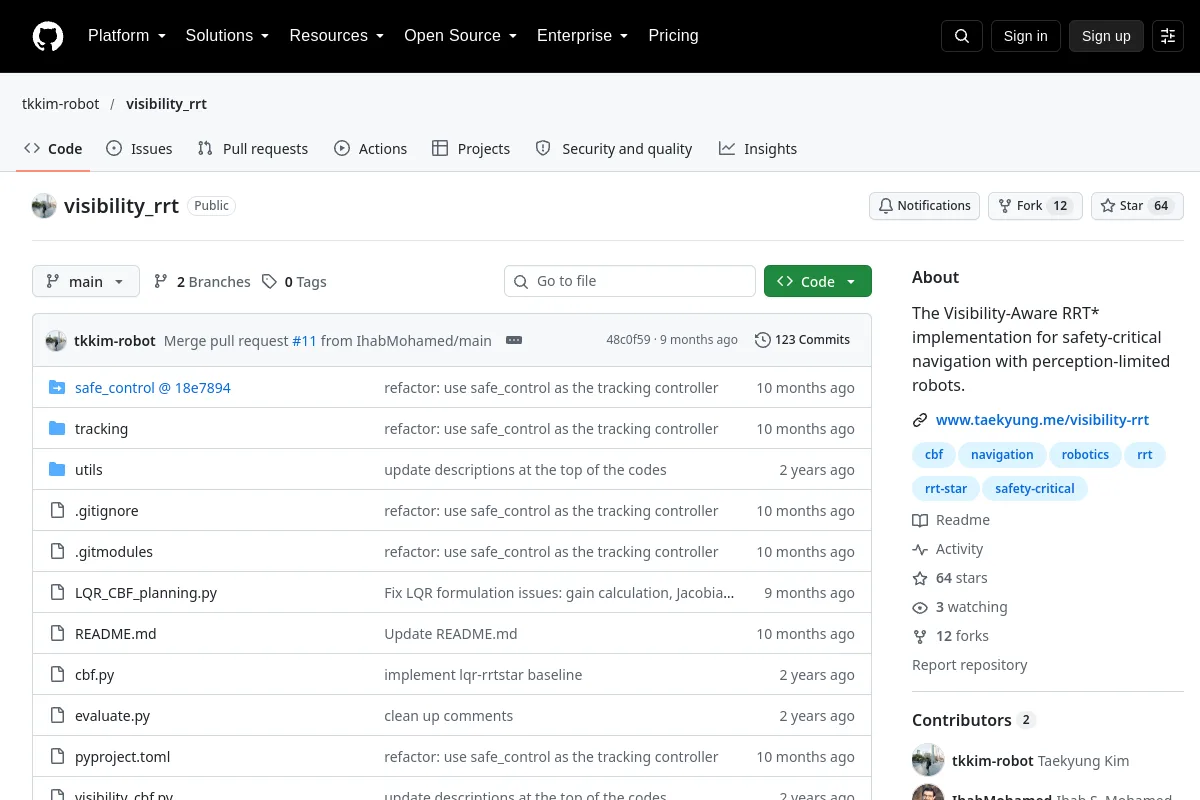 Référentiel
 Recherche
L'implémentation Visibility-Aware RRT* pour la navigation critique en matière de sécurité avec des robots à perception limitée.
Navigation et SLAM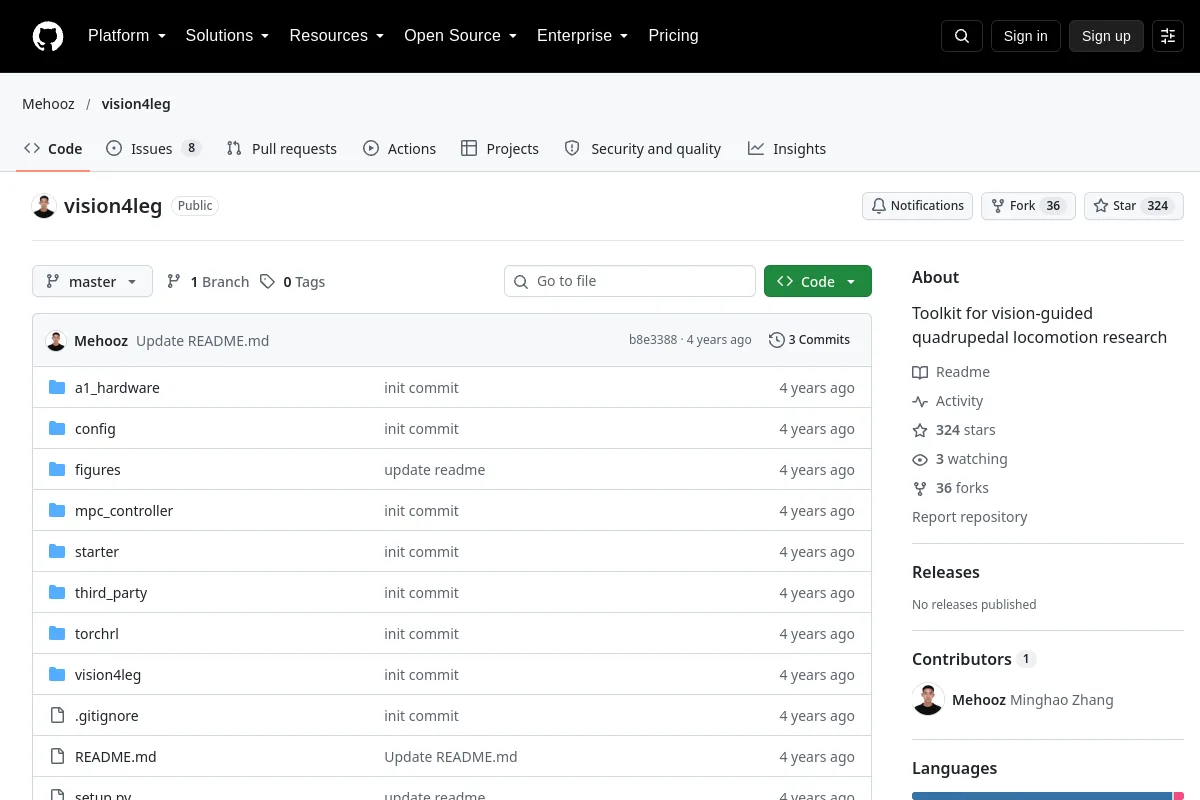 Référentiel
 Recherche
Boîte à outils pour la locomotion des quadrupèdes guidée par la vision, avec workflows de simulation et de déploiement.
Perception et géométrie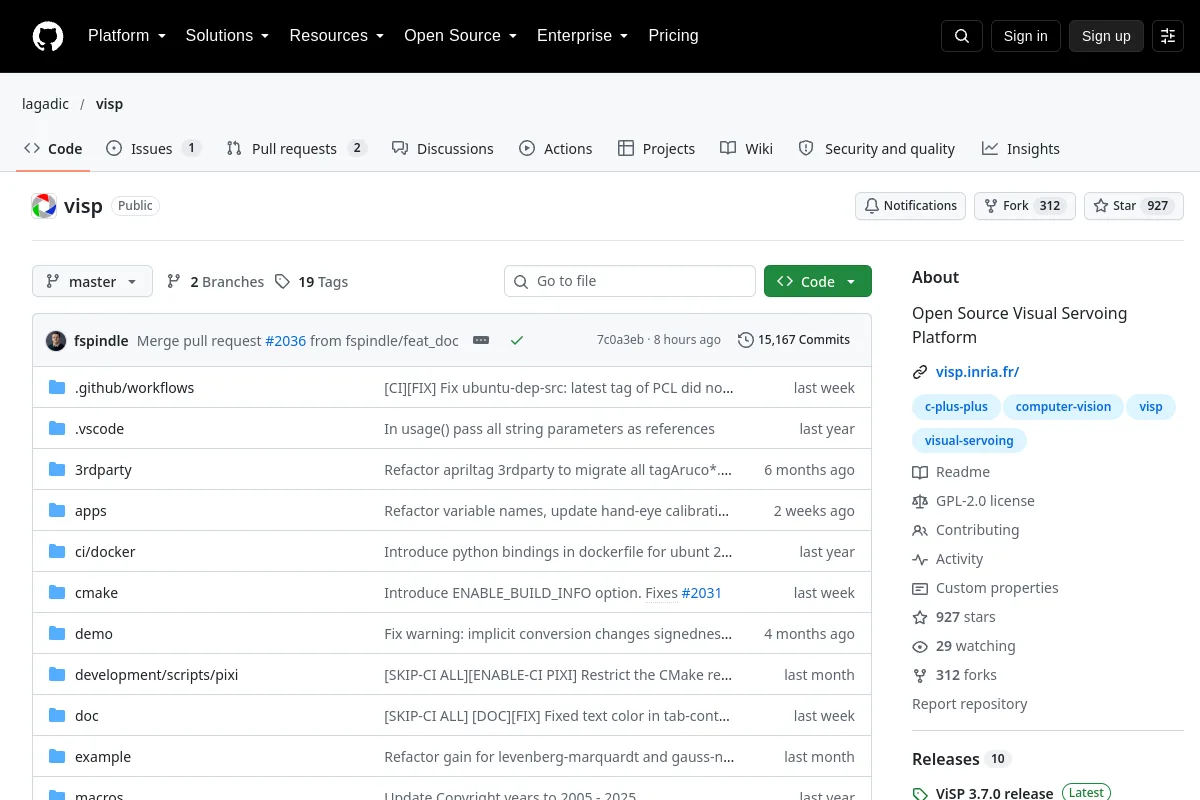 Référentiel
 Recherche
Plateforme d'asservissement visuel pour le contrôle de mouvement basé sur la perception.
Perception et géométrie Référentiel
 Recherche
 de références pour le SLAM visuel et sémantique.
Navigation et SLAM Référentiel
 Recherche
Vitruvio est un framework pour l'analyse et l'optimisation rapides de la conception des jambes des robots à pattes. L’objectif du cadre de simulation est de guider les premières étapes de la conception d’un robot à pattes. La fin…
Simulation et physique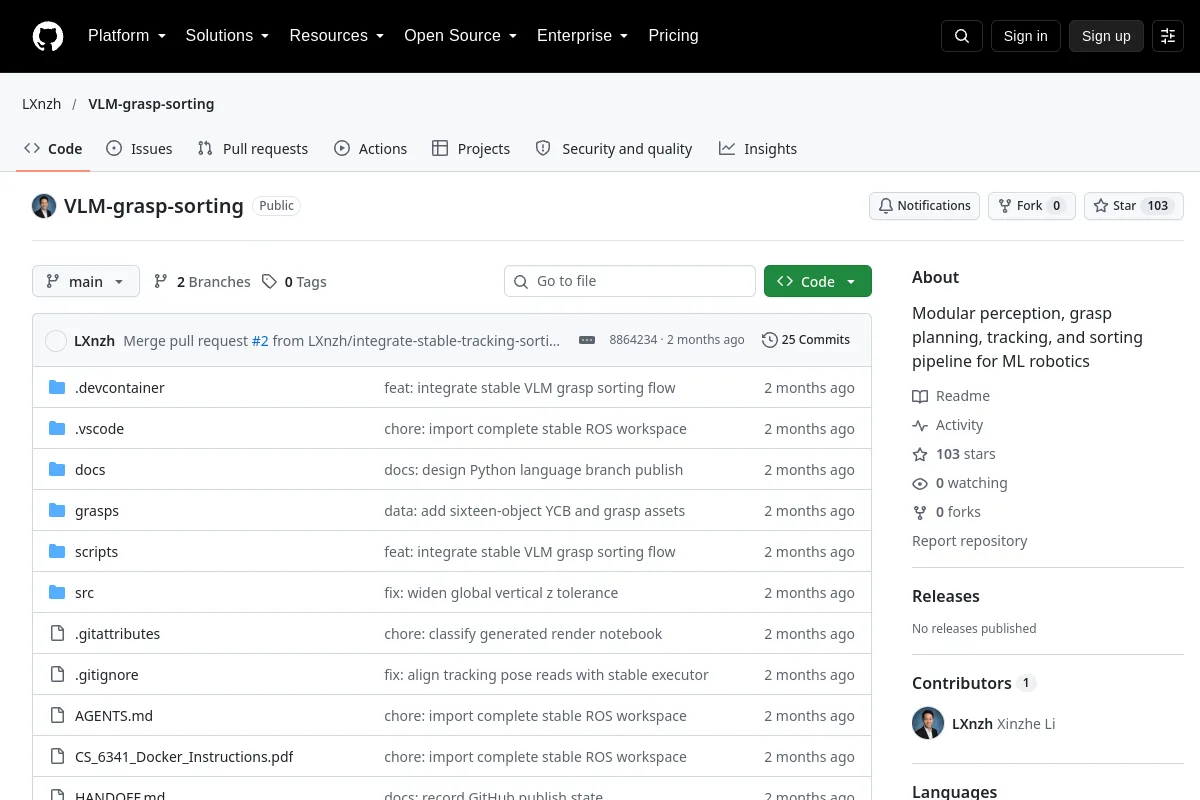 Référentiel
 Recherche
Pipeline modulaire de perception, de planification, de suivi et de tri pour la robotique ML
Perception et géométrie Référentiel
 Recherche
Apprendre la robotique en jouant avec V-REP
Simulation et physique Référentiel
 Recherche
Outils de formation et de déploiement RL sim-to-real pour le robot Unitree Go1.
Cadres d'apprentissage des robots Site Web
 Recherche
Un environnement de simulation de robot avec des modèles de capteurs et des interfaces de contrôleur.
Simulation et physique Référentiel
 Recherche
Environnements et flux de travail Isaac Lab pour la robotique mobile.
Cadres d'apprentissage des robots Référentiel
 Recherche
Wrapper middleware Robotics MOM et RPC avec intégration de framework d'apprentissage en profondeur
Intergiciel et communication Référentiel
 Recherche
Une conception de contrôleur de vitesse électronique pour les moteurs BLDC détectés.
Planification et contrôle des mouvements Référentiel
 Recherche
Outils de téléopération pour appareils XR pour les robots humanoïdes Unitree.
Logiciel de téléopération Référentiel
 Recherche
Middleware et outils pour systèmes robotiques distribués.
Intergiciel et communication Référentiel
 Recherche
Implémentation du robot-learning avec les workflows de téléopération ALOHA.
Cadres d'apprentissage des robots Référentiel
 Recherche
Il s'agit d'une version améliorée d'ORB-SLAM3 qui ajoute un module de détection d'objets implémenté avec YOLOv5 pour réaliser le SLAM dans des environnements dynamiques.
Navigation et SLAM Référentiel
 Recherche
ZSON : navigation objet-objectif Zero-Shot utilisant des intégrations d'objectifs multimodaux. NeuroIPS 2022
Navigation et SLAMConnaissez-vous une ressource qui a sa place ici ?